

Claude Code & Codex로 완성하는 로봇 개발 에이전트 워크플로우 구축
얼마 안 남았습니다!
지금이 가장 저렴해요.
본 강의는 10월 12일에 신규 런칭한 강의로 사전 구매하신 분들께
얼리버드 혜택을 제공하고 있습니다.
얼리버드 할인
26년 10월 19일 ~ 25일까지
정가 500,000원
판매가 219,000원
12개월 할부 적용시
월 18,250원
최종마감
26년 10월 26일 ~ 10월 31일까지
정가 500,000원
판매가 239,000원
12개월 할부 적용시
월 19,917원
정가
500,000원
Event | 런칭 기념 특별 구성
11월 11일까지만 한정 판매되는 패키지 상품입니다.
판매 기간이 종료된 상품입니다.
판매 기간이 종료된 상품입니다.

Claude Code와 Codex의 등장으로
완전히 뒤바뀐 피지컬 AI 개발 워크플로우
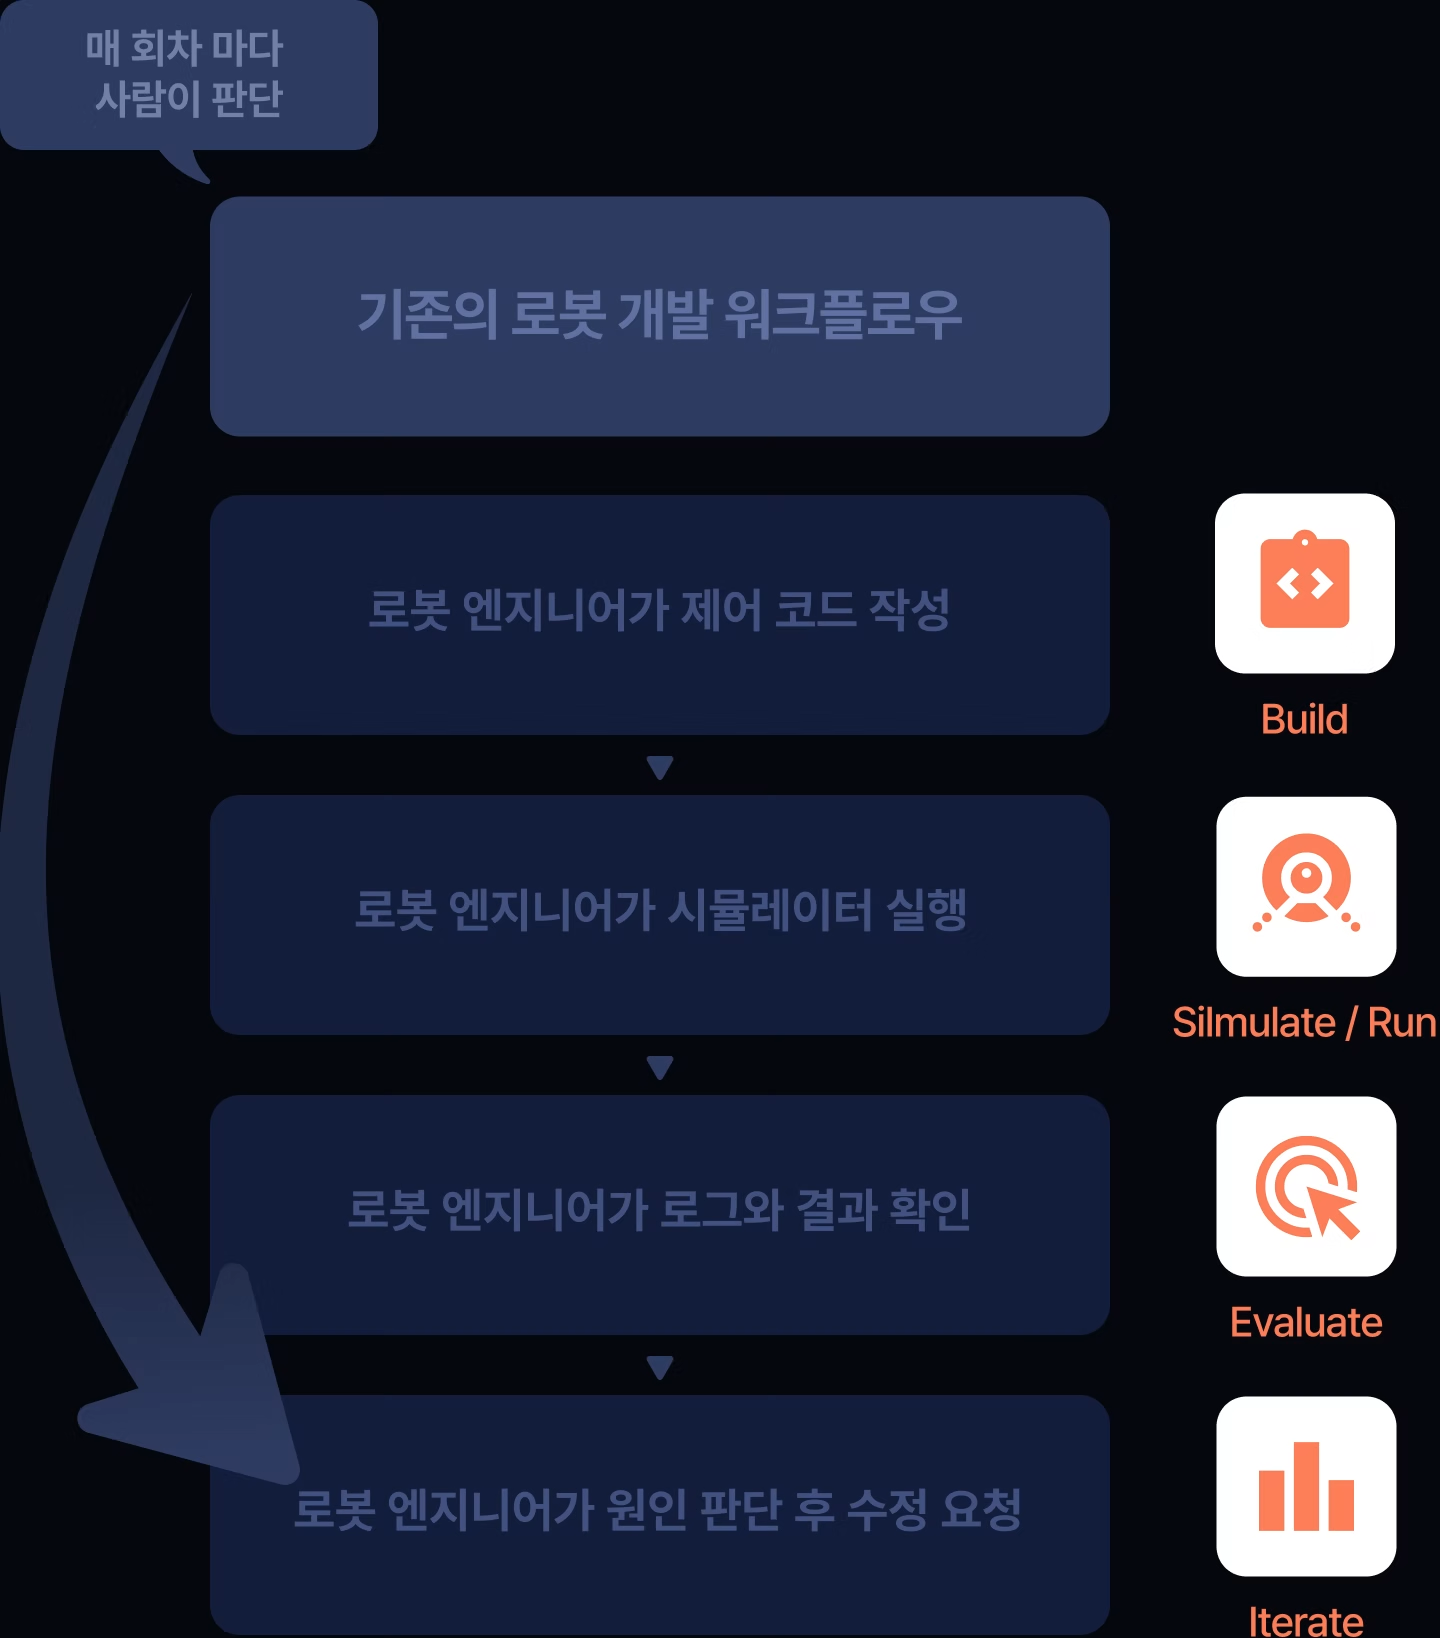
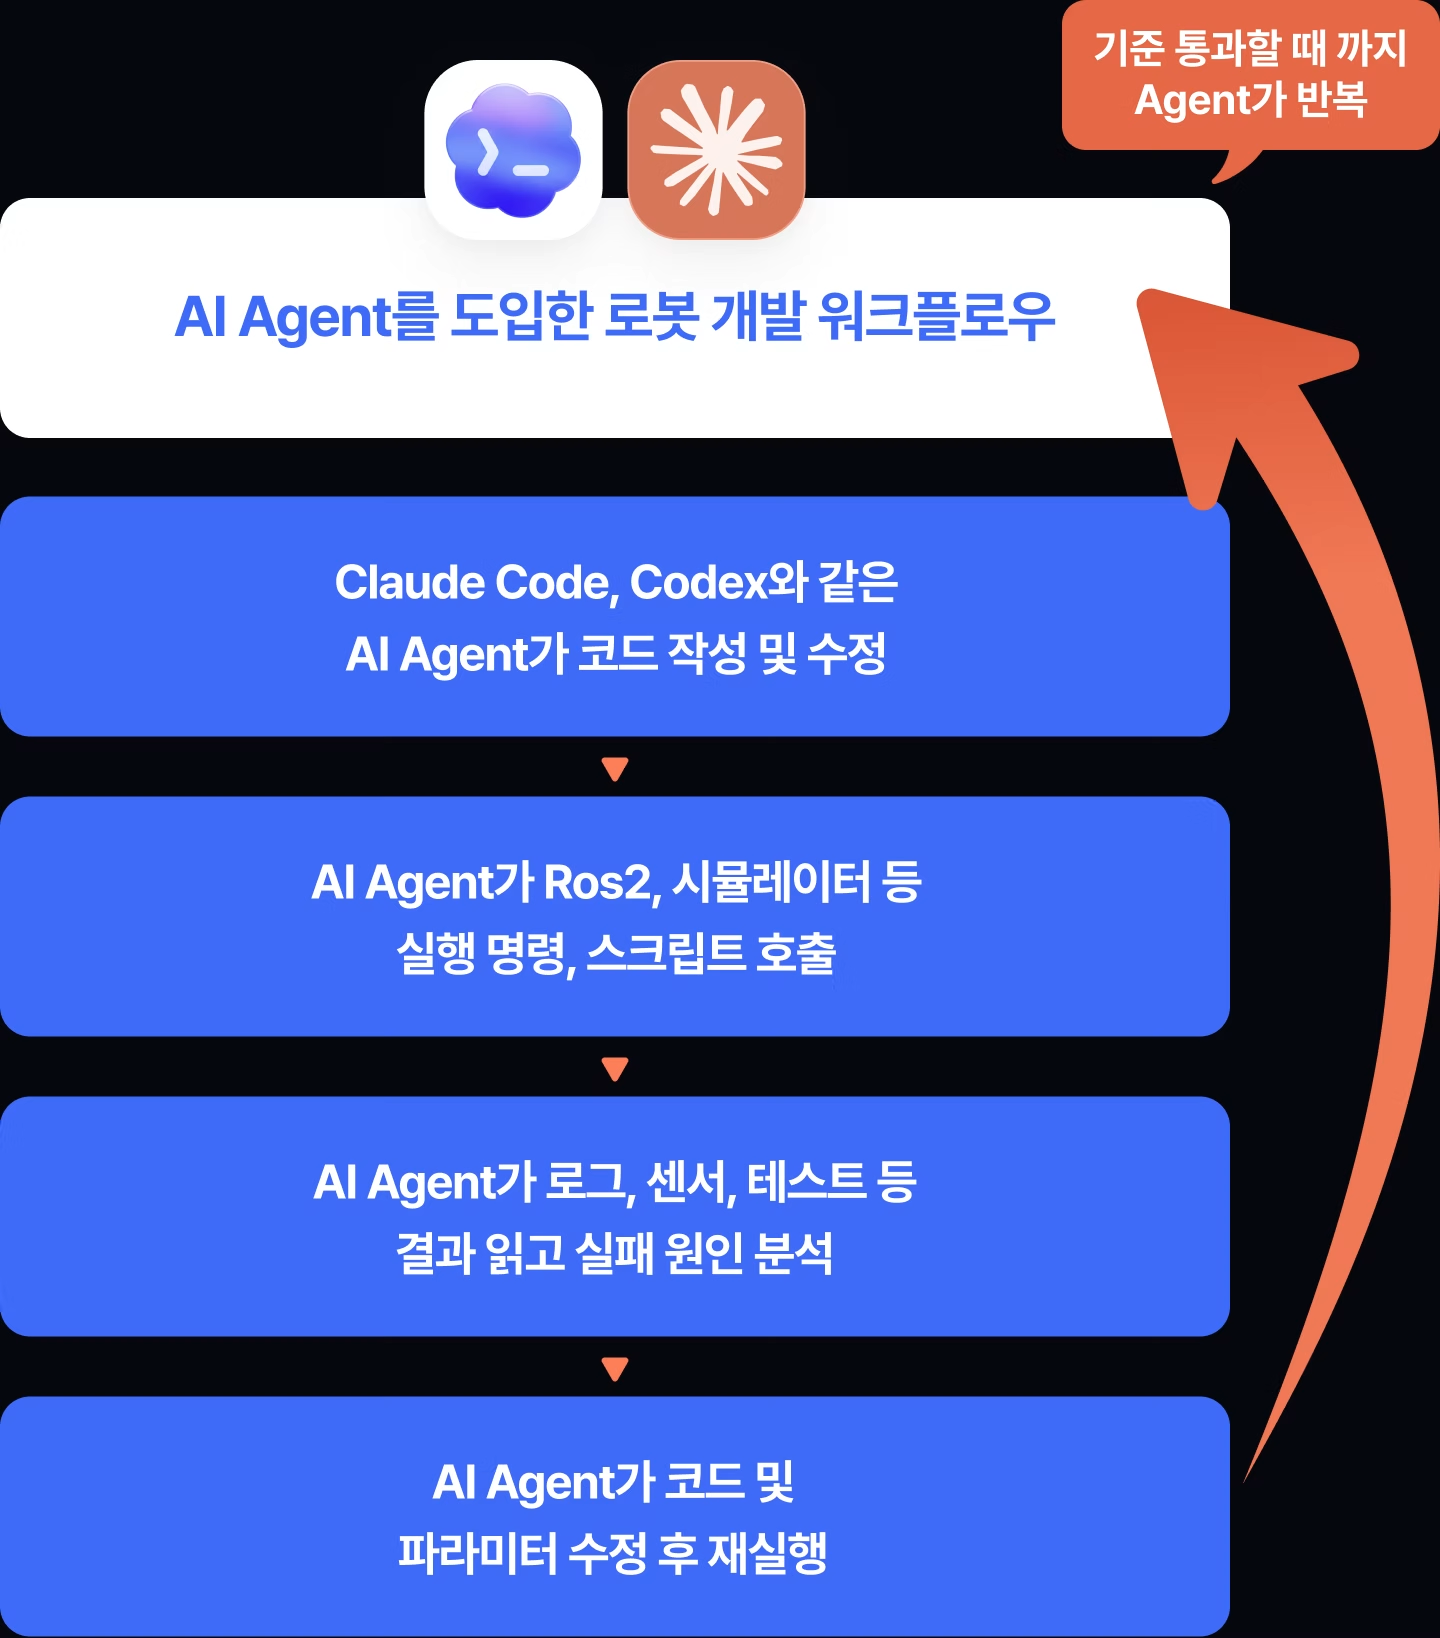

로봇 시스템을 개발할 때 Claude Code & Codex를
도입하면 얻을 수 있는
3가지 장점!
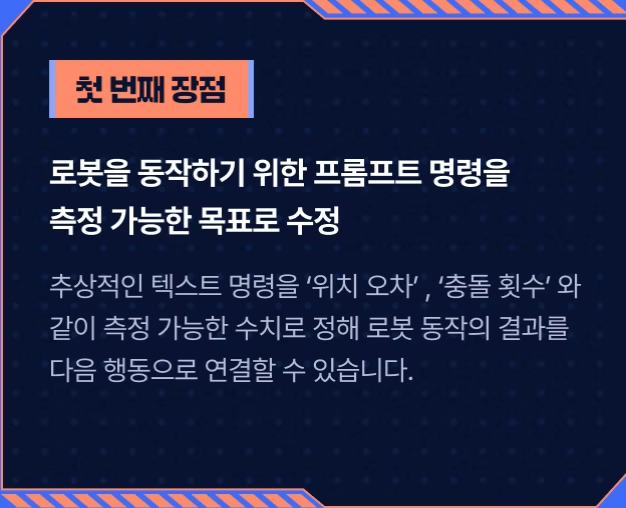
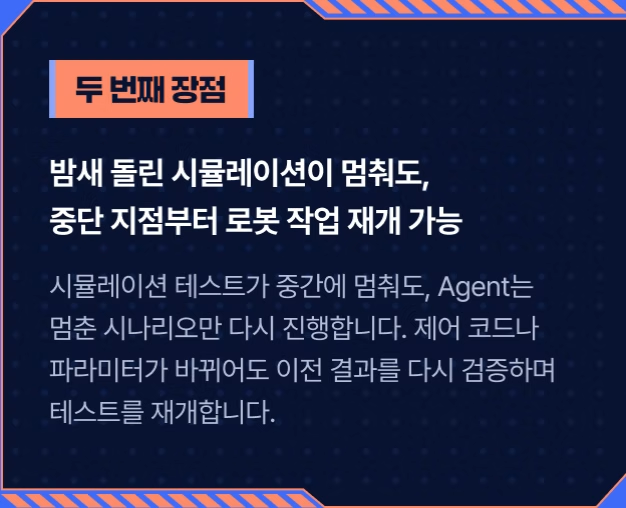
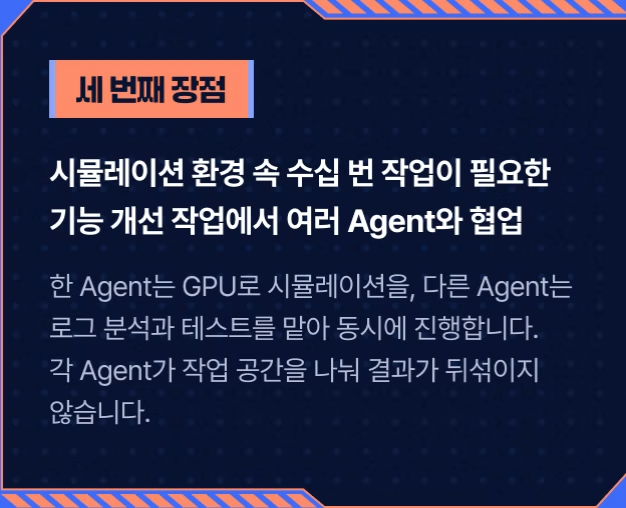

로봇 개발 작업을 스스로 판단하고 진행하면서 실제 업무에서도
AI Agent 활용 능력은 이젠 필수입니다.
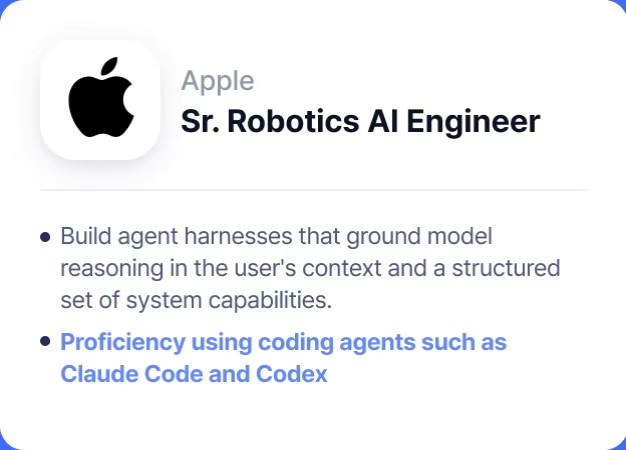
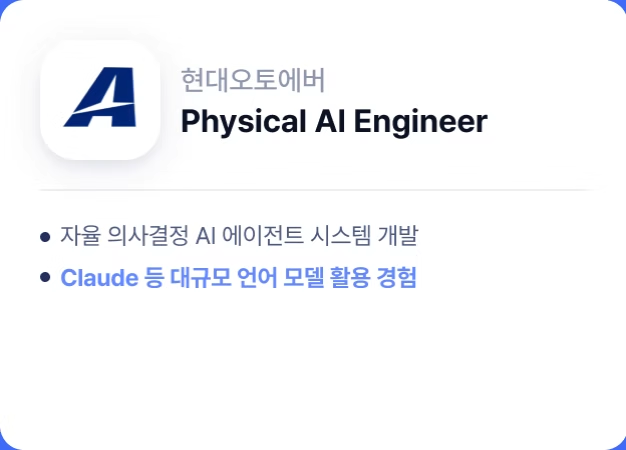
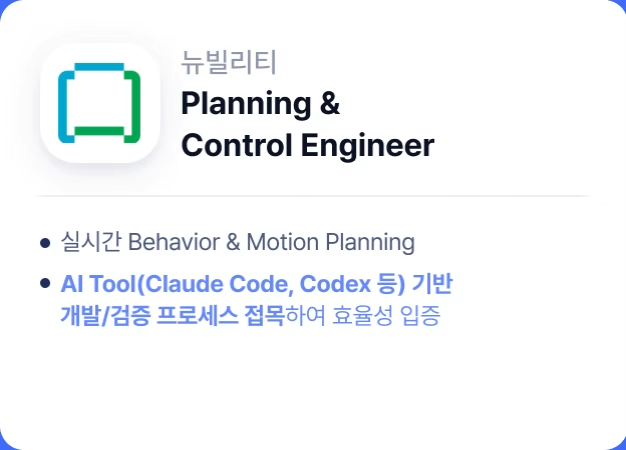
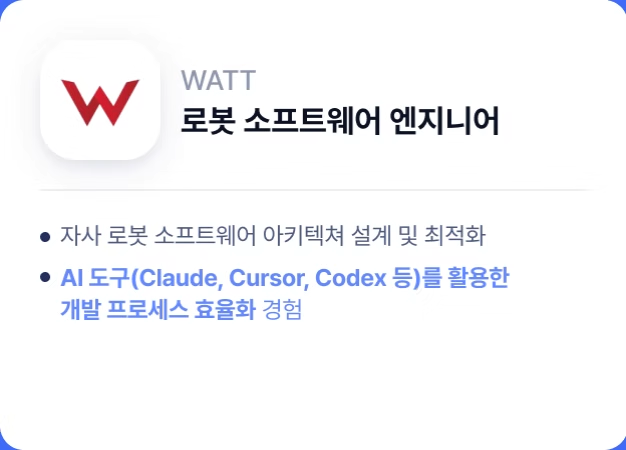
*2026년 9월 이후
Claude Code와 Codex로 실행 환경 구성부터 하드웨어 적용까지!
‘에이전틱 워크플로우’ 를 로봇 시스템 개발에
그대로 이식 시켜드립니다.
01 | 강의 핵심 포인트
Point 1
Claude Code, Codex 기반으로 하네스를
적용한 로봇 개발 에이전트 워크플로우 구축
실행 환경 구성, 로그 분석, 성능 평가 등 반복적으로 소요되는 작업들을
‘하네스 엔지니어링’ 관점에 녹여 로봇을 개발하는 방법을 학습합니다.
Claude Code, Codex 기반으로 하네스를
적용한 로봇 개발 에이전트 워크플로우 구축
실행 환경 구성, 로그 분석, 성능 평가 등 반복적으로 소요되는 작업들을
‘하네스 엔지니어링’ 관점에 녹여 로봇을 개발하는 방법을 학습합니다.
Point 2
Agent로 구현하고 검증하는
피지컬 AI 자율주행 로봇 구현 프로젝트
Claude와 Codex 기반 자동화 워크플로우를 Isaac Sim과 Raspberry Pi에
확장하여 로봇을 동작하는 프로젝트를 구현합니다.
Agent로 구현하고 검증하는
피지컬 AI 자율주행 로봇 구현 프로젝트
Claude와 Codex 기반 자동화 워크플로우를 Isaac Sim과 Raspberry Pi에
확장하여 로봇을 동작하는 프로젝트를 구현합니다.
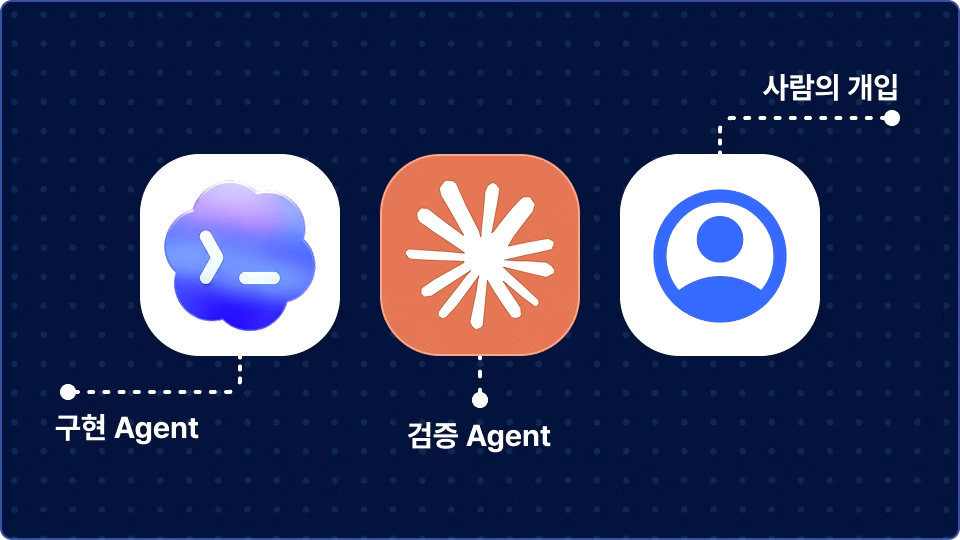
Point 3
다수의 Agent로 에이전트 워크플로우를 구성하여
장시간 소요되는 로봇 개발 작업 진행
오래 소요되는 로봇 개발 작업을 진행할 때 상태와 결과에 근거해
여러 에이전트를 병렬로 배분하면서 사람의 개입과 판단 기준까지 학습합니다.
다수의 Agent로 에이전트 워크플로우를 구성하여
장시간 소요되는 로봇 개발 작업 진행
오래 소요되는 로봇 개발 작업을 진행할 때 상태와 결과에 근거해
여러 에이전트를 병렬로 배분하면서 사람의 개입과 판단 기준까지 학습합니다.
Point 4
학습 중 궁금한 점이 있다면
궁금한 내용을 강사님께 여쭤 보세요!
실습 중 에러가 나거나 이해가 되지 않는다면 바로 질문 해 보세요!
* 질의응답 운영 일정 : 2026년 11월 13일부터 2029년 8월 20일까지
학습 중 궁금한 점이 있다면
궁금한 내용을 강사님께 여쭤 보세요!
실습 중 에러가 나거나 이해가 되지 않는다면 바로 질문 해 보세요!
* 질의응답 운영 일정 : 2026년 11월 13일부터 2029년 8월 20일까지
이런 분들을 위해 준비했어요!
02 | 커리큘럼 자세히보기
컨텍스트 관리부터 안정성 검증까지, 에이전트만으로
워크플로우를 만드는 방법을 학습합니다.
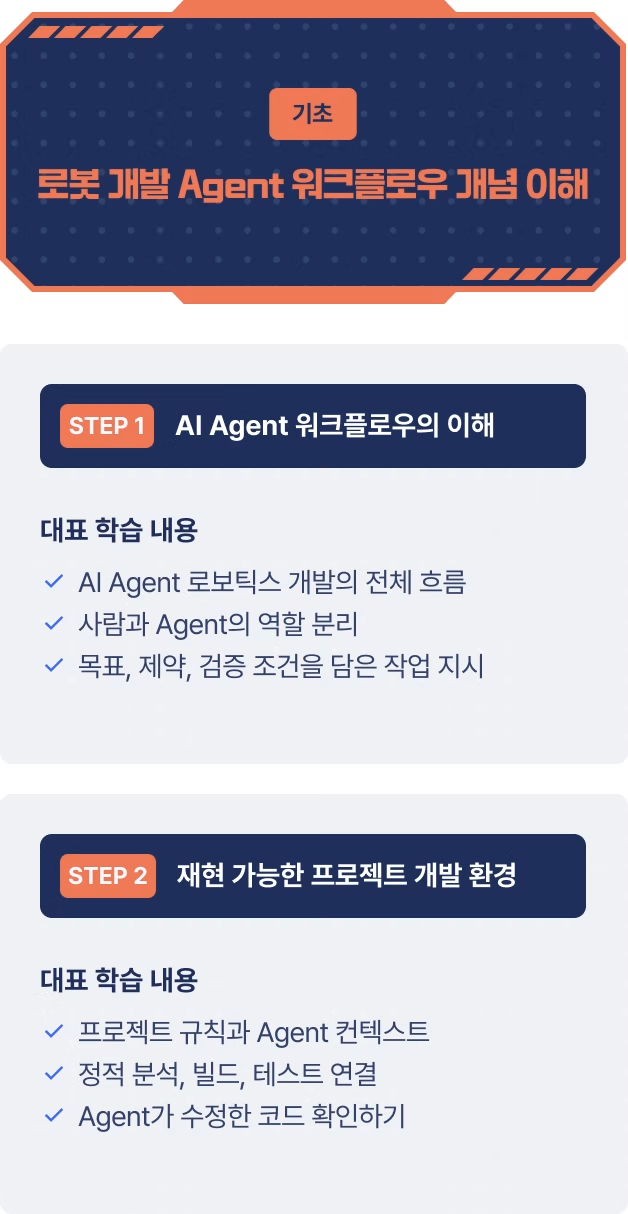
01
AI Agent를 로보틱스 개발에 도입하기 위한 워크플로우 개념 이해
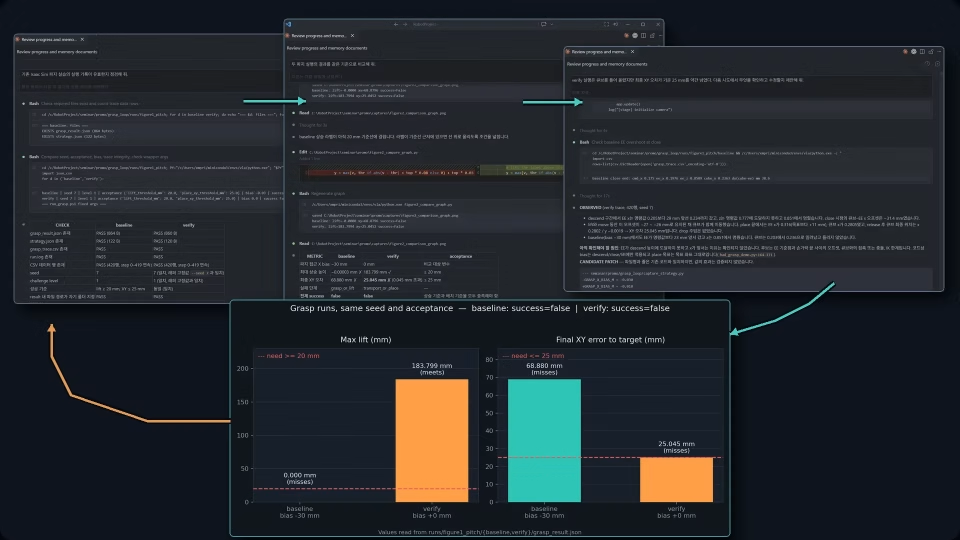
기초적인 로봇 파지 시뮬레이션을 활용하여 목표→실행→평가→분석·수정 전체 흐름을 구현합니다.
사람과 Agent가 각각 어떤 판단과 작업을 나누어 진행하는지 학습합니다.
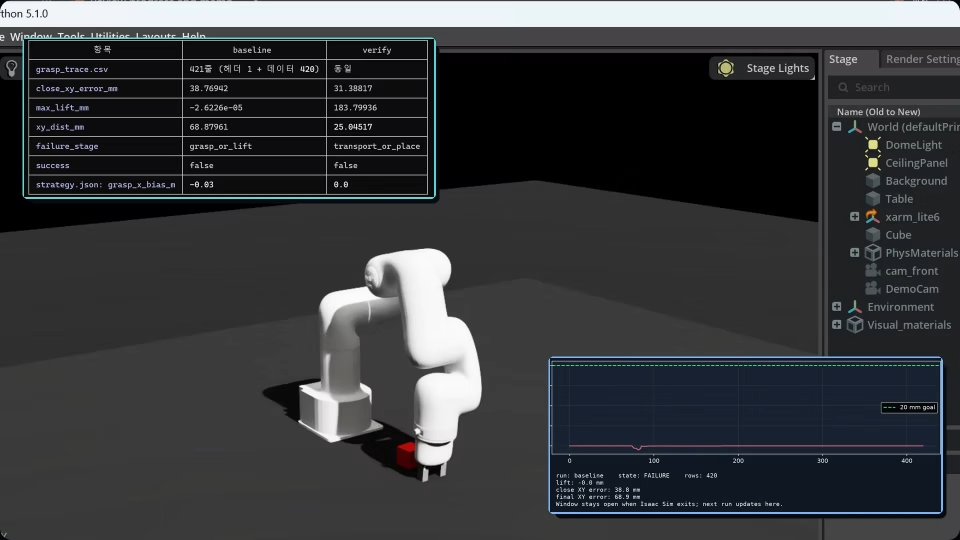
로봇 개발에서 AI Agent를 활용한 개발 기초 흐름 학습
∙ 코드 생성·실행 자동화·Agent 개발 루프를 구분하고, 검증된 작업의 완료 시간과 사람의 개입으로 생산성을 살펴봅니다.
∙ 실습 : 로봇 파지 시뮬레이션에서 목표·실행·평가·수정 단계 확인
∙ 실습 : 로봇 파지 시뮬레이션에서 목표·실행·평가·수정 단계 확인
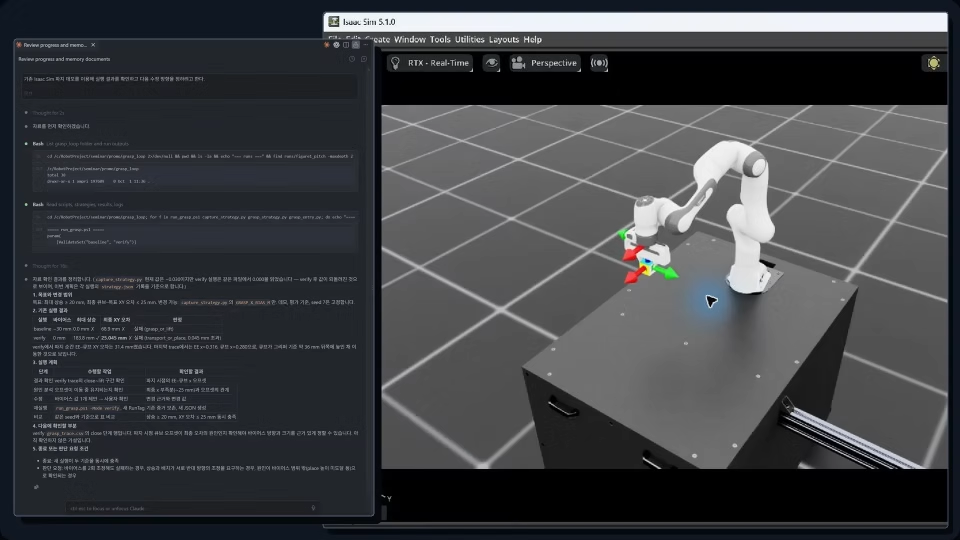
사람과 Agent의 역할을 분리하는 방법 학습
∙ 사람은 목표·제약·변경 범위·종료 조건과 최종 판단을 담당하고, Agent는 구현·실행·증거 수집을 수행합니다.
∙ 실습 : 사람의 판단 항목, Agent 작업 항목과 중단 조건을 정리
∙ 실습 : 사람의 판단 항목, Agent 작업 항목과 중단 조건을 정리
목표·제약·검증 조건을 담은 작업 지시 방법 학습
∙ 목표·변경 범위·검사 명령·종료 조건을 짧은 작업 지시로 작성합니다.
∙ 실습 : 기존 파지 데모용 작업 지시를 작성하고, 실행 결과와 다음 조치를 확인
∙ 실습 : 기존 파지 데모용 작업 지시를 작성하고, 실행 결과와 다음 조치를 확인
02
재현 가능한 프로젝트 개발 환경 구성
문서로 전달하는 규칙과 도구로 검사하는 조건을 구분합니다. 프로젝트 컨텍스트, 품질 검사, 변경 관리를 연결해
Agent가 수정할 때마다 같은 절차로 결과를 확인하는 방법을 학습합니다.
 프로젝트 규칙과 Agent 컨텍스트 고려
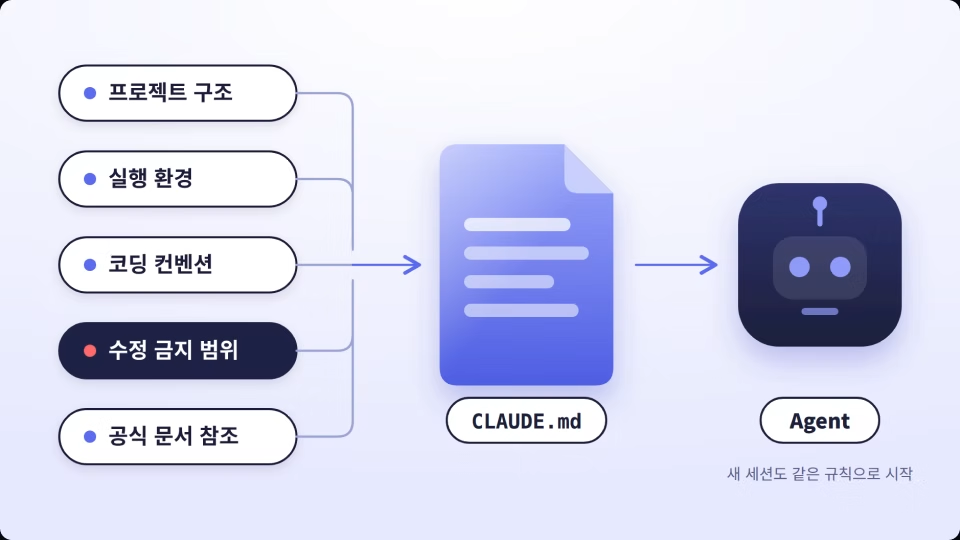
프로젝트 구조·실행 환경·코딩 컨벤션·수정 금지 범위와
공식 문서 참조 원칙을 전달합니다
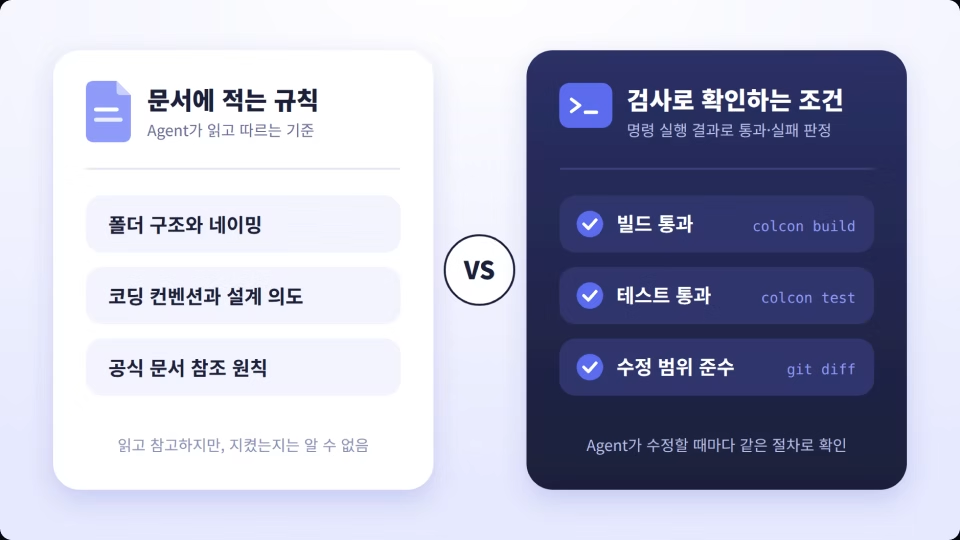
문서에 적은 규칙과 실제 검사로 확인해야
할 조건을 구분합니다.
정적 분석·빌드·테스트 연결
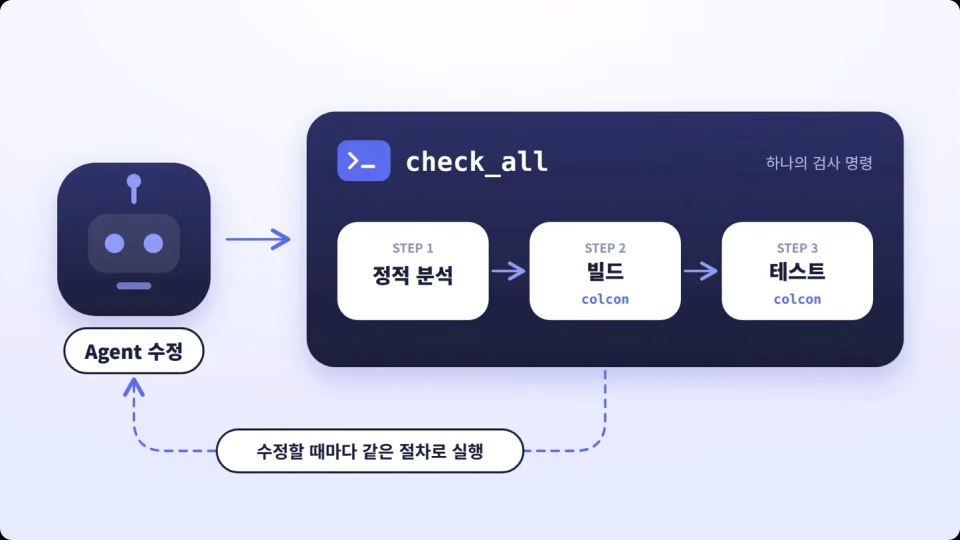
정적 분석·빌드·테스트를 하나의 검사 명령으로 연결하고
Agent의 수정 후 실행 절차에 포함합니다.
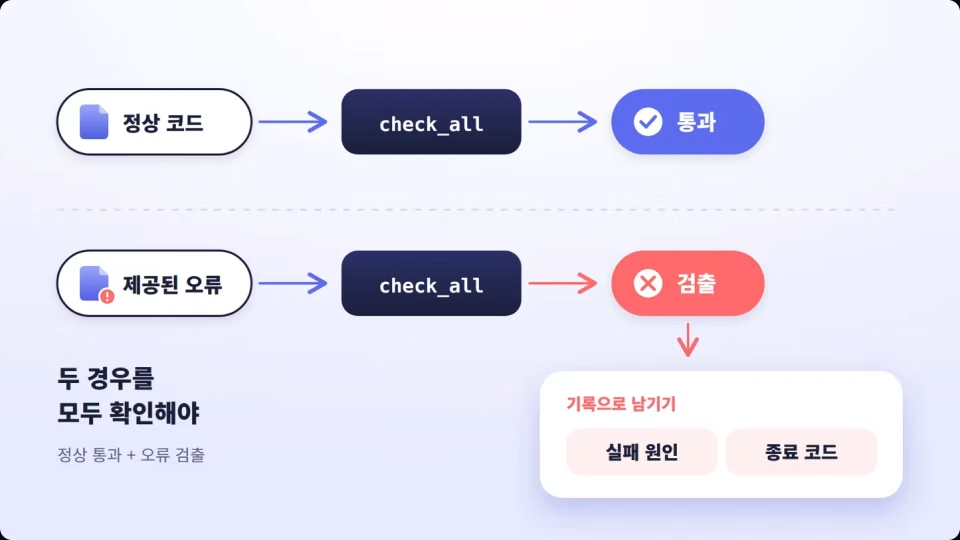
정상 통과와 오류 검출을 모두 확인하며,
실패 원인과 종료 코드를 남깁니다.
Git으로 수정 내용 확인
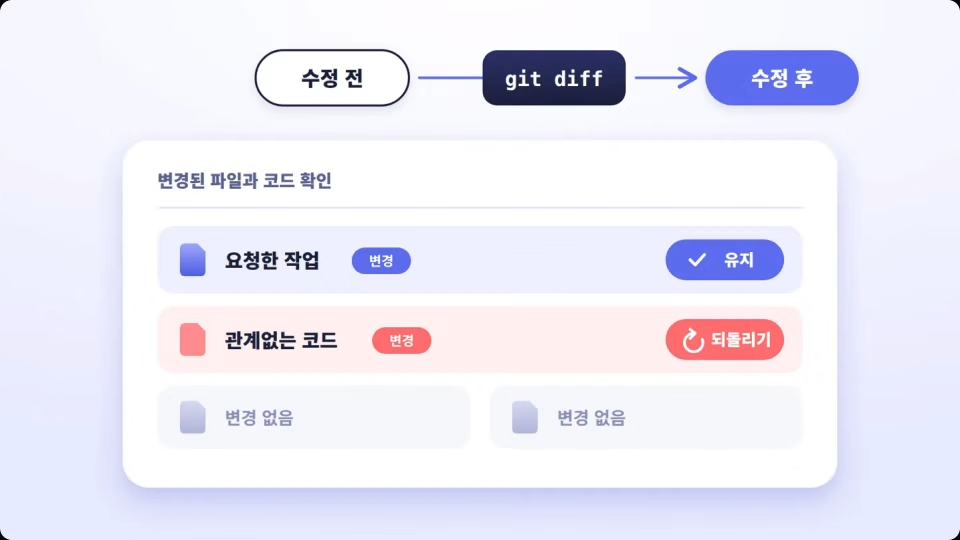
프로젝트 구조·실행 환경·코딩 컨벤션·수정 금지 범위와
공식 문서 참조 원칙을 전달합니다
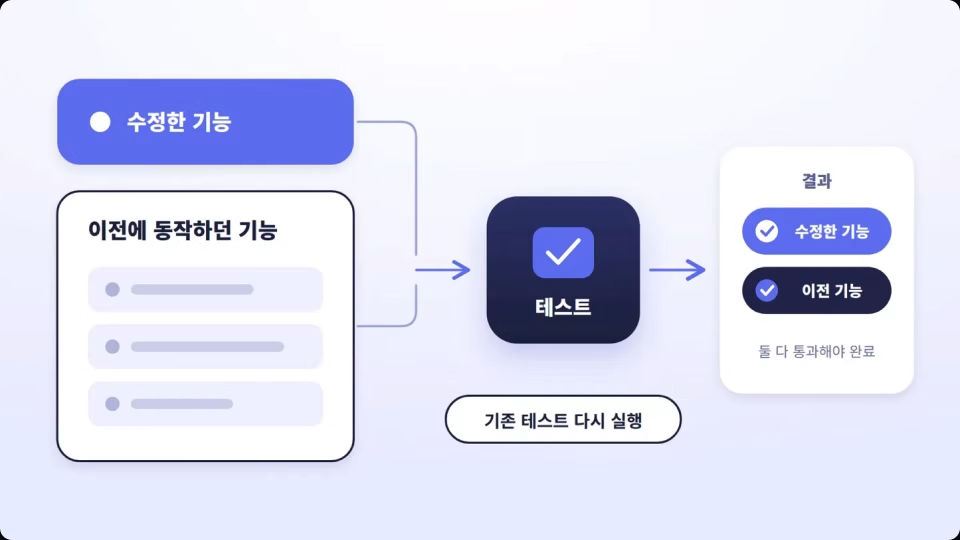
수정한 기능뿐 아니라 이전에 동작하던 기능도
테스트합니다.
03
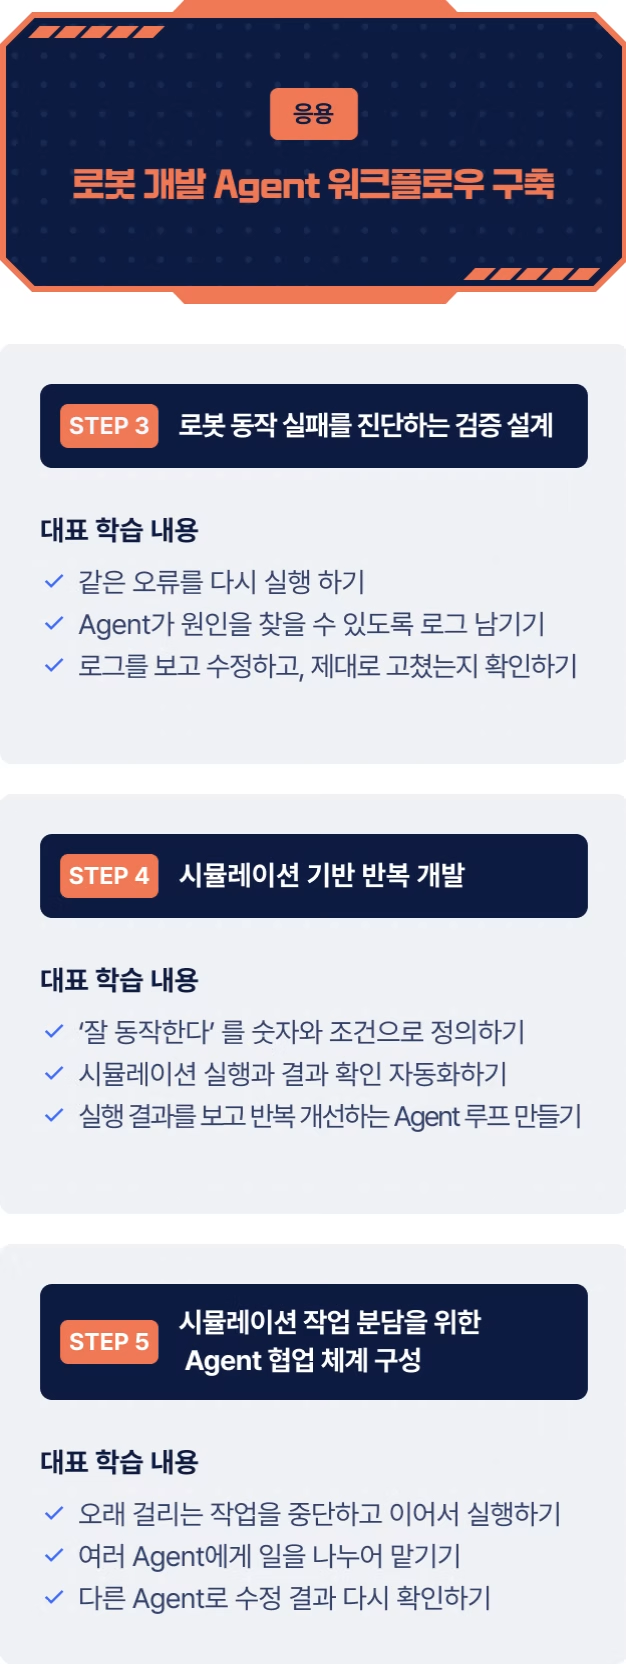
로봇 동작 실패를 진단하는 검증 워크플로우 설계
‘왜 실패했는가’ 를 판단할 수 있도록 재현 조건과 관측 항목을 설계합니다. 특정 로봇 오류의 해법을 암기하기보다,
원인 가설을 구분할 증거를 고르고 최소 수정과 검증으로 이어가는 방법을 학습합니다.
STEP 1
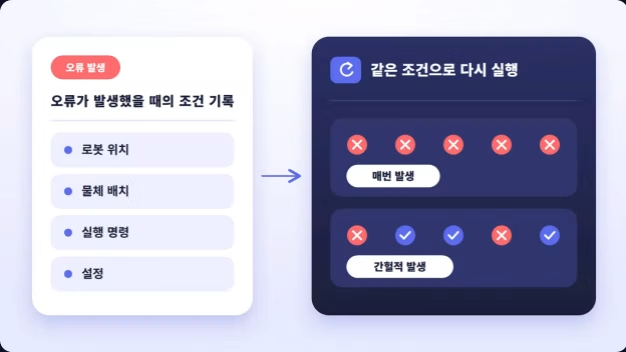
오류가 발생하는 조건 확인하기
오류가 발생하는 조건 확인하기
∙ 오류가 발생했을 때의 로봇 위치, 물체 배치, 실행 명령과 설정을 기록합니다.
∙ 같은 조건으로 다시 실행해 오류가 매번 발생하는지, 간헐적으로 발생하는지 확인합니다.
∙ 같은 조건으로 다시 실행해 오류가 매번 발생하는지, 간헐적으로 발생하는지 확인합니다.
STEP 2
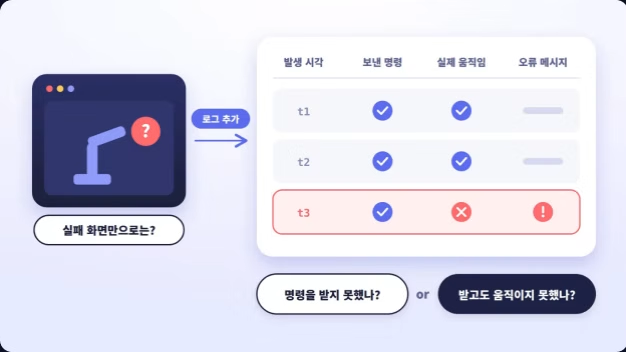
Agent가 원인을 찾을 수 있도록 로그 남기기
Agent가 원인을 찾을 수 있도록 로그 남기기
∙ 실패 화면만으로 알 수 없는 정보를 찾아 코드에 로그를 추가합니다.
∙ 로봇에 보낸 명령, 실제 움직임, 오류 메시지와 발생 시각을 함께 확인합니다.
∙ 로봇에 보낸 명령, 실제 움직임, 오류 메시지와 발생 시각을 함께 확인합니다.
STEP 3
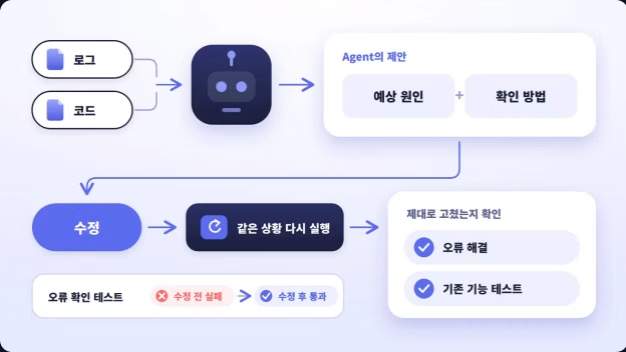
로그 분석과 수정 결과 확인하기
로그 분석과 수정 결과 확인하기
∙ Agent가 로그와 코드를 바탕으로 예상 원인과 확인 방법을 제안하는 방법을 학습합니다.
∙ 수정 후 같은 상황을 다시 실행해 오류가 해결됐는지 확인하고, 기존 기능도 테스트합니다.
∙ 수정 후 같은 상황을 다시 실행해 오류가 해결됐는지 확인하고, 기존 기능도 테스트합니다.
04
시뮬레이션 환경에서 반복 개발
원인 분석에 필요한 증거를 설계했다면, 무엇으로 목표 달성을 판단할지 설정합니다.
고정된 평가 기준과 신뢰할 수 있는 실행·결과 검사를 바탕으로 Agent의 반복 개선을 구성합니다.
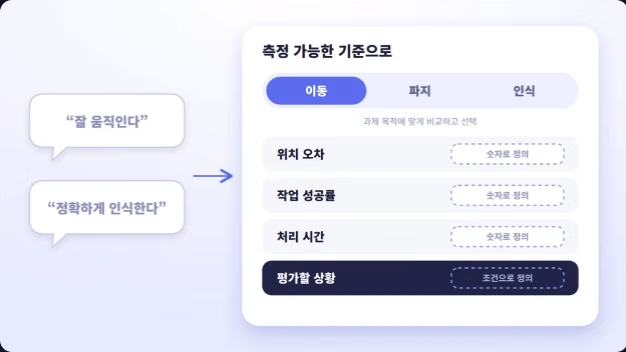
STEP 1
목표를 측정 가능한 기준으로 바꾸기
목표를 측정 가능한 기준으로 바꾸기
∙ “잘 움직인다”, “정확하게 인식한다” 같은 요구를 측정 가능한 기준으로 바꿉니다.
∙ 목적에 맞는 위치 오차·작업 성공률·처리 시간과 평가할 상황을 정하는 방법을 학습합니다.
∙ 목적에 맞는 위치 오차·작업 성공률·처리 시간과 평가할 상황을 정하는 방법을 학습합니다.
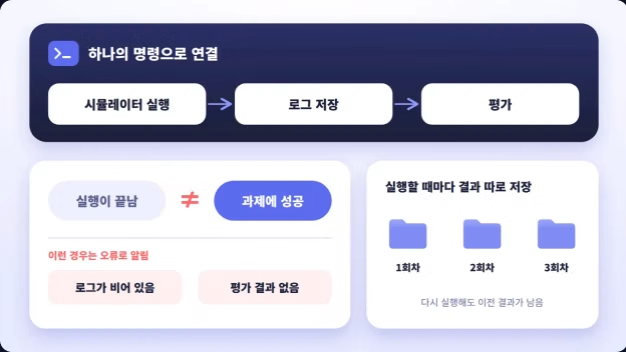
STEP 2
시뮬레이션 실행과 결과 확인 자동화하기
시뮬레이션 실행과 결과 확인 자동화하기
∙ 시뮬레이터 실행부터 로그 저장과 평가까지 하나의 명령으로 연결하는 방법을 학습합니다.
∙ 실행이 끝난 것과 로봇이 과제에 성공한 것을 구분하고, 실행할 때마다 결과를 따로 저장합니다.
∙ 실행이 끝난 것과 로봇이 과제에 성공한 것을 구분하고, 실행할 때마다 결과를 따로 저장합니다.
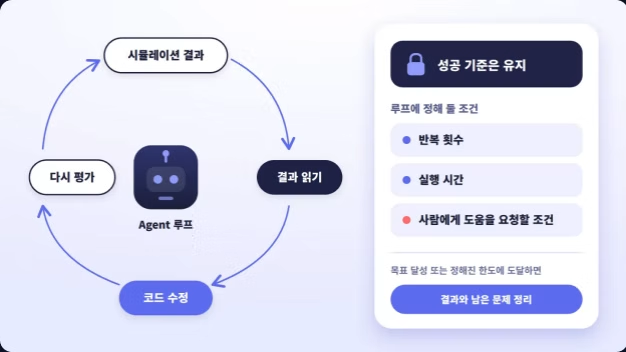
STEP 3
실행 결과를 보고 반복 개선하는 Agent 루프 만들기
실행 결과를 보고 반복 개선하는 Agent 루프 만들기
∙ Agent가 시뮬레이션 결과를 읽고 코드를 수정한 뒤 다시 평가하도록 연결합니다.
∙ 성공 기준은 유지하고, 반복 횟수·실행 시간· 사람에게 도움을 요청할 조건을 정합니다.
∙ 성공 기준은 유지하고, 반복 횟수·실행 시간· 사람에게 도움을 요청할 조건을 정합니다.
05
시뮬레이션 작업 분담을 위한 Agent 협업 체계 구성
긴 작업을 상태와 결과에 근거해 재개하고, 독립적인 작업만 병렬로 배분합니다. Agent 수 자체보다
검증된 결과, 사람의 개입 시간과 재작업을 기준으로 운영 효과를 판단하는 방법을 학습합니다.
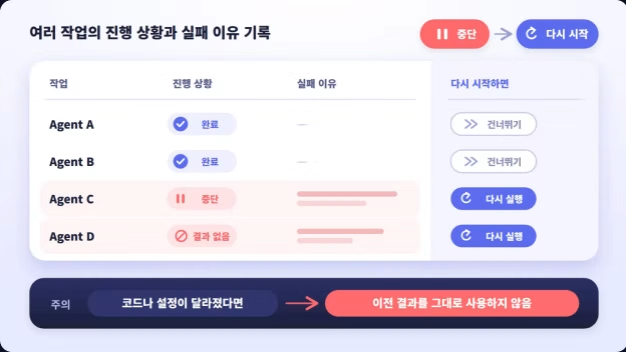
STEP 1
오래 걸리는 작업을 중단하고 이어서 실행하기
오래 걸리는 작업을 중단하고 이어서 실행하기
∙ 여러 작업의 진행 상황과 실패 이유를 기록합니다.
∙ 중단 후에는 완료된 작업을 확인하고, 필요한 작업만 다시 실행합니다. 코드나 설정이 달라지면 이전 결과를 그대로 사용하지 않습니다.
∙ 중단 후에는 완료된 작업을 확인하고, 필요한 작업만 다시 실행합니다. 코드나 설정이 달라지면 이전 결과를 그대로 사용하지 않습니다.
STEP 2
여러 Agent에게 일을 나누어 맡기기
여러 Agent에게 일을 나누어 맡기기
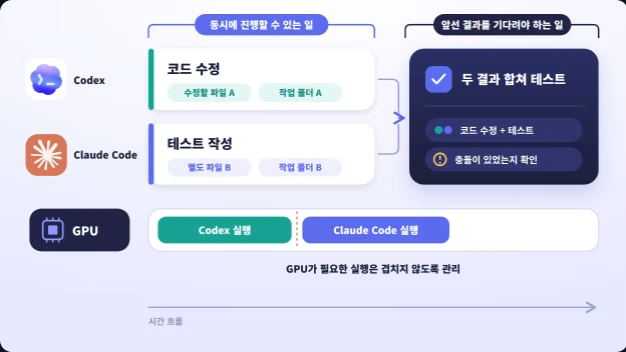
∙ 동시에 진행할 수 있는 일과 앞선 결과를 기다려야 하는 일을 구분합니다.
∙ Agent마다 수정할 파일과 작업 폴더를 나누고, GPU가 필요한 실행은 겹치지 않도록 관리합니다.
∙ Agent마다 수정할 파일과 작업 폴더를 나누고, GPU가 필요한 실행은 겹치지 않도록 관리합니다.
STEP 3
다른 Agent로 수정 결과 다시 확인하기
다른 Agent로 수정 결과 다시 확인하기
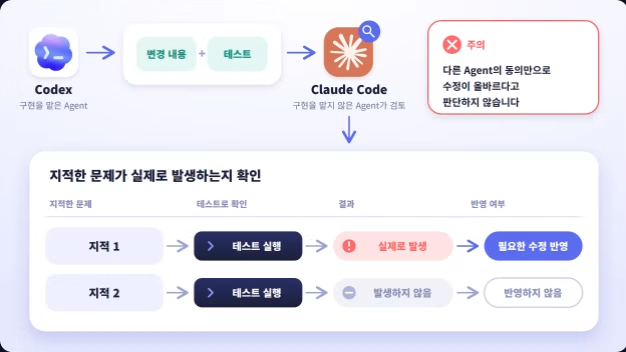
∙ 구현을 맡지 않은 Agent에게 변경 내용과 테스트를 검토하도록 합니다.
∙ 지적한 문제가 실제로 발생하는지 확인하고, 필요한 수정만 반영합니다.
∙ 지적한 문제가 실제로 발생하는지 확인하고, 필요한 수정만 반영합니다.
06
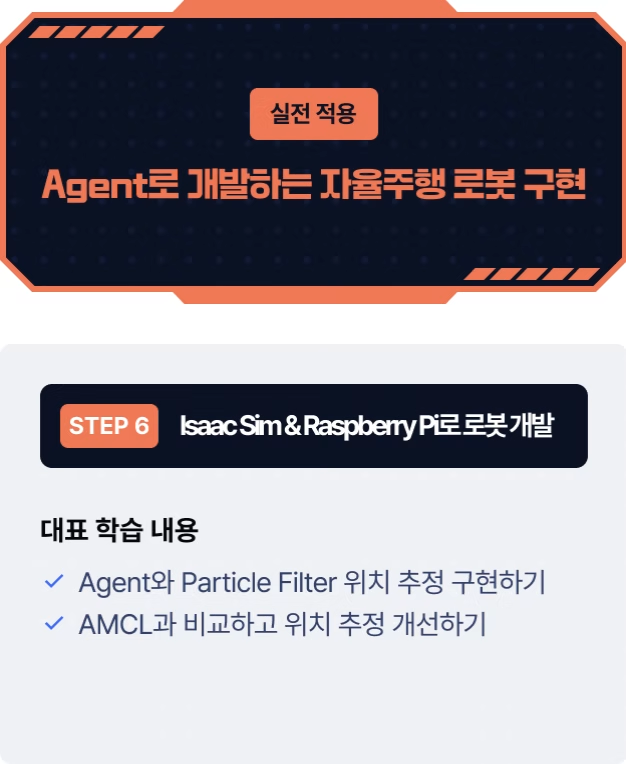
Isaac Sim과 Raspberry Pi로 자율주행 로봇 구현
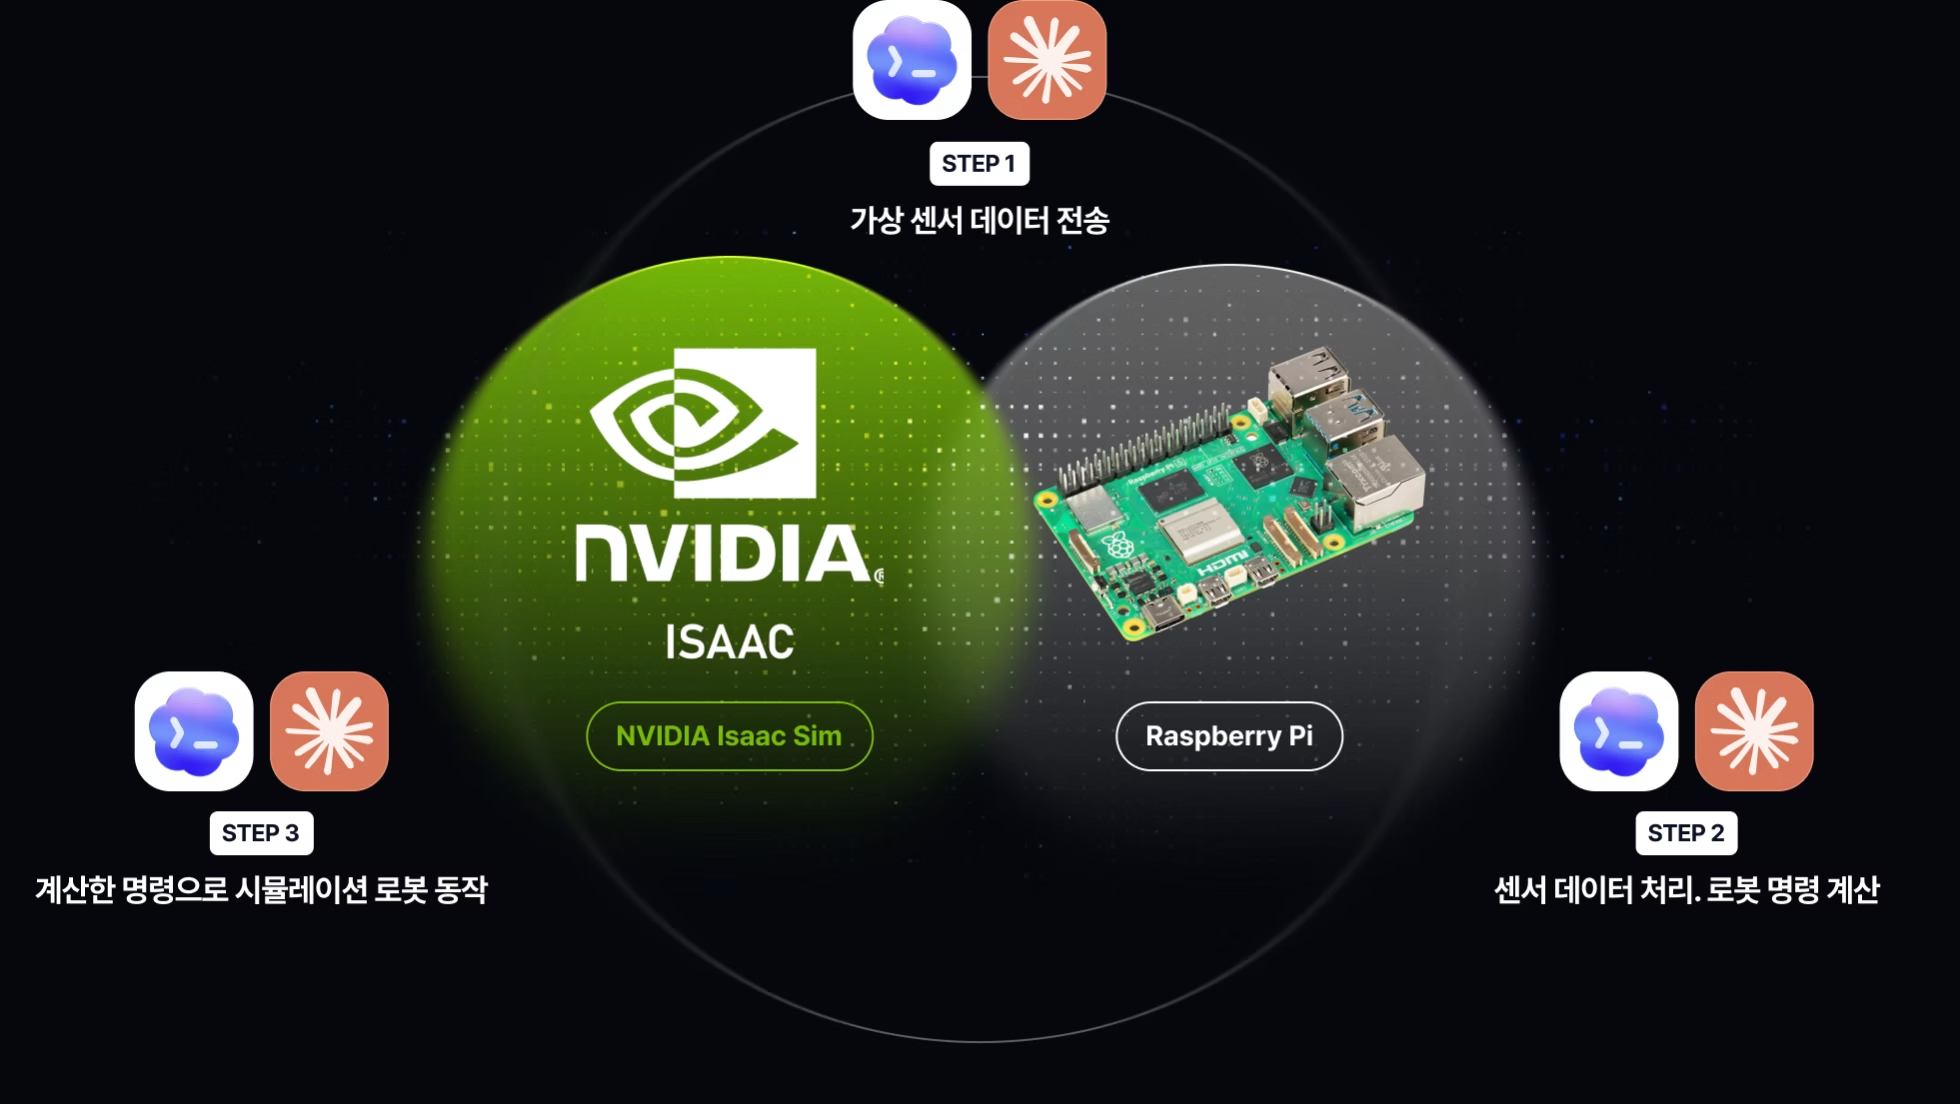
Isaac Sim의 가상 센서 데이터를 Raspberry Pi에서 처리해 시뮬레이션 속 로봇을 동작합니다.
Agent와 함께 코드를 배포·실행하고, 문제가 생기면 로그로 원인을 찾아 수정합니다.
Final Project 1
Cladue Code & Codex와 Particle Filter 위치 추정 구현하기
LiDAR와 Odometry로 추정한 위치를 시뮬레이션의 실제 위치와 비교합니다.
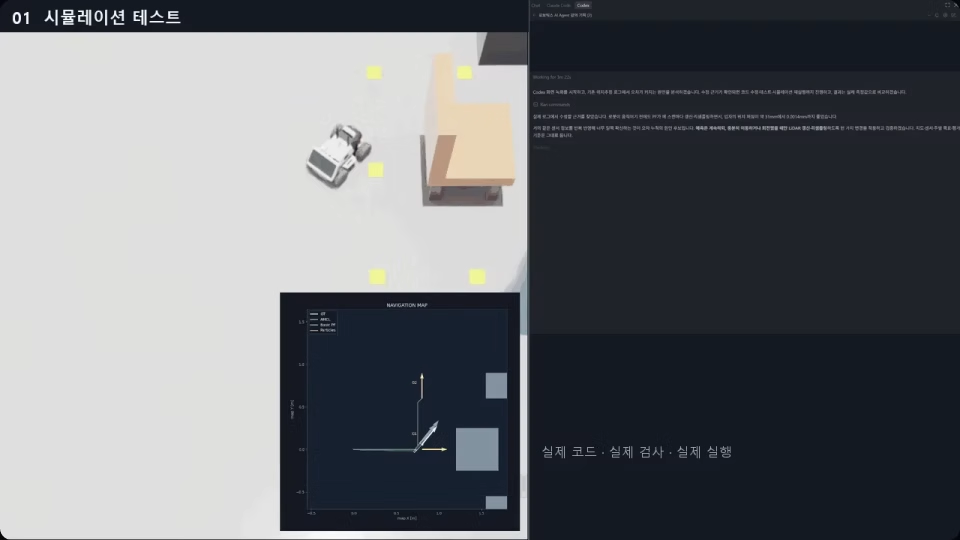
주요 실습 내용
∙ Isaac Sim 시뮬레이션·지도·ROS 2 통신 코드를 바탕으로, Agent와 2D Particle Filter 위치 추정 기능을 직접 구현합니다.
∙ Isaac Sim에서 Nav 2 주행, Raspberry Pi에서 위치 추정을 동시에 구현합니다.
∙ Isaac Sim에서 Nav 2 주행, Raspberry Pi에서 위치 추정을 동시에 구현합니다.
Final Project 2
AMCL과 비교하고 위치 추정 개선하기
Agent로 구현한 결과물과 Nav 2 AMCL을 같은 Rasbperry Pi에서 각각 실행하고 비교합니다.
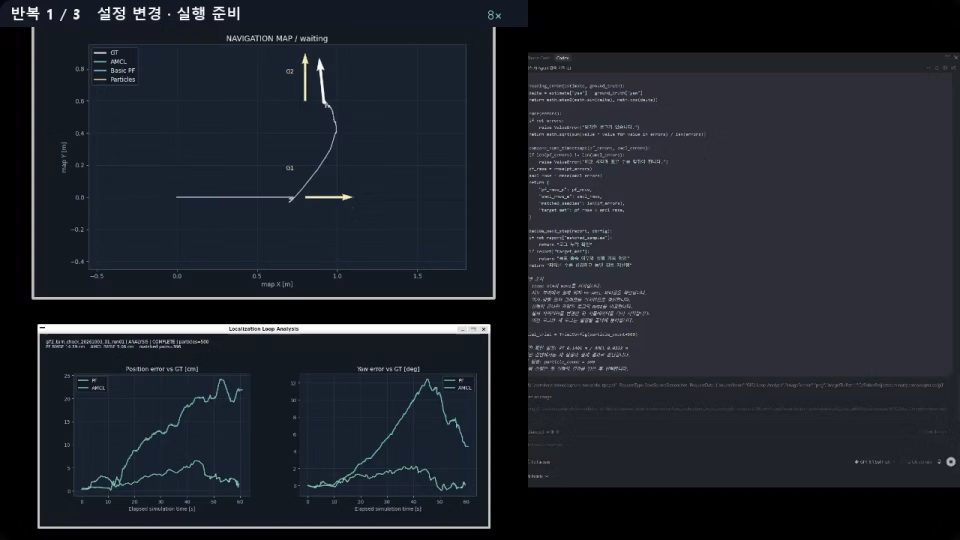
주요 실습 내용
∙ 각 결과물을 동일한 지도·녹화 센서 데이터·초기 위치 조건으로 위치·방향 오차, 수렴 시간과 계산 시간을 비교합니다.
∙ Agent가 로그를 분석해 코드나 설정을 수정하고 같은 조건으로 재검증합니다. 데이터 수신 문제는 QoS를, 처리 지연은 계산 시간과 콜백 그룹·Executor 구성을 확인합니다
∙ Agent가 로그를 분석해 코드나 설정을 수정하고 같은 조건으로 재검증합니다. 데이터 수신 문제는 QoS를, 처리 지연은 계산 시간과 콜백 그룹·Executor 구성을 확인합니다
* Nav 2 AMCL : ROS 2 네비게이션 스택에서 알려진 맵(Known Map)을 기반으로 로봇의 현재 위치와 방향(Pose)을 추정하는 확률적 위치 추정 패키지
03 | 강사님 소개
정우진
현) RoboVertical CTO
전) (주) 우아한형제들 Robotics Engineer
전) 삼성전자 Robotics Engineer
강사님께서 참여하였던 주요 프로젝트
배달 로봇 Dilly : SLAM 파트 리더
로봇 청소기 Bespoke JetBot AI + : 장애물 인식 및 센서 퓨전
자율주행 자동차 : 객체 추적, 차선 인식
강사님 한 마디
“코드를 생성하는 것을 넘어, 실행 결과를 다음 개선으로 연결하는 로봇 개발.”
안녕하세요. 로보틱스 소프트웨어 엔지니어 정우진입니다.
삼성리서치와 우아한형제들, 로보틱스 스타트업에서 청소 로봇과 배송 로봇의 위치 추정, 센서 융합과 컴퓨터 비전 시스템을 개발해 왔습니다.
로봇 개발에서는 코드를 작성하는 것만큼 실제로 실행하고, 결과를 확인하며 수정하는 과정이 중요합니다.
AI Agent를 활용하면서 제가 주목한 것도 이 과정입니다. 코드 작성, 시뮬레이션 실행, 로그 분석과 테스트를 하나의 흐름으로 연결하면,
사람이 단계마다 직접 처리하던 반복 작업을 자동화할 수 있습니다.
이번 강의에서는 Claude Code와 Codex를 활용해 이러한 개발 워크플로우를 만드는 방법을 소개합니다.
수강생이 직접 목표를 정하고 Agent에게 작업을 맡기며, 실행 결과를 바탕으로 개선을 이어가는 경험을 할 수 있도록 구성했습니다.

본 강의에서 사용하는 실습 환경 안내드립니다.
* Windows와 WSL 2의 Ubuntu 환경을 기준으로 실습합니다.
* VS Code
* Git
* Python, C++
* Isaac Sim
* ROS 2
* Nav 2
* Claude Code - Max 이상
* Codex - ChatGPT Pro 100 이상
* VS Code
* Git
* Python, C++
* Isaac Sim
* ROS 2
* Nav 2
* Claude Code - Max 이상
* Codex - ChatGPT Pro 100 이상
* Python과 C++로 간단한 프로그램을 작성하고, 터미널에서 실행해 본 경험이 있으면 좋습니다. Agent가 작성한 코드와 실행 결과를 확인해야 하므로 기초적인 프로그래밍
이해는 필요합니다.
* ROS 2나 로봇 시뮬레이터를 사용해 본 경험이 있다면 도움이 되지만, 로봇 알고리즘이나 특정 미들웨어에 대한 깊은 지식을 전제로 하지는 않습니다. 이번 강의는 AI Agent와 함께 목표를 정의하고, 실행 결과를 검증하며, 반복 작업을 자동화하는 개발 방식에 집중합니다.
04 | Q&A
Question 1
강의 내 주요 프로젝트 실습을 직접 경험하면서
어떤 내용들을 학습할 수 있나요?
강의 내 주요 프로젝트 실습을 직접 경험하면서
어떤 내용들을 학습할 수 있나요?
이번 강의의 핵심은 특정 도구의 사용법이나 로봇 알고리즘을 설명하기보다, AI Agent와 함께 로봇 개발 과정을 구성하고 자동화하는 경험에 초점을 맞췄습니다. 크게 세 가지를 배울 수 있습니다.
첫째, Agent에게 작업을 맡기기 전에 목표와 검증 기준을 정하는 방법을 배웁니다.
“잘 움직이게 만들어줘”라는 요청을 목표 위치 오차나 작업 성공률처럼 확인 가능한 조건으로 바꾸고, 개발 환경과 변경 가능한 범위도 함께 전달합니다.
둘째, 시뮬레이터를 활용해 실행 결과를 다음 수정으로 연결하는 개발 루프를 구성합니다.
Agent가 작성한 코드를 실행하고, 로그와 지표로 문제를 분석한 뒤 수정·재실행하는 과정을 반복합니다. 화면에서 동작하는 모습뿐 아니라, 정해 둔 기준을 충족했는지 확인하는 것이 중요합니다.
셋째, 반복 작업을 자동화하고 여러 Agent의 작업을 조율하는 방법을 익힙니다.
오래 걸리는 작업의 실행·중단·재개를 연결하고, 독립적인 작업은 나누어 맡깁니다. 다른 Agent의 검토도 활용하되, 실제 코드와 테스트 결과를 확인하며 사람이 최종 판단합니다.
정리하면, 수강생은 실습을 통해 코드를 생성하는 데서 그치지 않고, 목표 설정 → 실행 →
검증 → 개선으로 이어지는 로봇 개발 워크플로우를 직접 구성하는 방법을 배우게 됩니다.
Question 2
강의 커리큘럼의 주제와 내용은
어떤 기준으로 구성했나요?
강의 커리큘럼의 주제와 내용은
어떤 기준으로 구성했나요?
커리큘럼은 제가 실제 로봇 개발 과정에서 AI Agent를 활용하며 경험한 문제와 반복 작업을 기준으로 구성했습니다. 기준은 크게 세 가지입니다.
첫째, 코드 작성뿐 아니라 실행과 검증까지 연결하는 것입니다.
로봇 개발에서는 코드가 실행된다고 원하는 동작이 보장되지는 않습니다. 따라서 목표를 정하고, 시뮬레이터에서 실행한 뒤 로그와 지표로 결과를 확인하는 과정을 중심으로 구성했습니다.
둘째, 특정 도구나 로봇 기능보다 공통적으로 적용할 수 있는 개발 방식을 다루는 것입니다.
Claude Code, Codex, ROS 2와 위치 추정 알고리즘은 실습에서 활용하지만, 사용법이나 구현 이론 자체가 강의의 중심은 아닙니다. 목표 전달, 문제 분석, 결과 검증과 반복 작업 자동화에 집중합니다.
셋째, 수강생이 Agent와 함께 직접 구현해 보는 것입니다.
완성된 코드를 따라 실행하기보다, 작업을 지시하고 결과를 확인하며 다음 수정을 결정하는 경험을 하도록 구성했습니다.
이 강의의 차별점은 시뮬레이터를 Agent의 개발 과정에 연결한다는 점입니다.
코드 생성에서 끝나는 것이 아니라, 로봇의 실행 결과를 다음 수정으로 연결하는 개발 루프를 만들고, 이를 장시간 작업과 여러 Agent의 협업으로 확장하는 방법을 다룹니다.
Question 3
강의에서 배우게 될 내용들이 실제 실무에서
어떻게 활용되고 있나요?
강의에서 배우게 될 내용들이 실제 실무에서
어떻게 활용되고 있나요?
AI Agent를 활용한 개발은 실제 업무에 도입되고 있지만, 작업 방식은 프로젝트와 조직에 따라 다릅니다. 이 강의에서는 업계의 표준을 제시하기보다, 제가 실제 로봇 개발에서 활용하고 있는 개발 워크플로우를 소개합니다.
저는 시뮬레이션 실행, 로그 분석, 코드 수정과 재검증을 연결하고, 오래 걸리는 작업을 반복 실행하는 데 Agent를 활용하고 있습니다. 사람은 목표와 제약을 정하고 결과를 판단하며, Agent는 그 안에서 구현과 테스트를 수행합니다.
이러한 과정을 직접 경험하며 반복 작업을 자동화하고, 실행 결과를 다음 개선으로 연결하는 방법을 배웁니다. 현재 업무에 적용할 수 있는 방법을 익히면서, 앞으로 활용이 확대될 것으로 예상되는 Agent 기반 개발 방식에도 대비할 수 있도록 구성했습니다.
저는 시뮬레이션 실행, 로그 분석, 코드 수정과 재검증을 연결하고, 오래 걸리는 작업을 반복 실행하는 데 Agent를 활용하고 있습니다. 사람은 목표와 제약을 정하고 결과를 판단하며, Agent는 그 안에서 구현과 테스트를 수행합니다.
이러한 과정을 직접 경험하며 반복 작업을 자동화하고, 실행 결과를 다음 개선으로 연결하는 방법을 배웁니다. 현재 업무에 적용할 수 있는 방법을 익히면서, 앞으로 활용이 확대될 것으로 예상되는 Agent 기반 개발 방식에도 대비할 수 있도록 구성했습니다.
Question 4
수강을 마치면 실무에서 무엇을 할 수 있게 되나요?
수강을 마치면 실무에서 무엇을 할 수 있게 되나요?
로봇 개발에서 반복적으로 수행하는 빌드와 테스트, 시뮬레이션 실행, 로그 분석과 설정 변경에 활용할 수 있습니다. 예를 들어 위치 추정 코드를 수정한 뒤 같은 주행 조건에서 다시 실행하고, 위치 오차와 처리 시간을 비교하는 과정을 Agent의 작업 흐름으로 연결할 수 있습니다.
시간이 오래 걸리는 테스트는 여러 조건으로 실행하고 결과를 모이도록 구성할 수 있습니다. 중단된 작업을 이어서 실행하거나, 서로 독립적인 구현과 테스트 작업을 여러 Agent에게 나누어 맡기는 데에도 적용할 수 있습니다.
이러한 방식은 특정 로봇이나 ROS 2에만 한정되지 않습니다. 실행 방법과 결과 확인 기준이 있는 개발 업무에서, 사람이 반복하던 절차를 Agent가 수행하도록 연결하는 데 활용할 수 있습니다.
시간이 오래 걸리는 테스트는 여러 조건으로 실행하고 결과를 모이도록 구성할 수 있습니다. 중단된 작업을 이어서 실행하거나, 서로 독립적인 구현과 테스트 작업을 여러 Agent에게 나누어 맡기는 데에도 적용할 수 있습니다.
이러한 방식은 특정 로봇이나 ROS 2에만 한정되지 않습니다. 실행 방법과 결과 확인 기준이 있는 개발 업무에서, 사람이 반복하던 절차를 Agent가 수행하도록 연결하는 데 활용할 수 있습니다.