
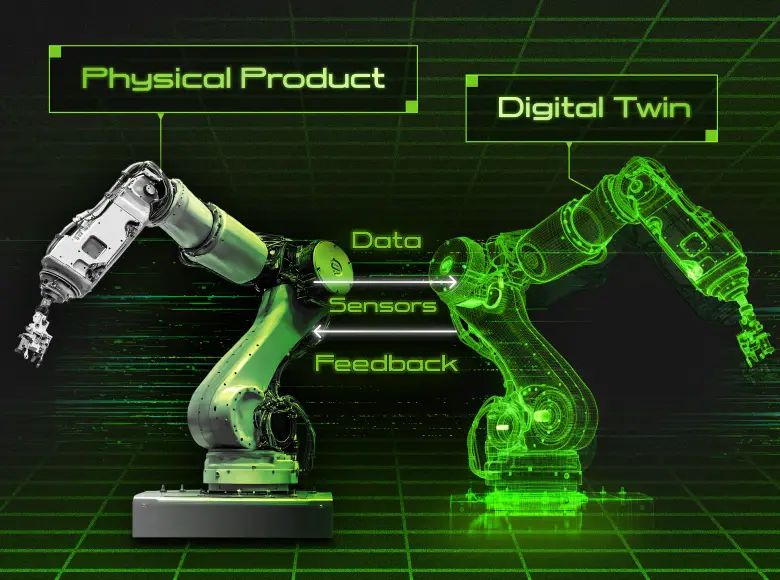

NVIDIA Omniverse 디지털 트윈
NVIDIA
디지털 트윈
얼마 안 남았습니다!
지금이 가장 저렴해요⏰
본 강의는 9월 21일에 신규 런칭한 강의로
사전 구매하신 분들께 얼리버드 혜택을 제공하고 있습니다.
얼리버드
26년 10월 8일 ~ 10월 21일까지
정가 700,000원
판매가 329,000원
12개월 할부 적용시
월 27,416원
정가
700,000원
패키지 상품
최대 64% 얼리버드 혜택!
디지털 트윈 & 휴머노이드 보행 제어(RL) 패키지
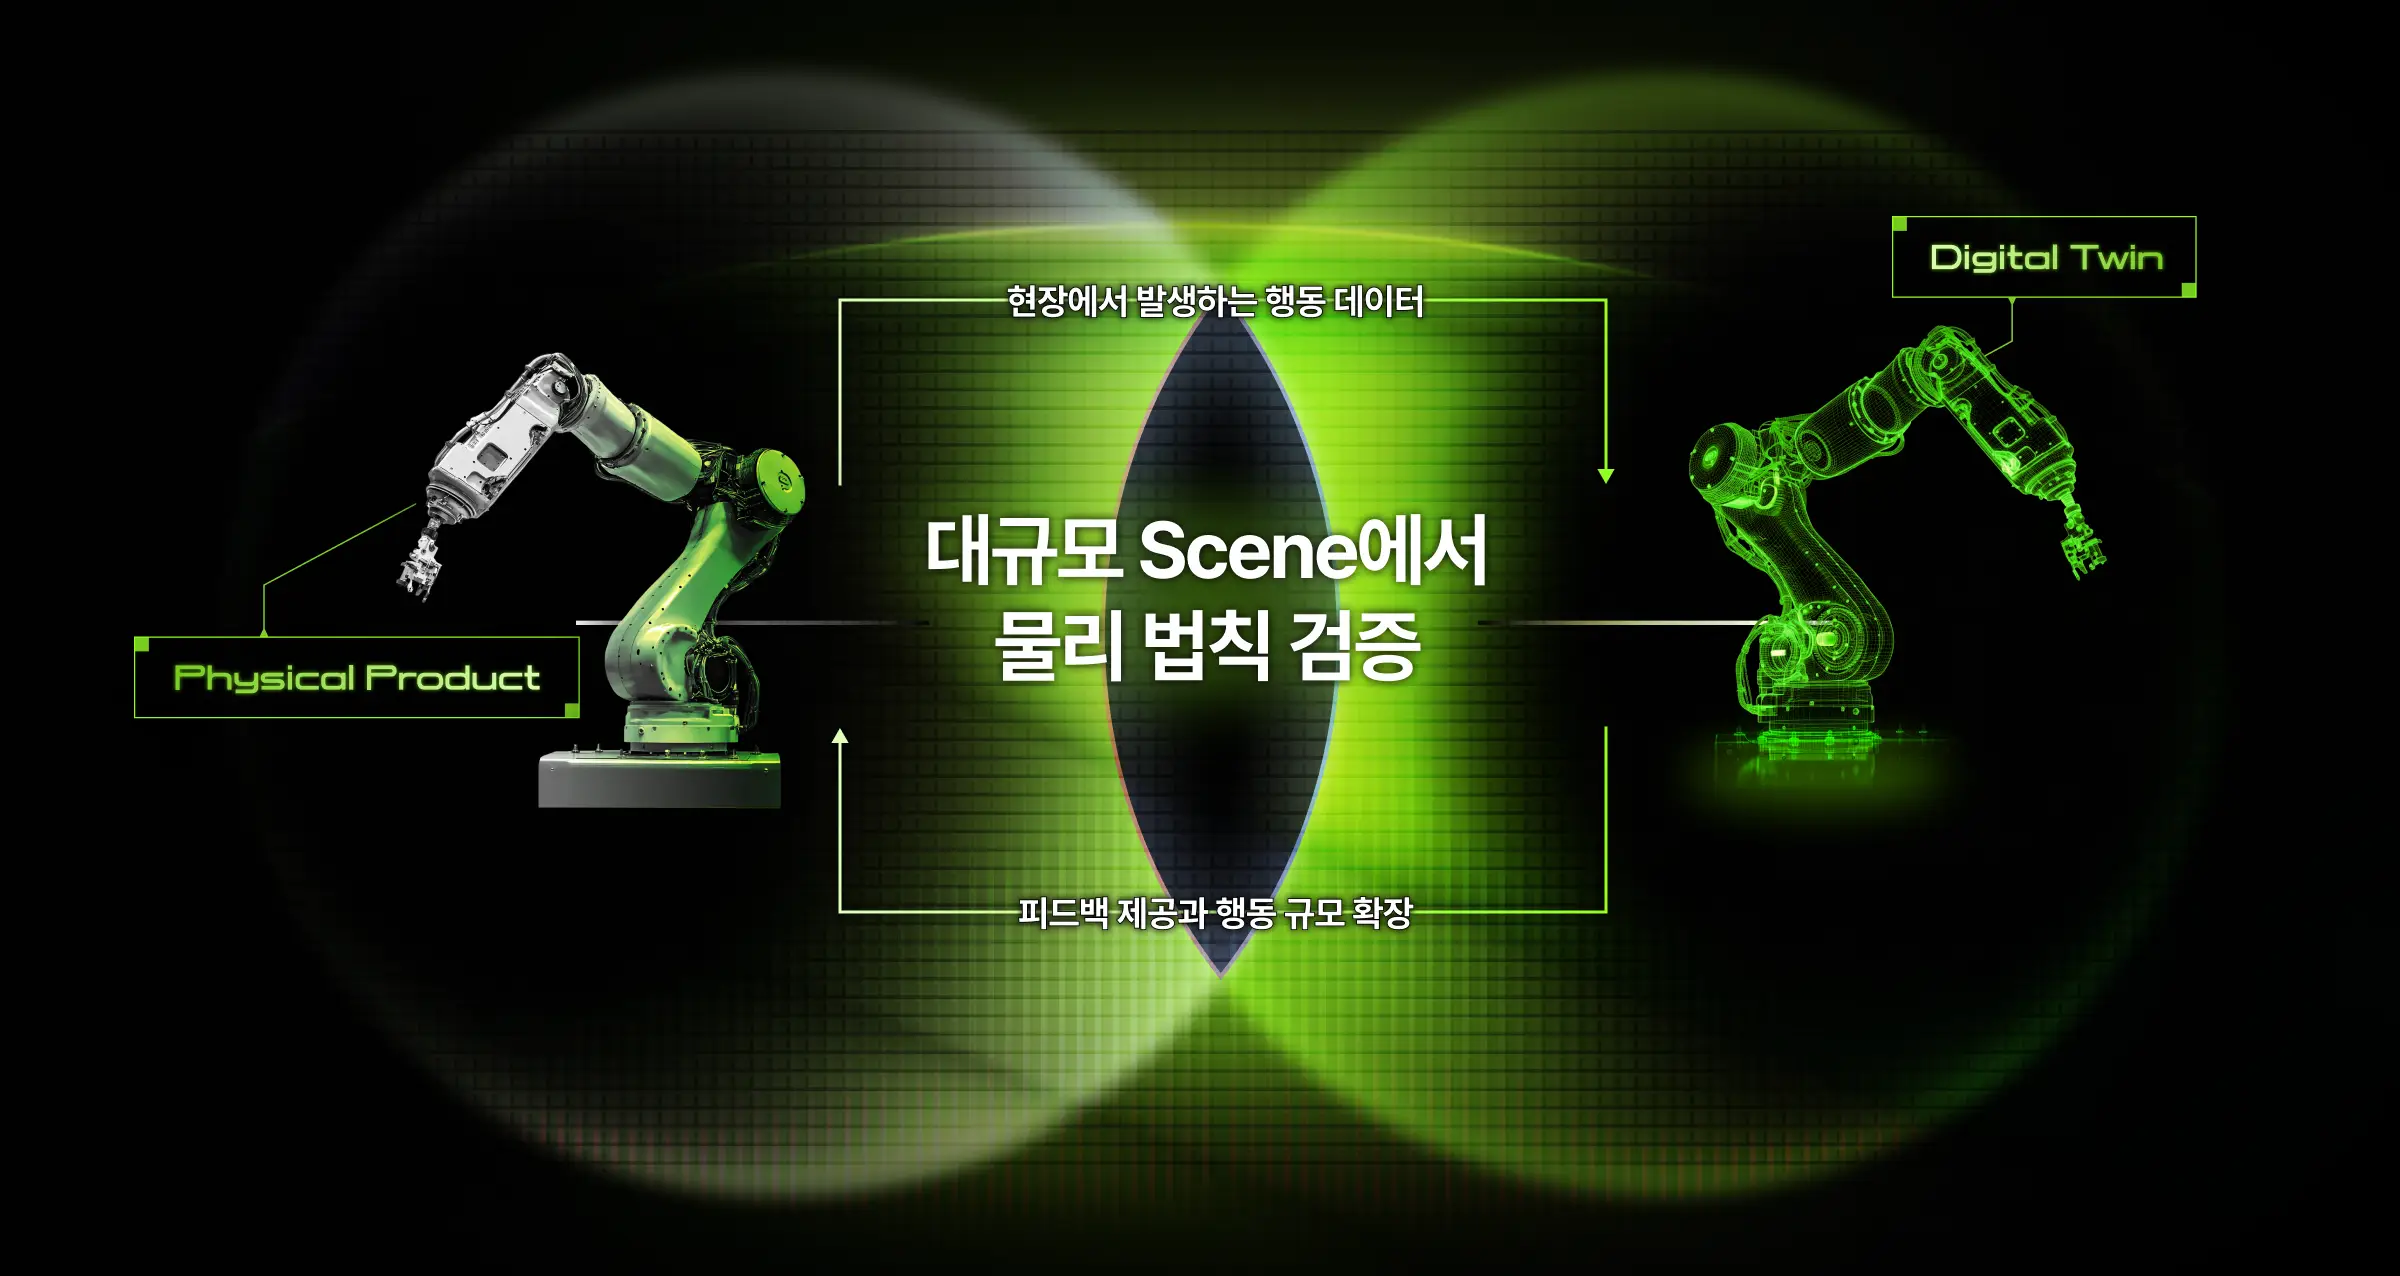
피지컬 AI 로봇 학습에
디지털 트윈이 중요한 이유
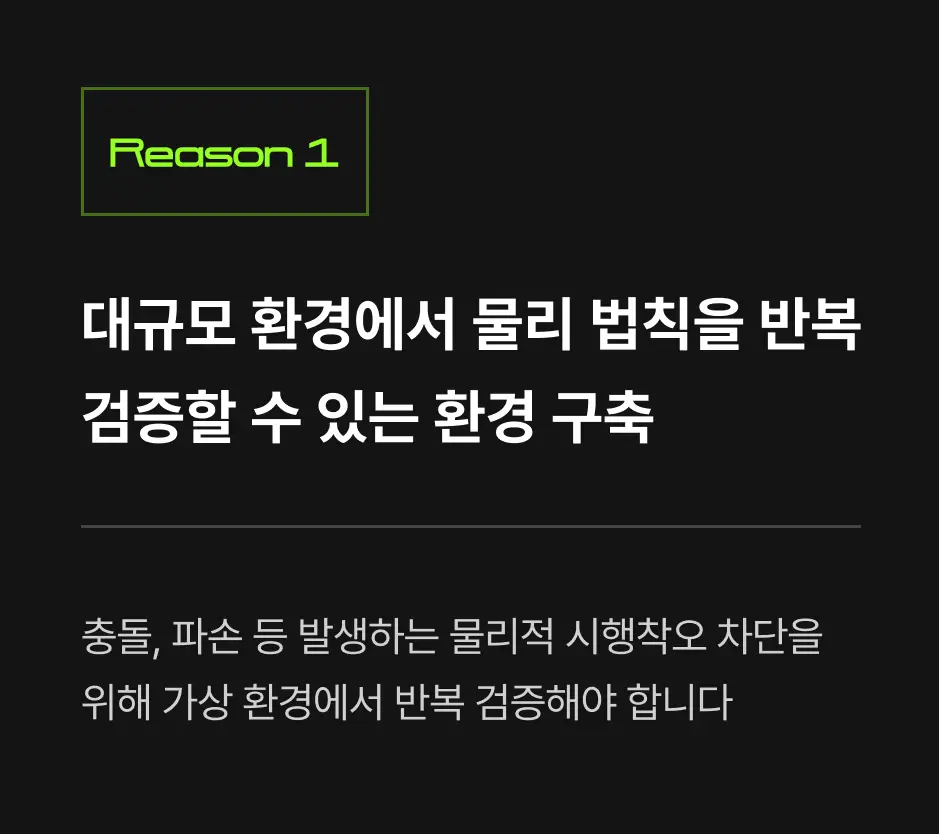

SimReady 에셋 개발부터, Physics 적용, VLA 확장까지
디지털 트윈으로 의도한 프로젝트를 그대로 구현해보세요!
01 | 강의 핵심 포인트
Point 1.
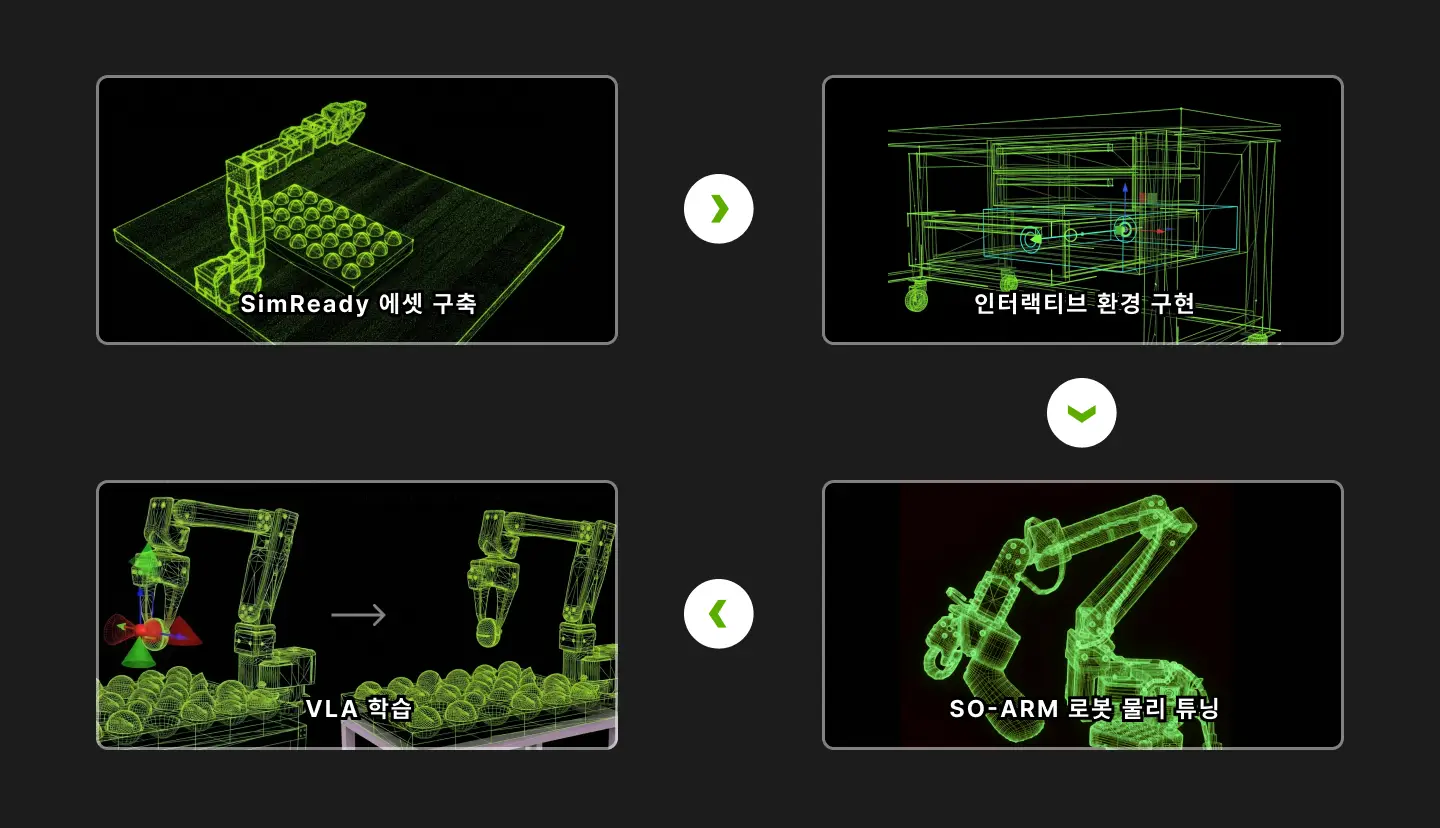
4단계로 끝내는 NVIDIA Omniverse
디지털 트윈 파이프라인 구축
3D 랜더링을 넘어 충돌과 관절까지 고려하여
피지컬 환경에서 안정적인 동작 수행을 위한 디지털 트윈 구축 방법을 학습합니다.
4단계로 끝내는 NVIDIA Omniverse
디지털 트윈 파이프라인 구축
3D 랜더링을 넘어 충돌과 관절까지 고려하여
피지컬 환경에서 안정적인 동작 수행을 위한 디지털 트윈 구축 방법을 학습합니다.
Point 2.
정밀 조작 난이도를 높이는 타코야끼 로봇
디지털 트윈 시스템 구축 프로젝트
Pick & Place와 같은 단순 작업을 넘어서 접촉 복귀, 각도 회전, 뒤집기 등
복잡한 행동들을 동작하게 만드는 프로젝트 실습을 진행합니다.
정밀 조작 난이도를 높이는 타코야끼 로봇
디지털 트윈 시스템 구축 프로젝트
Pick & Place와 같은 단순 작업을 넘어서 접촉 복귀, 각도 회전, 뒤집기 등
복잡한 행동들을 동작하게 만드는 프로젝트 실습을 진행합니다.
Point 3.
AI 학습 데이터 가공을 위한
VLA 학습용 데이터 셋 개발
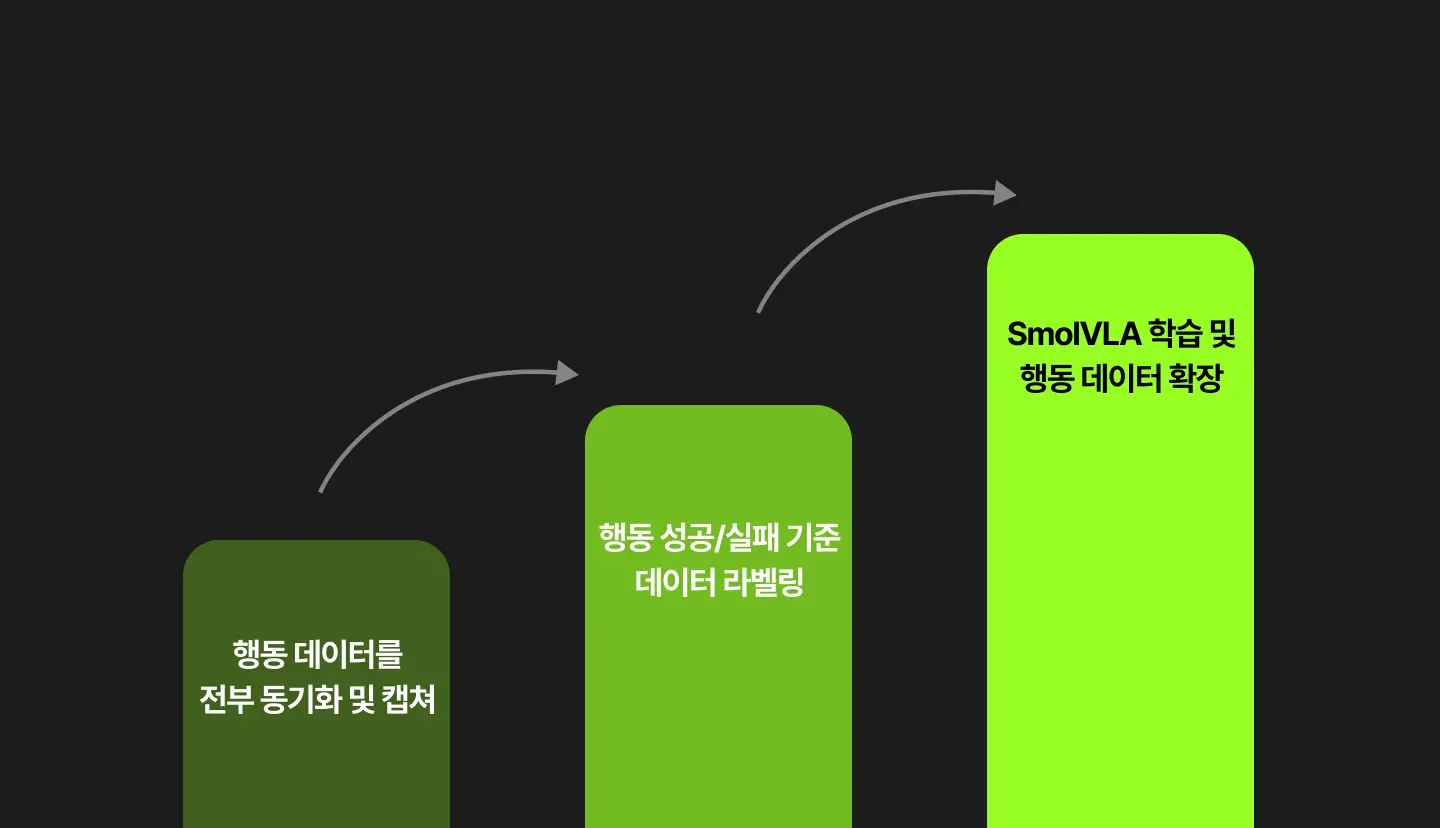
디지털 트윈에서 수집된 데이터를 VLA로 학습하여 행동 데이터를
기록→검증→확장하는 방법을 학습합니다.
AI 학습 데이터 가공을 위한
VLA 학습용 데이터 셋 개발
디지털 트윈에서 수집된 데이터를 VLA로 학습하여 행동 데이터를
기록→검증→확장하는 방법을 학습합니다.
Point 4.
학습 중 궁금한 점이 있다면
궁금한 내용을 강사님께 여쭤 보세요!
실습 중 에러가 나거나 이해가 되지 않는다면 바로 질문 해 보세요!
질의응답 운영 일정 : 2026년 10월 23일부터 2029년 9월 7일까지
학습 중 궁금한 점이 있다면
궁금한 내용을 강사님께 여쭤 보세요!
실습 중 에러가 나거나 이해가 되지 않는다면 바로 질문 해 보세요!
질의응답 운영 일정 : 2026년 10월 23일부터 2029년 9월 7일까지
02 | 커리큘럼
Omniverse 플랫폼에서 물리 환경과
행동 데이터 셋 구축을 위한 4가지 포인트 학습


Point 1
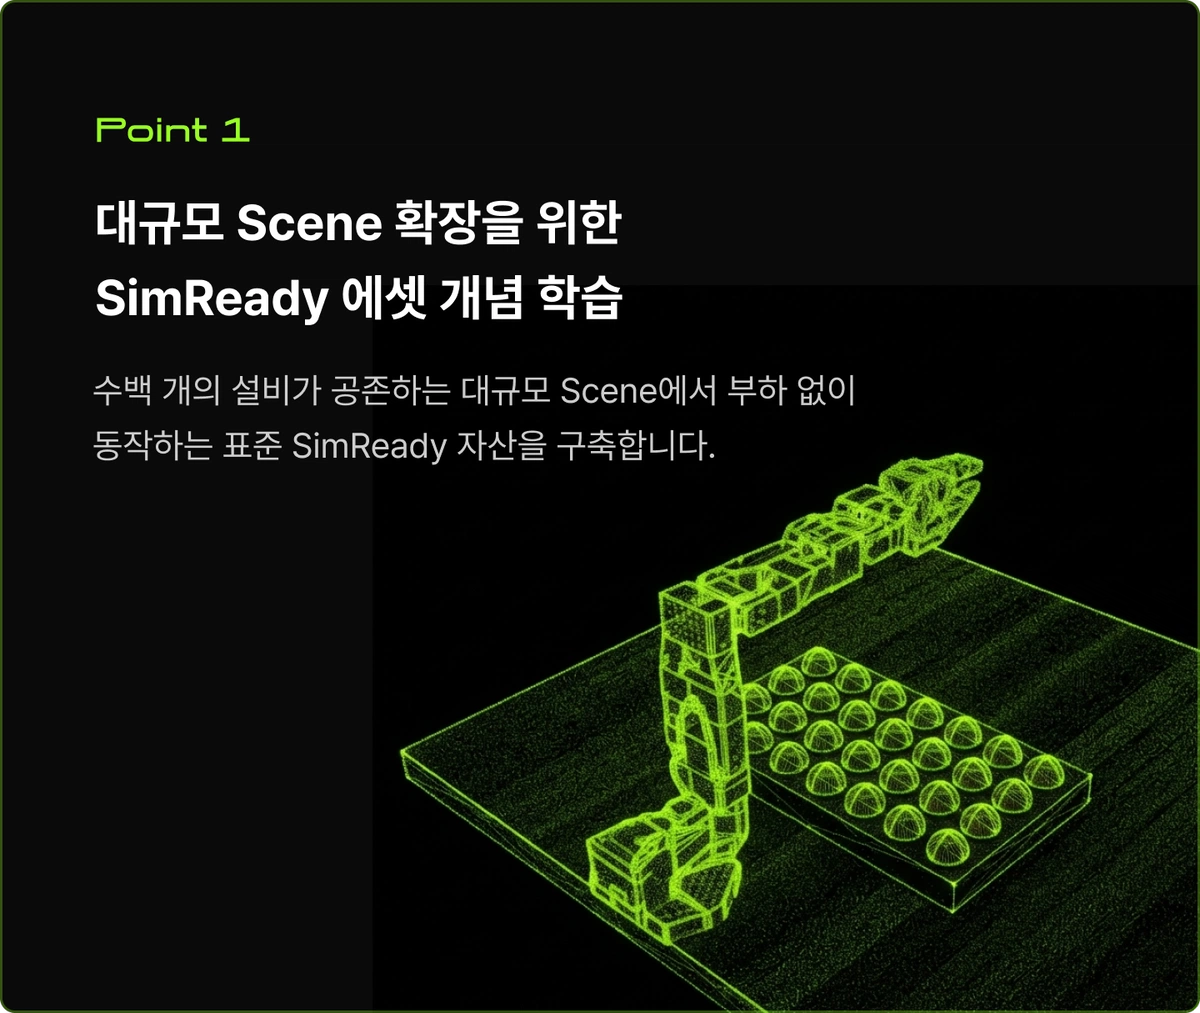
디지털 트윈 대규모 Scene 확장을 위한
SimReady 에셋화와 정밀 충돌 역학
Physcial AI의 파이프라인 개념과 SimReady 에셋의 개념,
물리 충돌을 제어하는 방법을 학습합니다.
디지털 트윈을 구현하기 위한 핵심 개념 (1)
Physical AI의 개념과 Isaac Sim의 강체 물리 구조 학습
시뮬레이션에서 물리 충돌 발생 원리와 대규모 Scene에서 부하 없이 작동하는 표준 SimReady 자산을 구축합니다.
Physical AI의 핵심 개념
∙ 언어와 영상 이해를 넘어 실제 행동을 생성하는 Physical AI 개념 학습
∙ 로봇 작업 환경, 조작, 행동 데이터가 VLA 학습으로 이어지는 흐름 학습
∙ 로봇 작업 환경, 조작, 행동 데이터가 VLA 학습으로 이어지는 흐름 학습
OpenUSD 기반 Isaac Sim 시뮬레이션 작업 환경 구축
∙ Stage, Prim, Xform, Mesh의 계층 구조 역할과 Transform 관계 학습
∙ (실습) 레퍼런스를 이용한 에셋 구성
∙ (실습) 레퍼런스를 이용한 에셋 구성
디지털 트윈을 구현하기 위한 핵심 개념 (2)
SimReady 에셋의 개념과 물리 충돌 제어 방법 학습
시뮬레이션에 전용 SimReady 에셋의 필수 요건과 마찰력·반발계수 및 충돌 필터링을 제어합니다
SimReady 에셋의 기본 구성과 제작
∙ SimReady 에셋의 4대 요소와 일반 3D 그래픽 에셋 간 차이점 학습
∙ (실습) 물리 시뮬레이션에 투입 가능한 USD 에셋 패키징 워크플로우 구축
∙ (실습) 물리 시뮬레이션에 투입 가능한 USD 에셋 패키징 워크플로우 구축
충돌의 성립 조건과 Physics Material 비교 분석
∙ 정적 충돌체와 동적 강체의 상호작용 조건 분석 학습
∙ (실습) 표면 마찰 계수와 반발계수 차이에 따른 물체 미끄러짐/탄성 거동 비교
∙ (실습) 표면 마찰 계수와 반발계수 차이에 따른 물체 미끄러짐/탄성 거동 비교
여러 파트로 구성된 복합 물체에서 발생하는 자가 충돌 제어
∙ Collision Group 및 Filter Pairs를 이용해 특정 파트 간 충돌 무효화하기
∙ (실습) Physics Debug View로 다중 파트 충돌 간섭 시각화 및 검증
∙ (실습) Physics Debug View로 다중 파트 충돌 간섭 시각화 및 검증
Point 2
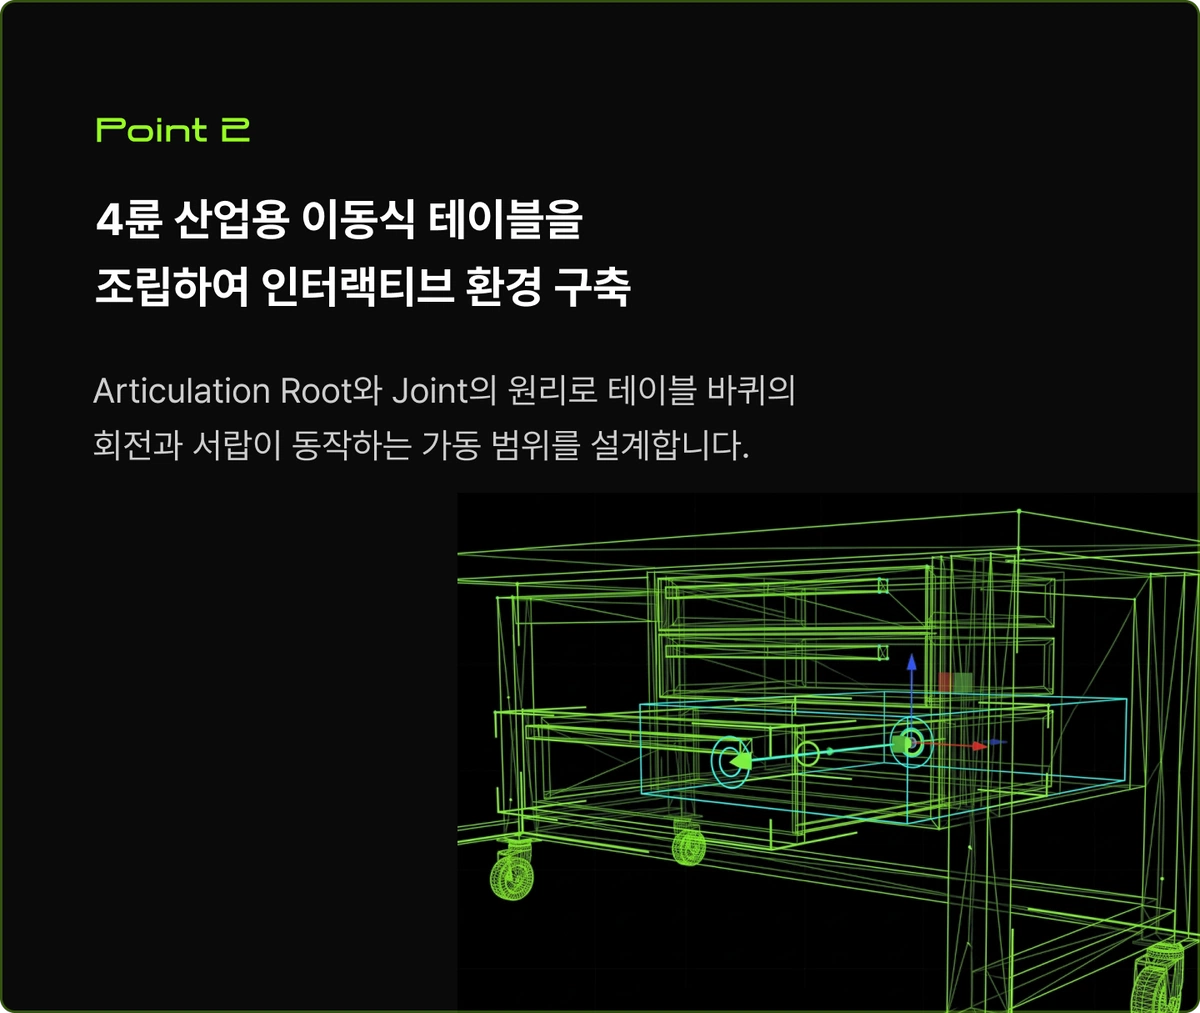
4륜 산업용 이동식 테이블을
조립하여 인터랙티브 환경 구축
바퀴의 회전과 서랍의 직동 운동이 포함된 4륜 산업용 이동식 테이블을
만들면서 Articulation Root와 Joint 기구학의 원리를 학습합니다.
바퀴의 회전과 서랍의 직동 운동이 포함된
4륜 산업용 이동식 테이블을 만들면서
Articulation Root와 Joint 기구학의 원리를 학습합니다.
Project 1
4륜 바퀴와 서랍이 있는 산업용 테이블 기구부 설계
테이블 바디, 4개의 휠, 인출식 서랍 등 독립 링크(Link)들의 부모-자식 트리 관계를 물리 계층으로 구성합니다.
주요 실습 내용
· 이동식 산업용 테이블 기구부 분석: 바디(Body), 4개의 휠(Wheels), 서랍(Drawers)
· Rigid Body 계층화 및 부모-자식 트리 구조 생성
v충돌 영역 정의와 파트 간 원치 않는 끼임 현상 방지 설정
· Rigid Body 계층화 및 부모-자식 트리 구조 생성
v충돌 영역 정의와 파트 간 원치 않는 끼임 현상 방지 설정
Project 2
Revolute, Prismatic Joint 적용 및 Articulation Root 설정
바퀴 회전을 위한 1자유도 회전 관절(Revolute)과 서랍의 슬라이딩 가이드 레일을 구현하는 직동 관절(Prismatic)의 가동 한계(Limit),
마찰 및 탄성을 설정합니다.
주요 실습 내용
· 바퀴 구동을 위한 Revolute Joint와 서랍 슬라이딩을 위한 Prismatic Joint 적용
· Joint Axis, Limit(가동 범위), Restitution 설정
· Articulation Root 적용을 통한 단일 물리 다관절 시스템 통합 및 구동 시험
· Joint Axis, Limit(가동 범위), Restitution 설정
· Articulation Root 적용을 통한 단일 물리 다관절 시스템 통합 및 구동 시험
Project 3
기본 Geometry 기반로봇 관절과 충돌체 구축
Articulation Root를 적용하여 단일 물리 솔버 하에서 안정적으로 통합 구동을 검증하고, 기본 지오메트리(Cube, Cylinder) 기반의
링크 구조로 로봇 관절의 개념을 확장합니다.
주요 실습 내용
· 박스와 원기둥 프리미티브를 활용한 2-3자유도 로봇 매니퓰레이터 링크 모델링
· Stiffness와 Damping이 로봇 팔 거동에 미치는 물리적 원리를 파악
· 실시간 텔레오퍼레이션에 최적화된 검증 프리셋을 적용
· Stiffness와 Damping이 로봇 팔 거동에 미치는 물리적 원리를 파악
· 실시간 텔레오퍼레이션에 최적화된 검증 프리셋을 적용
Point 3
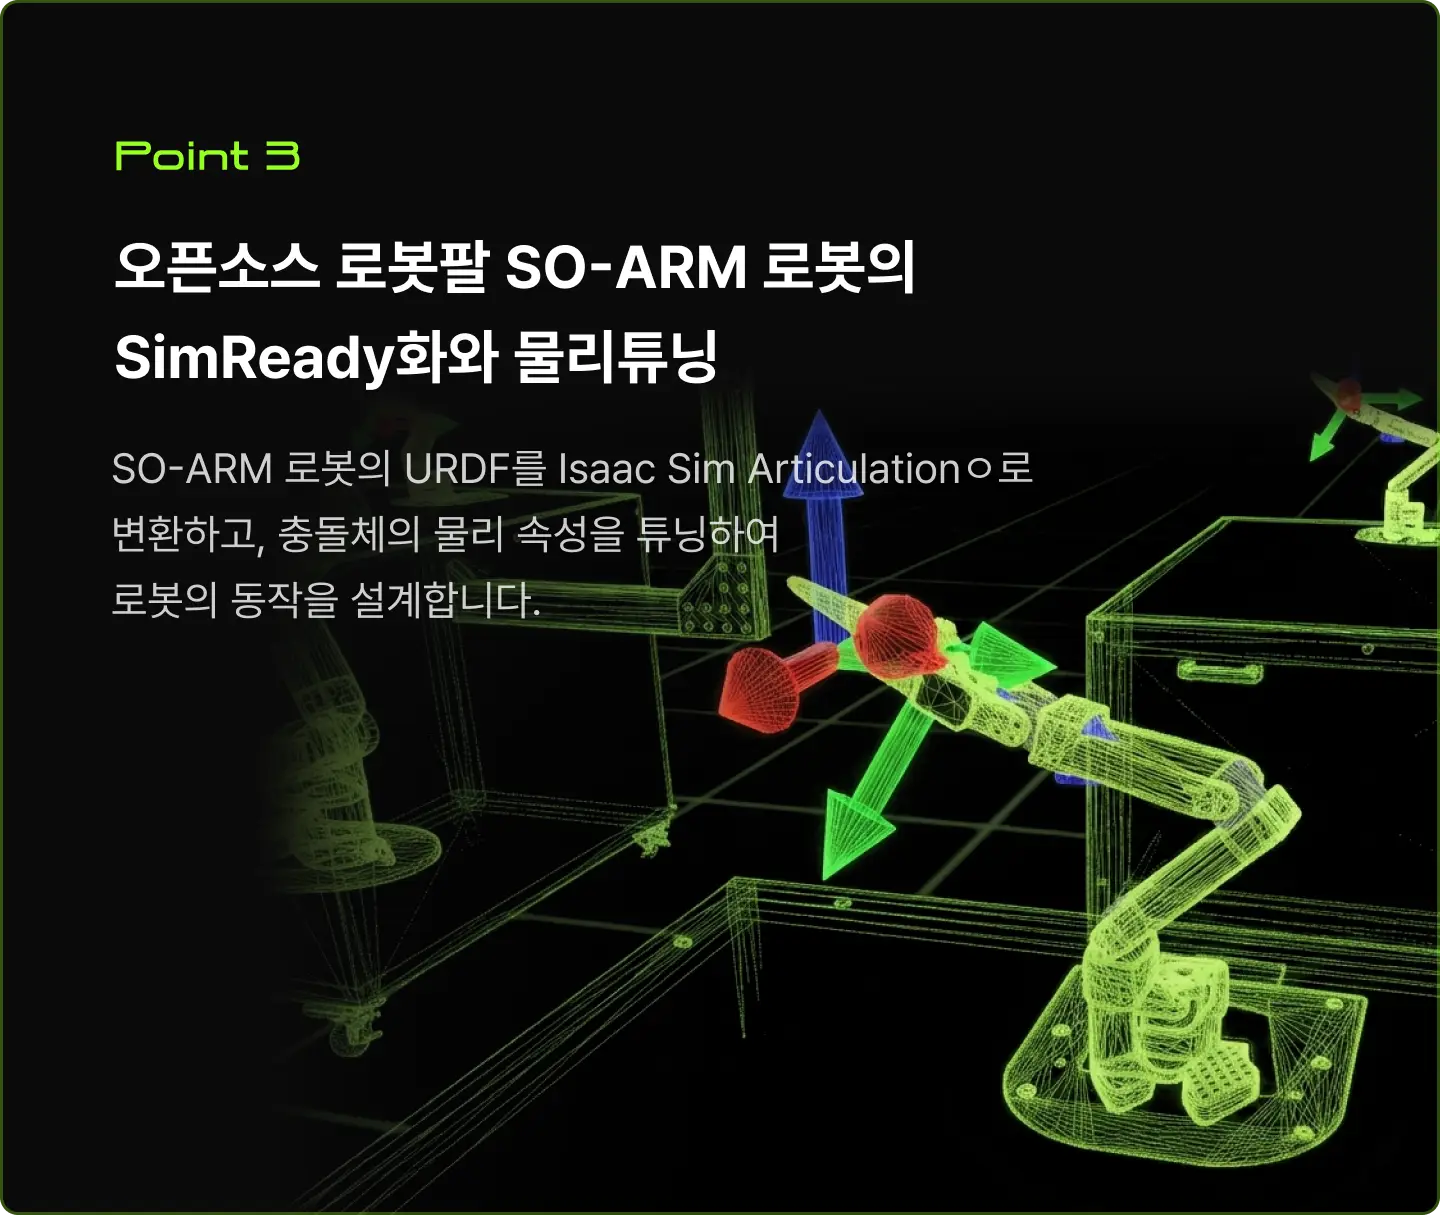
SO-ARM 로봇의
SimReady화와 물리 튜닝
오픈소스 SO-ARM 로봇의 URDF를 Isaac Sim의 USD Articulation으로 변환하여,
충돌체와 물리 속성(질량, 관성, Joint Drive)을 정밀하게 튜닝합니다.
Project 1
SO-ARM URDF 구조 분석과 USD 변환 전 체크리스트 확인
Link, Joint, Visual, Collision 태그와 관절축/오프셋을 검증하고, 재사용 가능한 SimReady 로봇 에셋으로 변환합니다.
주요 실습 내용
· SO-ARM URDF의 Link, Joint, Visual, Collision 계층 구조 분석
· URDF의 Link, Joint, Visual, Collision 계층 구조 분석
· Joint Axis, Origin 오프셋, 관절 가동 한계치(Limits) 점검
· URDF의 Link, Joint, Visual, Collision 계층 구조 분석
· Joint Axis, Origin 오프셋, 관절 가동 한계치(Limits) 점검
Project 2
로봇 질량(Mass) 및 관성 텐서(Inertia) 검증
잘못된 질량과 관성 설정으로 인해 발생하는 시뮬레이션 폭발 및 떨림 현상을 진단하고,
안정적인 기본 자세를 유지하도록 관절 파라미터를 보정합니다.
주요 실습 내용
· Isaac Sim URDF Importer의 주요 설정(Import Inertia, Fix Base, Self Collision 등)
· 변환된 SO-ARM의 Articulation Root 및 관절 계층 점검
· 개별 관절 축 구동 테스트 및 재사용 가능한 SimReady 로봇 USD 저장
· 변환된 SO-ARM의 Articulation Root 및 관절 계층 점검
· 개별 관절 축 구동 테스트 및 재사용 가능한 SimReady 로봇 USD 저장
Project 3
SO-ARM 충돌체 검증과 Joint Drive 핵심 개념 적용한 사전 튜닝 프리셋 적용
로봇 링크의 충돌 간섭을 해결하고, 텔레오퍼레이션에 필요한 Joint Drive 핵심 원리와 사전 튜닝 프리셋 적용법을 학습합니다.
주요 실습 내용
· 로봇 링크 간 Convex Hull 충돌체 검증 및 자가 간섭(Self-collision) 해결
· 질량(Mass) 및 관성 텐서(Inertia) 기본 설정 점검
· Joint Drive 핵심 원리: Stiffness(강성)와 Damping(감쇠)이 로봇 거동에 미치는 영향 확인
· 실시간 텔레오퍼레이션에 최적화된 검증 프리셋 적용 및 빠른 동작 확인
· 질량(Mass) 및 관성 텐서(Inertia) 기본 설정 점검
· Joint Drive 핵심 원리: Stiffness(강성)와 Damping(감쇠)이 로봇 거동에 미치는 영향 확인
· 실시간 텔레오퍼레이션에 최적화된 검증 프리셋 적용 및 빠른 동작 확인
Point 4
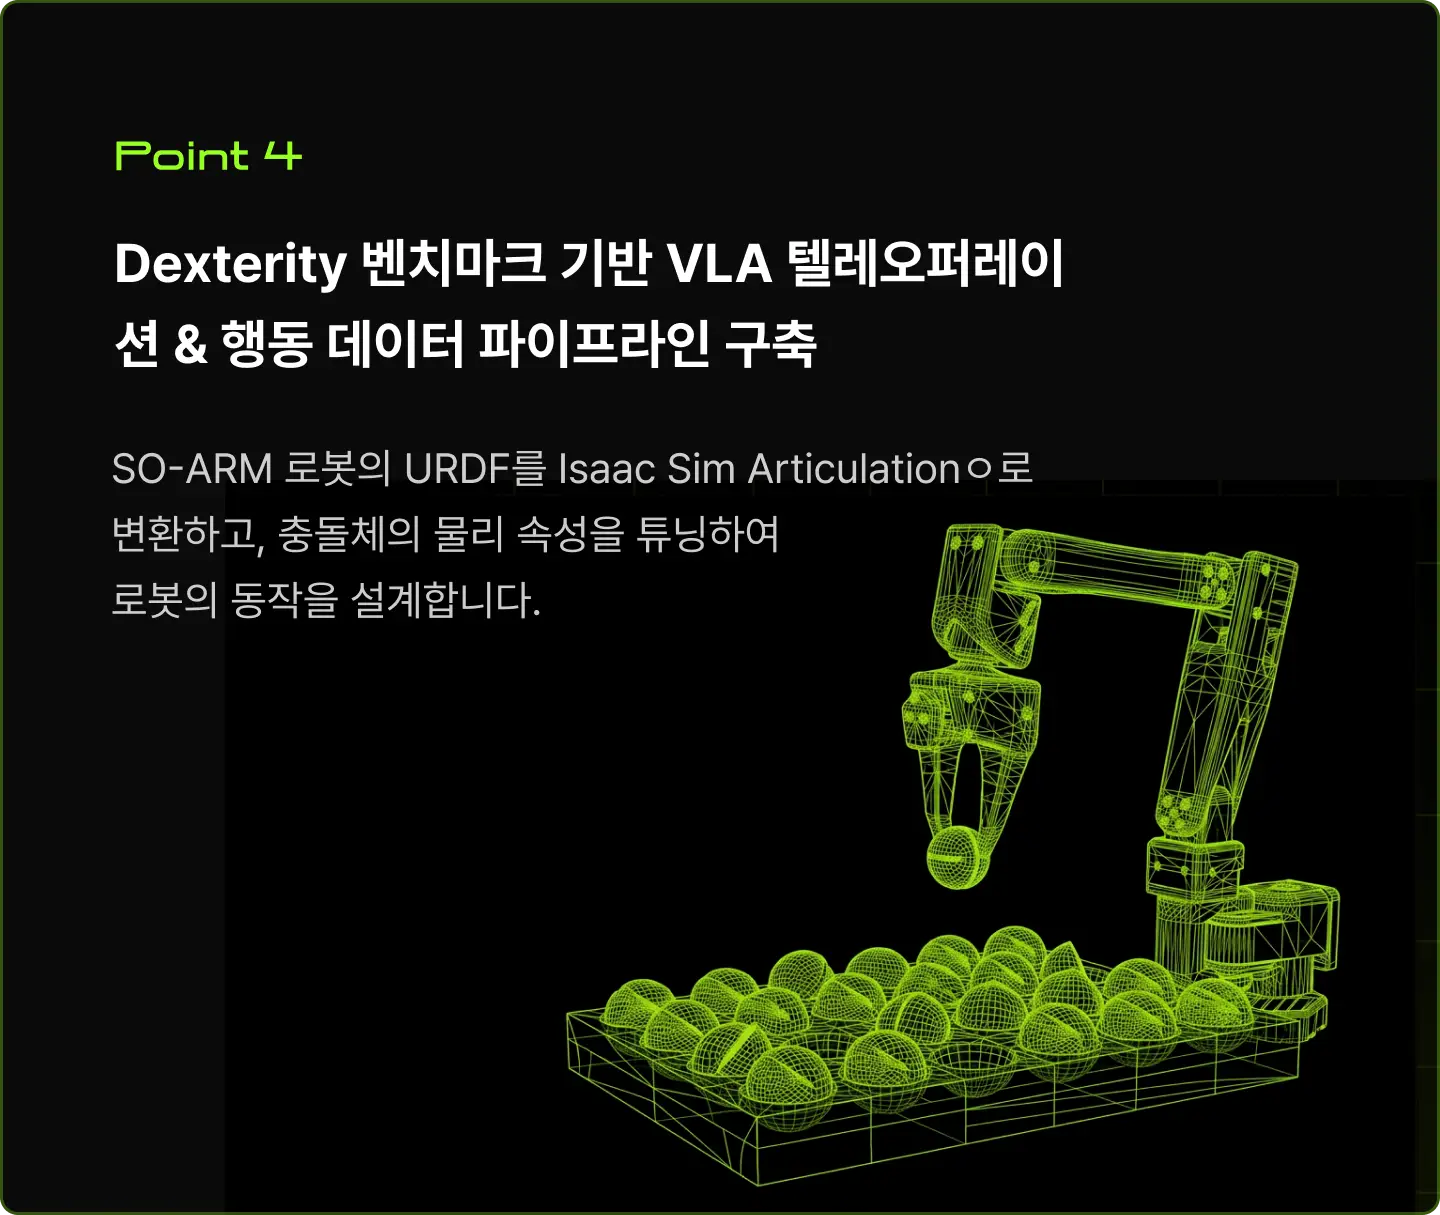
파이널 프로젝트. 타코야끼 로봇
디지털 트윈 시스템 구축 프로젝트
Pick & Place, Piece Picking 등 단순 작업을 넘어 Physical AI 환경에서
더 복잡한 행동 작업을 수행하기 위한 로봇의 디지털 트윈을 구축합니다.
파이널 프로젝트
타코야키 작업 환경 구축부터 로봇 텔레오퍼레이션 구현까지
모두 담은 디지털 트윈 파이프라인 구축
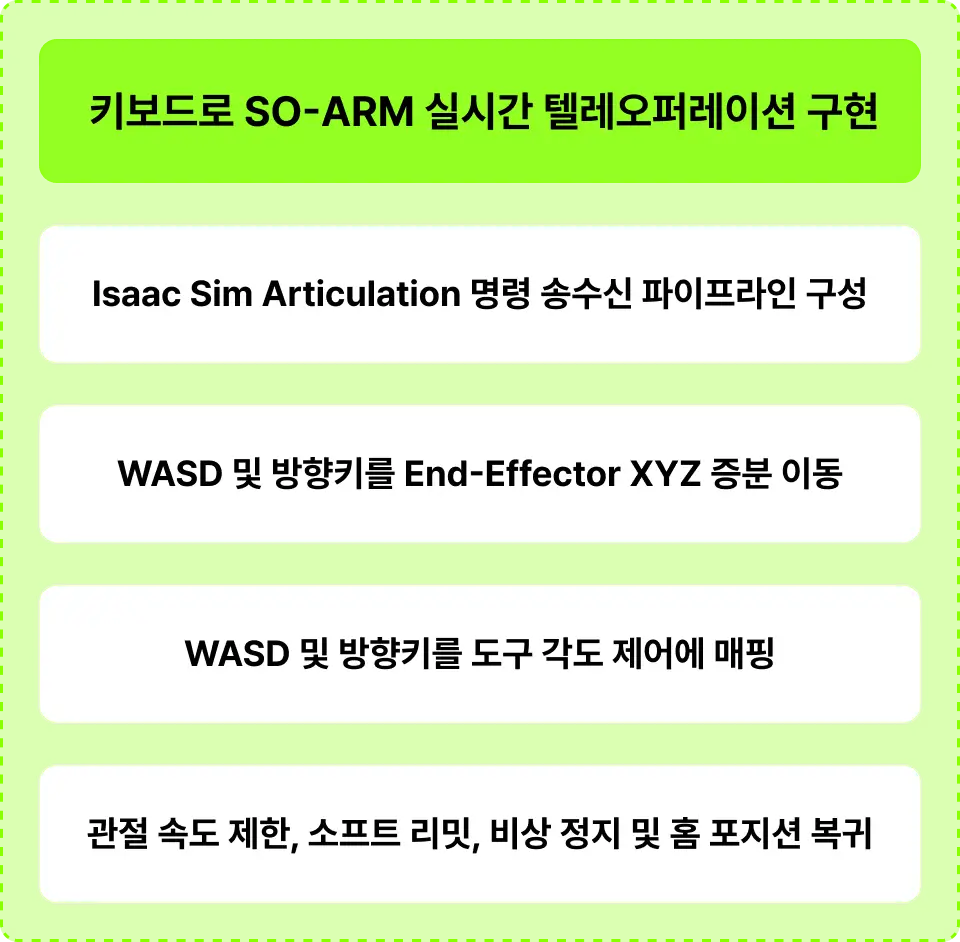
작업 공간에 타코야키 판과 전용 도구 에셋을 투입하고, 접촉 물리와 역기구학(IK)을 설정하여 실시간 텔레오퍼레이션을 완성합니다.
| 디지털 트윈 시스템 개발 로드맵
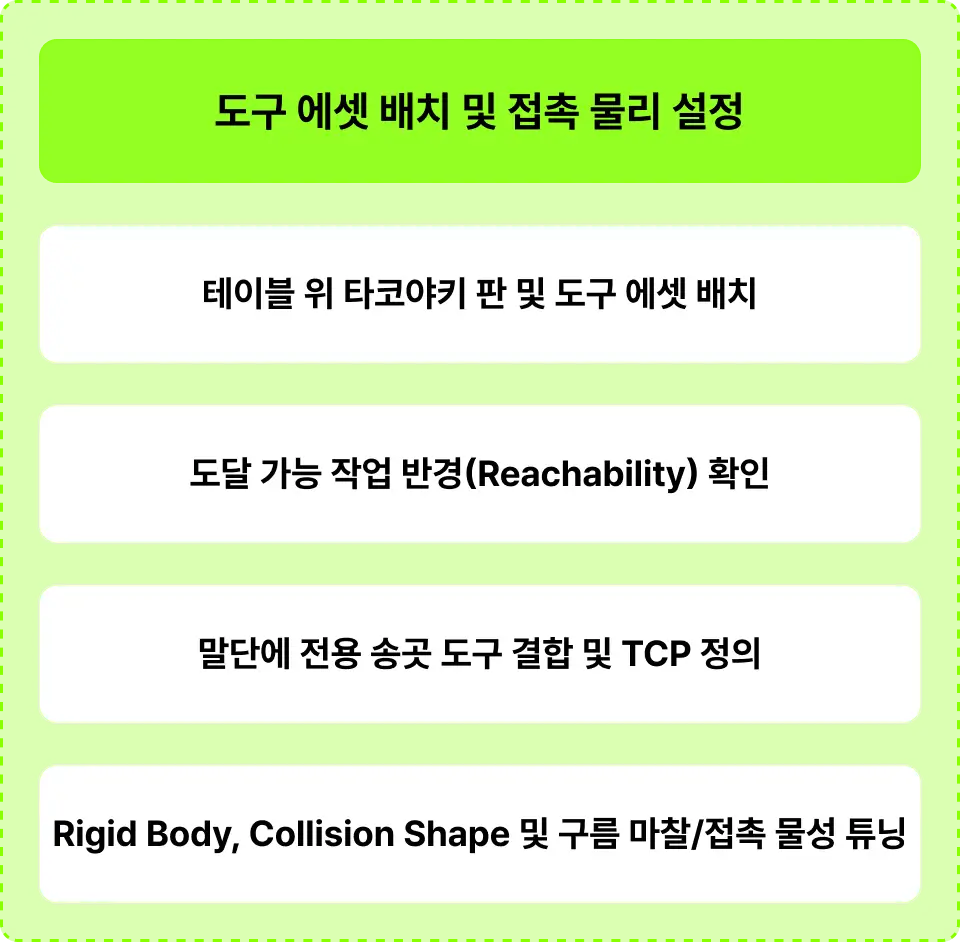
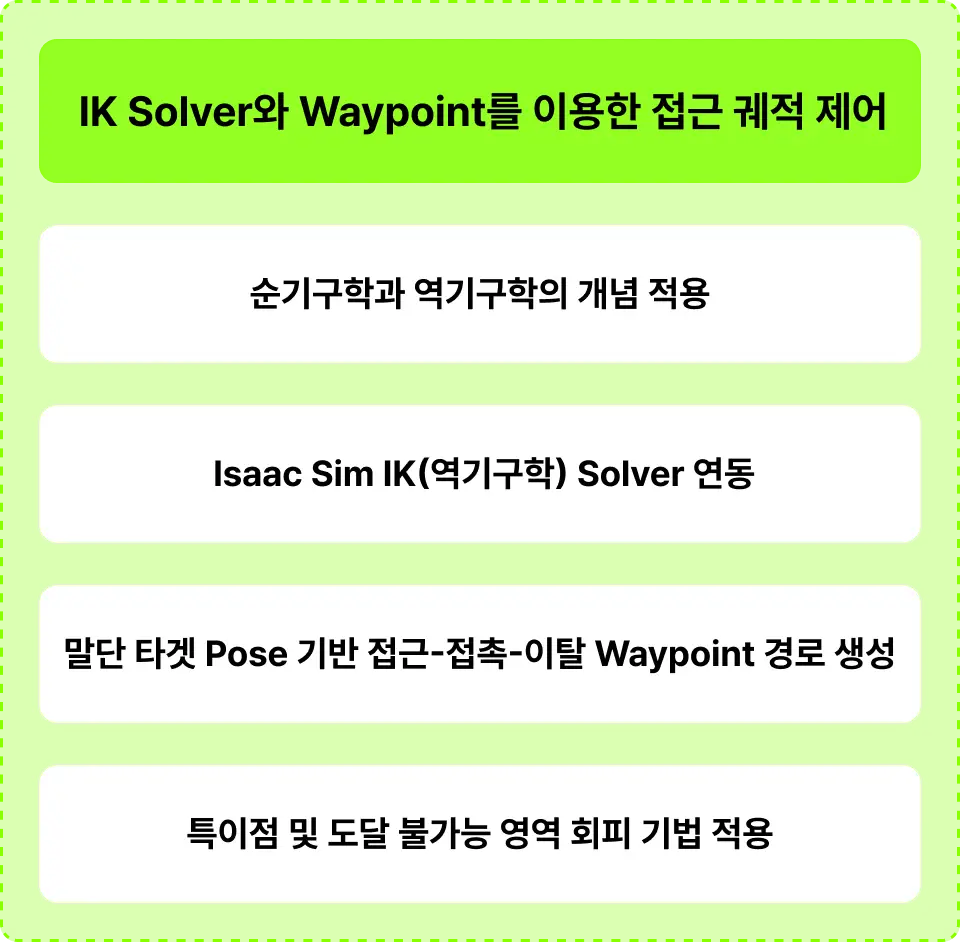

| 파이널 프로젝트 결과물
환경과 도구의 접촉 반력을 활용하는 ‘도구 기반 정밀 조작’ 구현
∙ 타코야키 로봇의 동작을 만드는데 필요한 도구 배치와 접촉 물리 환경 구축 방법을 학습합니다.
∙ 역기구학(Inverse KInematics)과 중간 경유지(Waypoint)를 활용한 실시간 텔레오퍼레이션을 구현합니다.
완성된 작업 환경에서 로봇을 조작하여 VLA 학습과 Sim-to-Real
확장까지 고려한 디지털 트윈 구축 방법도 함께 학습합니다.


Point +a
멀티모달 데이터 기록과
파이널 프로젝트 검증
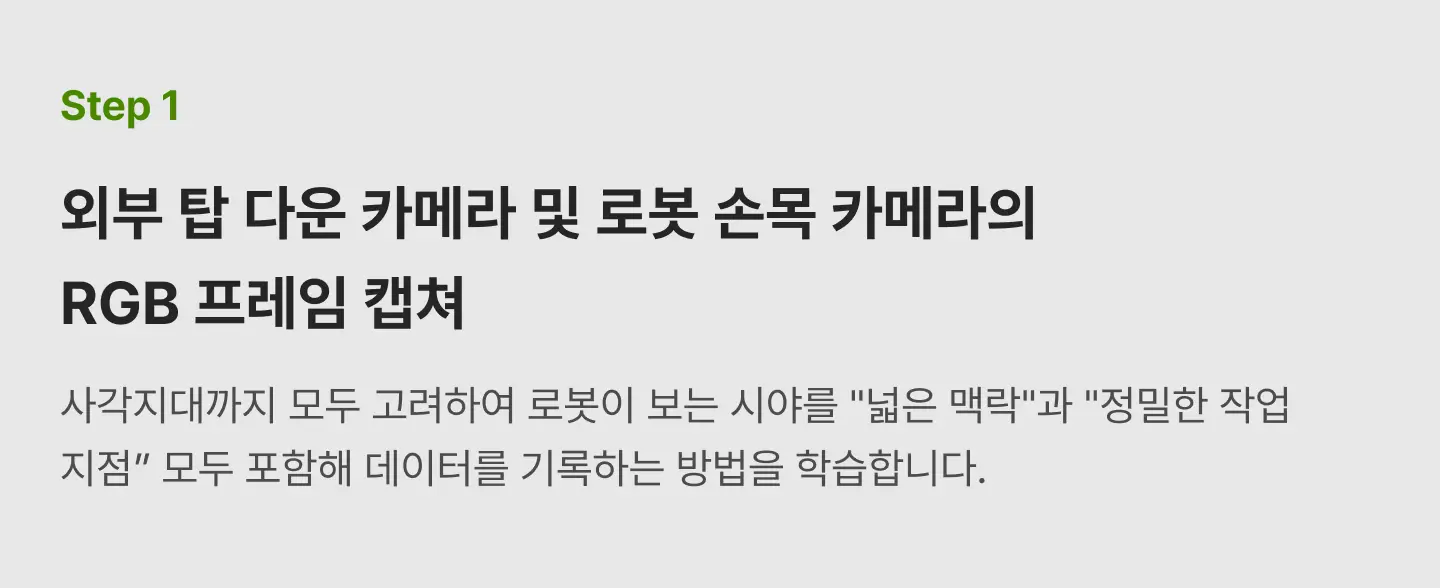
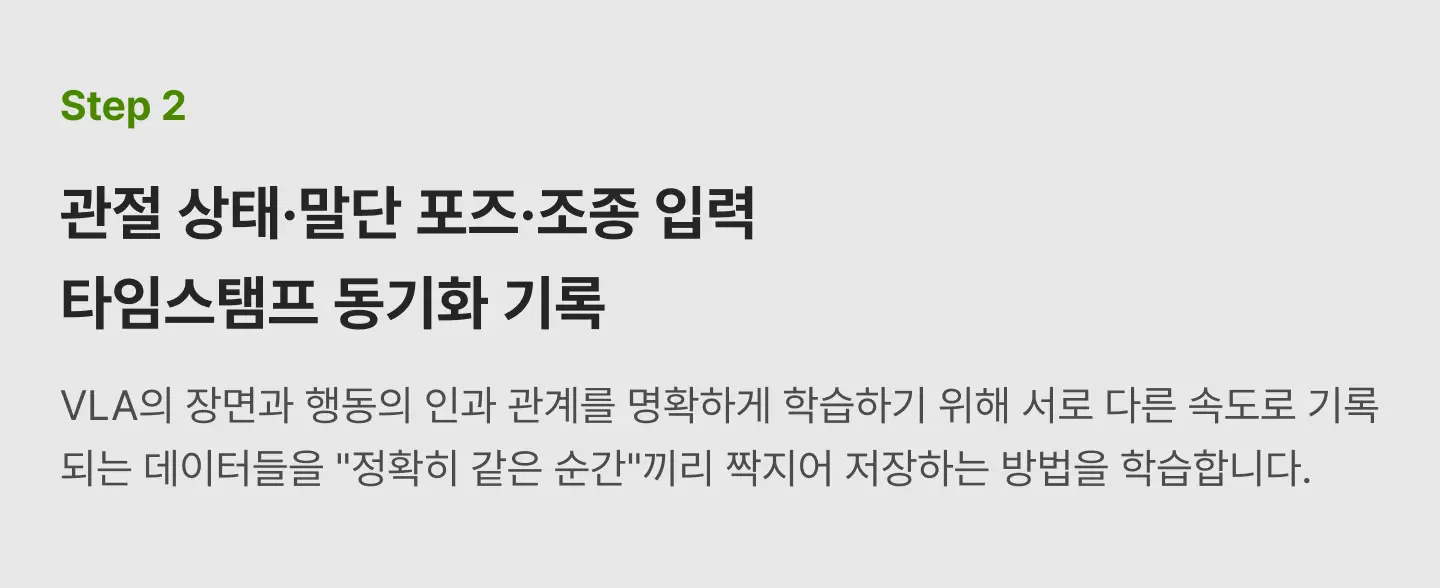
타코야키 작업 시연 데이터를 동기화하여 수집하고,
데이터 품질 검수 및
VLA를 활용한 행동 데이터 확장 방법을 학습합니다.
03 | 강사소개
신태욱
전) NdotLight Robotics Simulation
Engineer
전) CodeLab Academy Ditigal Twin
Specialist & K-Digital Instructor
전) Xiilab Lead Software Engineer,
AI & Digital Twin
강사님께서 참여하였던 주요 프로젝트
Physical AI 및 Robotics Simulation 개발 총괄
· NVIDIA Isaac Sim / Omniverse 기반의 로봇 및 산업용 SimReady Asset 검증
· Simulation Workflow 구축
· AI/ML 학습을 위한 합성 데이터 플랫폼과 디지털 트윈 솔루션 개발
강사님 한마디
최근 로봇 분야에서는 Physical AI와 VLA라는 말을 정말 많이 접하게 됩니다.
하지만 좋은 AI 모델을 가져온다고 해서 내 로봇이 바로 움직이는 것은 아닙니다.
먼저 내가 사용하는 로봇을 가상환경에 가져오고, Joint와 물리 속성을 구성하고, 주변 환경과 상호작용하도록 만들어야 합니다.
그다음에는 사람이 직접 로봇을 움직여보고 그 과정에서 어떤 데이터가 만들어지는지 이해해야 합니다.
그래서 이번 강의에서는 화려한 AI 모델보다 그 이전 단계인 “내 로봇을 Simulation에 올리고 직접 움직이는 것” 에서 시작합니다.
강의에서는 제가 준비한 SimReady Asset과 SO-ARM Asset, 그리고 실제 코드 예제를 함께 제공합니다.
수강생 여러분이 완성된 결과를 보기만 하는 것이 아니라 직접 실행하고, 움직이고, 수정해보면서 Physical AI의 구조를 이해할 수 있도록
구성했습니다. 강의가 끝났을 때 GitHub나 회사에서 새로운 로봇 모델을 접했을 때 “이 로봇을 Isaac Sim에 올려서 한번 움직여봐야겠다.”
라는 생각이 자연스럽게 들었으면 합니다.
그리고 그 경험이 Teleoperation, Robot Learning, VLA로 넘어가는 출발점이 되었으면 합니다.
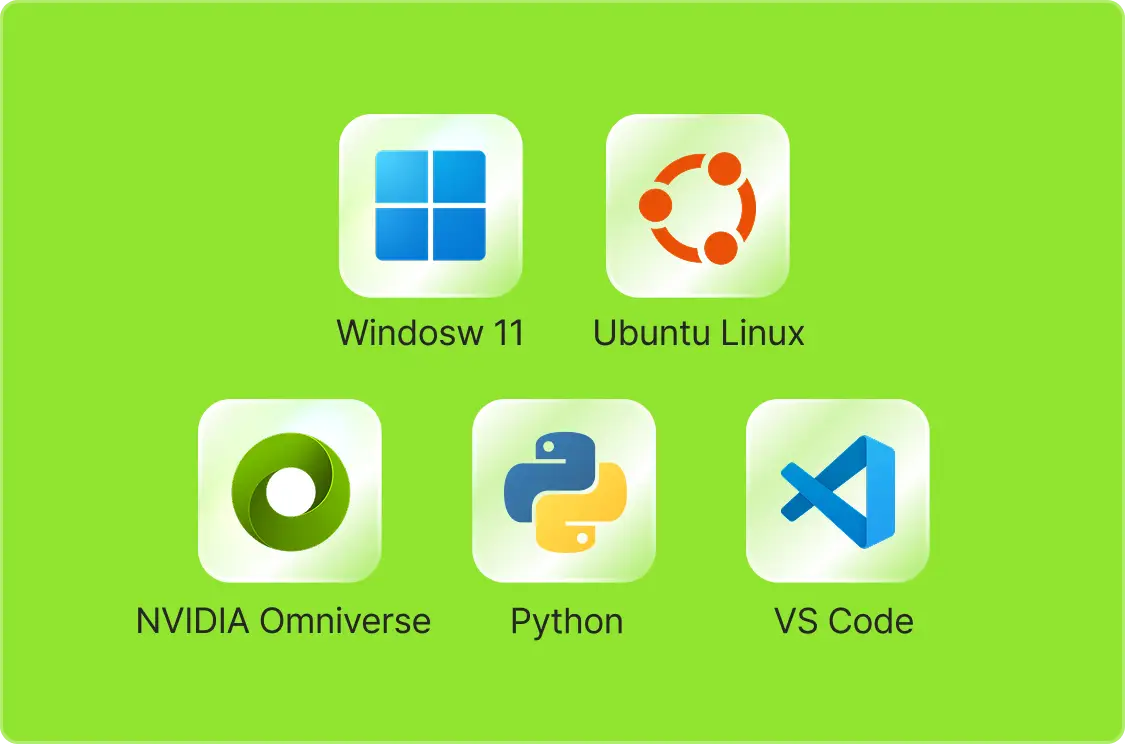
본 강의에서 사용하는 실습 환경 안내드립니다.
* Windows 11, Ubuntu Linux 중 본인의 환경에 맞는 PC 선택하여 사용 가능
* NVIDIA Omniverse
* Python
* Visual Studio Code
* 실습에서 활용되는 도구 사용법은 강의에서 모두 알려드릴 예정이니 선수지식 없이도 수강하실 수 있습니다.
*26년 9월 기준 정보, 프로그램은 제공하지 않습니다.
* 툴이나 프로그램 사용 환경과 버전 업데이트에 따라, 강의 내 화면(UI) 구성이나 기능이 실제 수강 시점과 다를 수 있습니다.
* 본 강의는 촬영 시점의 버전을 기준으로 학습 흐름과 개념 전달에 중점을 두었으며, 이후 버전 업데이트에 따른 내용 수정이나 추가는 제공되지 않습니다.
* 강의에서 안내되는 프로그램 요금, AI 툴의 무료 크레딧 제공 여부 및 요금제 가격 등은 각 서비스 제공사의 정책에 따라 변경되거나 종료될 수 있습니다. 이용 전 반드시 해당 서비스의 최신 정책 및 요금을 확인해 주시기 바랍니다.
04 | Q&A
QUESTION 01
강의 내 주요 프로젝트 실습을 직접 경험하면서
어떤 내용들을 학습할 수 있나요?
강의 내 주요 프로젝트 실습을 직접 경험하면서
어떤 내용들을 학습할 수 있나요?
이번 강의의 핵심은 Isaac Sim의 메뉴와 기능을 외우는 것이 아닙니다.
현실의 로봇을 어떻게 가상공간에 가져오고, 움직이고, Physical AI에 필요한 데이터 생성 단계까지 연결하는지 이해하는 것이 목표입니다.
첫째, 로봇을 시뮬레이션 환경에 가져오는 과정을 배웁니다.
· SO-ARM과 제공되는 SimReady Asset을 직접 활용하면서 Link, Joint, Articulation, Collider, Rigid Body, Mass 등 로봇 시뮬레이션 핵심 개념을 학습합니다.
둘째, 단순한 3D 모델과 Simulation Asset의 차이를 이해합니다.
· 모델이 화면에 보이는 것과 물리적으로 올바르게 동작하는 것은 전혀 다른 문제입니다.
· 실습을 통해 3D Asset → SimReady Asset → Simulation Environment으로 확장되는 과정을 경험합니다.
셋째, 직접 로봇을 조작합니다.
· 제공되는 SO-ARM Asset과 코드 예제를 이용하여 키보드로 로봇을 직접 움직입니다. 이를 통해 Human Input → Robot Action → Robot State로 이어지는 구조를 이해합니다.
넷째, Robot Learning으로 넘어가기 위한 데이터 구조를 이해합니다.
· 텔레오퍼레이션 과정에서 Camera, Robot State, Action, Task Instruction등 어떤 정보가 Robot Learning의 데이터가 되는지 살펴봅니다.
· 이를 통해 이후 Imitation Learning이나 VLA를 학습할 때 필요한 기반을 갖추게 됩니다.
QUESTION 02
강의 커리큘럼의 주제와 내용은
어떤 기준으로 구성했나요?
강의 커리큘럼의 주제와 내용은
어떤 기준으로 구성했나요?
최근 Physical AI와 VLA에 대한 관심이 높지만, 처음 시작하는 개발자가 바로 VLA 모델부터 다루기는 어렵습니다. AI 모델 이전에 먼저 해결해야 할 것이 있기 때문입니다.
내 로봇이 Simulation 환경 안에서 정상적으로 동작해야 합니다. 그래서 강의는 다음
순서로 구성합니다.
1단계 — Digital Twin / Asset
현실의 로봇과 작업환경을 가상공간으로 가져옵니다.
2단계 — Simulation
물리 속성과 Joint를 설정하고 로봇이 실제로 움직일 수 있는 상태를 만듭니다.
3단계 — Teleoperation
사람이 직접 로봇을 조작합니다.
4단계 — Robot Data
로봇의 관측값과 Action이 어떻게 데이터로 만들어지는지 이해합니다.
Asset → Simulation → Teleoperation → VLA Data → 추후 Robot Learning 까지 Physical AI 개발의 흐름을 단계적으로 경험할 수 있도록 구성했습니다.
QUESTION 03
강의에서 배우게 될 내용들이 실제 실무에서
어떻게 활용되고 있나요?
강의에서 배우게 될 내용들이 실제 실무에서
어떻게 활용되고 있나요?
Isaac Sim과 Digital Twin 기술은 Robotics와 제조 분야에서 다양하게 활용됩니다.
첫째, 실제 로봇을 설치하기 전 Simulation에서 움직임, 충돌, 작업 공간 등을 검증할 수 있습니다.
둘째, 현실에서 반복하기 어려운 작업을 가상환경에서 테스트할 수 있습니다.
셋째, Teleoperation 및 Synthetic Data Generation을 통해 Robot Learning을 위한 데이터를 만들 수 있습니다.
최근에는 단순한 Digital Twin을 넘어 Simulation → Data Generation → Robot Learning → Physical AI로 연결되는 Workflow가 중요해지고 있습니다.
QUESTION 04
수강을 마치면
실무에서 무엇을 할 수 있게 되나요?
수강을 마치면
실무에서 무엇을 할 수 있게 되나요?
강의가 끝난 후에는 Isaac Sim을 단순히 실행해본 수준을 넘어,
“내 로봇을 Isaac Sim 안에 넣고 움직이려면 어떤 과정을 거쳐야 하는가?”를
이해하는 것을 목표로 합니다.
새로운 URDF나 Robot Asset을 접했을 때
· 어떻게 Isaac Sim으로 가져오는지
· 로봇이 왜 움직이지 않는지
· Joint Axis는 맞는지
· Collider가 제대로 구성됐는지
· 물체가 왜 튀거나 떨어지는지
· Robot Control을 어떻게 연결하는지 스스로 확인할 수 있는 기반을 갖추게 됩니다.
실제 장비를 제작하거나 배치하기 전에 Isaac Sim에서
· 움직임 검증
· Joint Range 확인
· 충돌 검사
· 작업 공간 검증
· Object Interaction 검증
· Robot Control 검증까지 수행하며 물리 Interaction과 Robot Learning까지 연결할 수 있는 Simulation 환경으로 확장할 수 있게 됩니다.
Physical AI 개발을 위한 디지털 트윈 구축 (w. NVIDIA Omniverse)