

드론
로봇틱스
자율주행
얼마 안 남았습니다!
지금이 가장 저렴해요.
본 강의는 11월 16일 런칭한 강의로
얼리버드 할인 혜택을 제공하고 있습니다
스페셜 얼리버드🧡
26년 11월 23일 ~ 29일까지
정가 900,000원
판매가 379,000원
12개월 할부 적용시
월 31,584원
슈퍼 얼리버드
26년 11월 30일 ~ 12월 16일까지
정가 900,000원
판매가 399,000원
12개월 할부 적용시
월 33,250원
정가
900,000원
💛스페셜 얼리버드💛 마감까지 남은 시간
6일19시간24분53초
드론 개발의 핵심 키워드
주어진 상황을 판단하여
드론이 스스로 임무를 수행한다.
인식(무엇을 봤는가)·판단(언제 무엇을 할 것인가)·제어(어떻게 움직이는가) 를 하나로 엮는 기술
자율 임무 수행 드론의 핵심 역할은?
‘비행’과 ‘임무’, 두 가지입니다
FLIGHT CONTROL AUTONOMY
비행하기
eg. 이동·자세 유지, 착륙 등 개별 동작 수행
→ 오토파일럿이 이미 하는 영역
MISSION AUTONOMY
비행과 ‘임무’를 끝내기
eg. 이륙부터 동작, 착륙까지 여러 동작들을 하나로 조합하여 임무 수행
→ 지금 드론 개발 업계가 집중하는 영역
비유해서 말하면
비행하기가 ‘운전’이라면,
비행과 임무를 끝내기는 ‘자율 주행 운전’ 입니다.
“서울에서 부산까지 안전하게 운전해 줘.”
비행하기가 ‘운전’이라면,
비행과 임무를 끝내기는 ‘자율 주행 운전’ 입니다.
“서울에서 부산까지 안전하게 운전해 줘.”

자율 임무 수행 드론은
지금 어디에서 가장 많이 쓰이고 있을까?
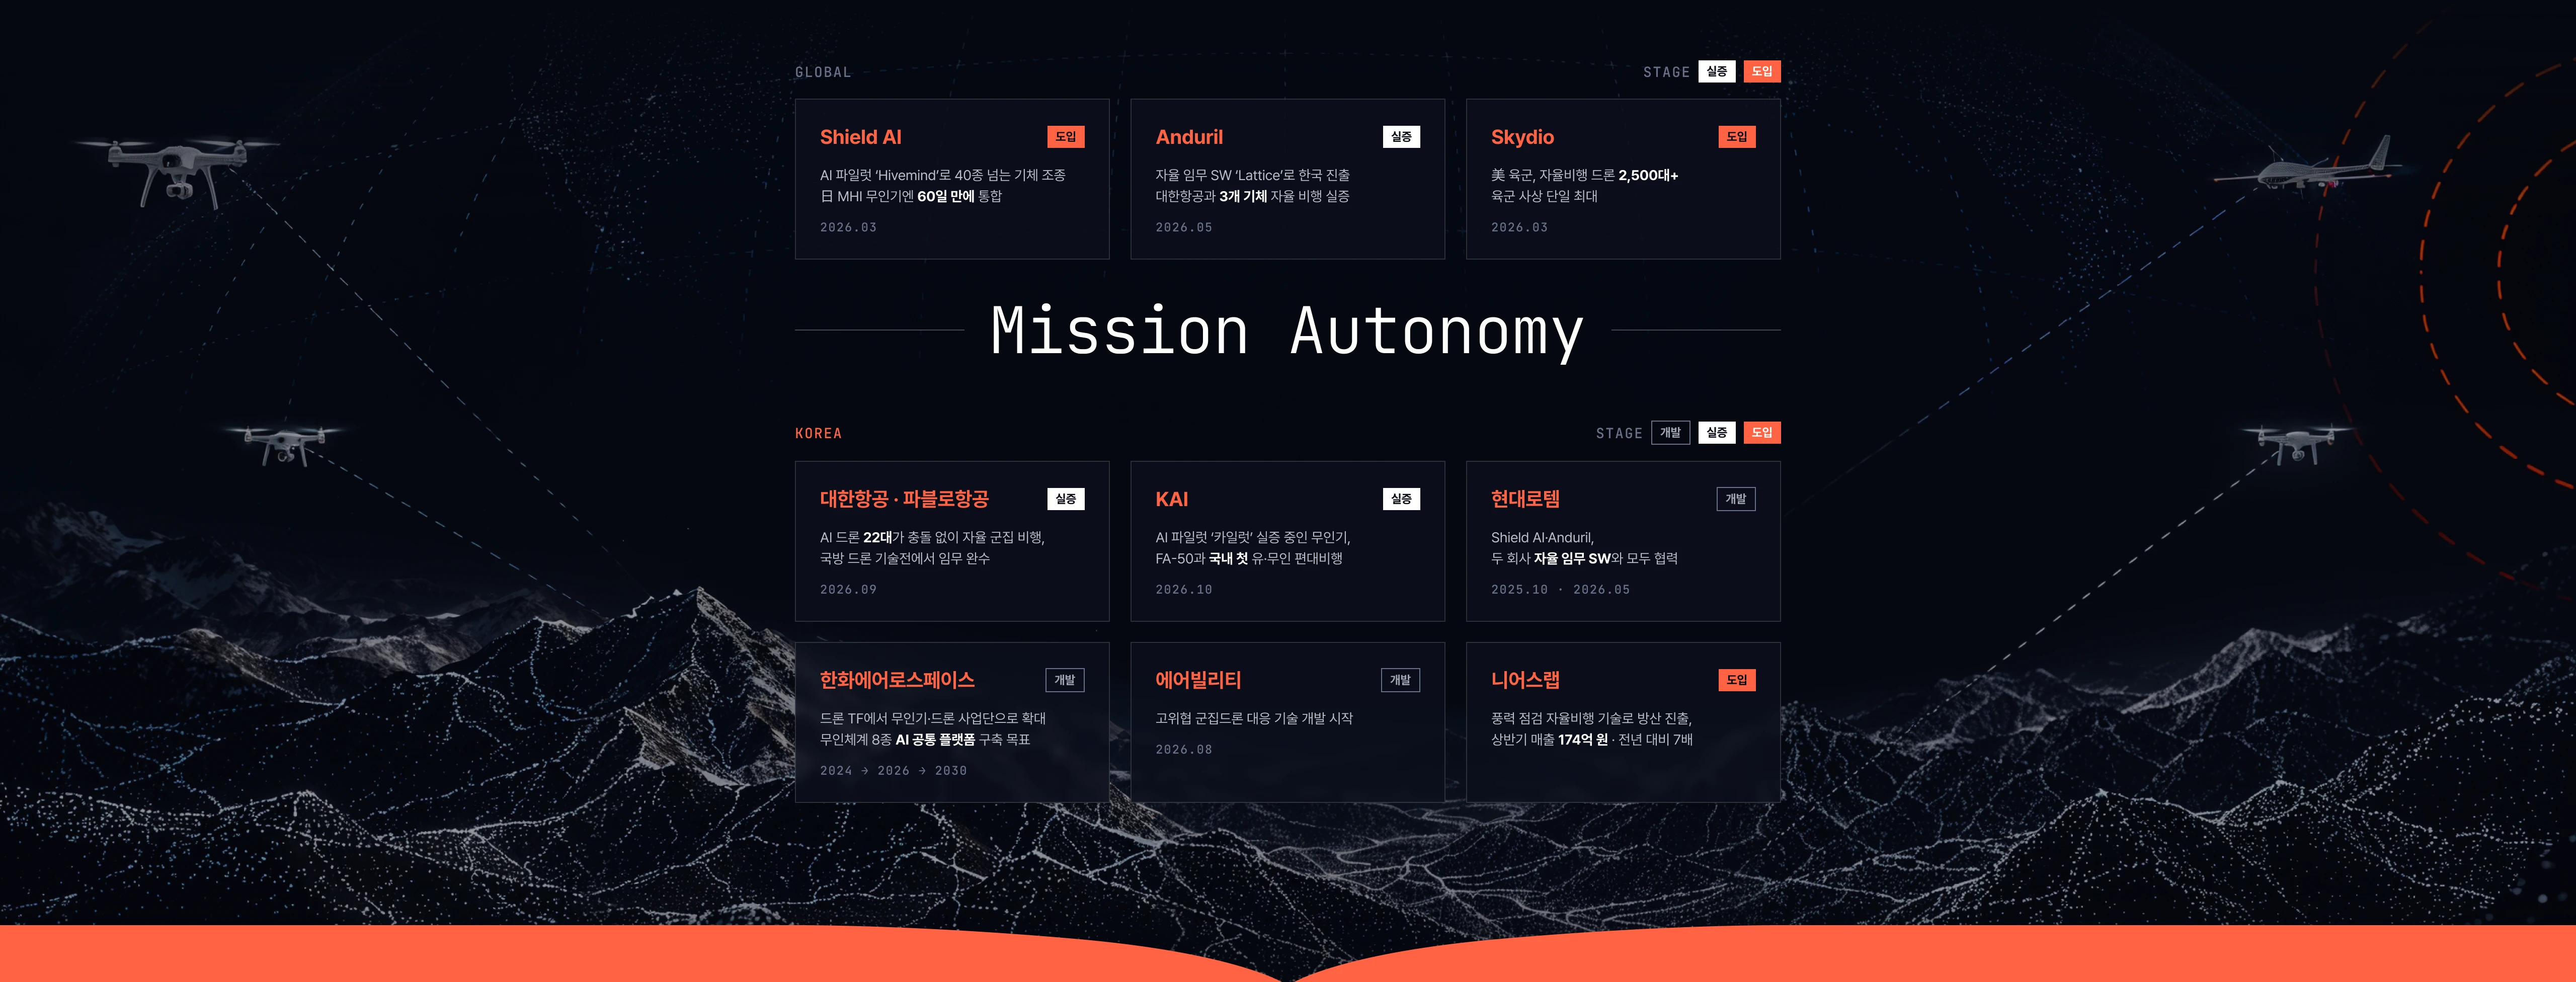
현재 시장이 가장 주목하고 있는 분야는 바로!
국방·방산 분야에서
스스로 임무를 완수하는 드론
그래서, 준비했습니다.
이륙부터 타겟 추적까지,
자율 임무 수행 드론 개발
핵심 Point
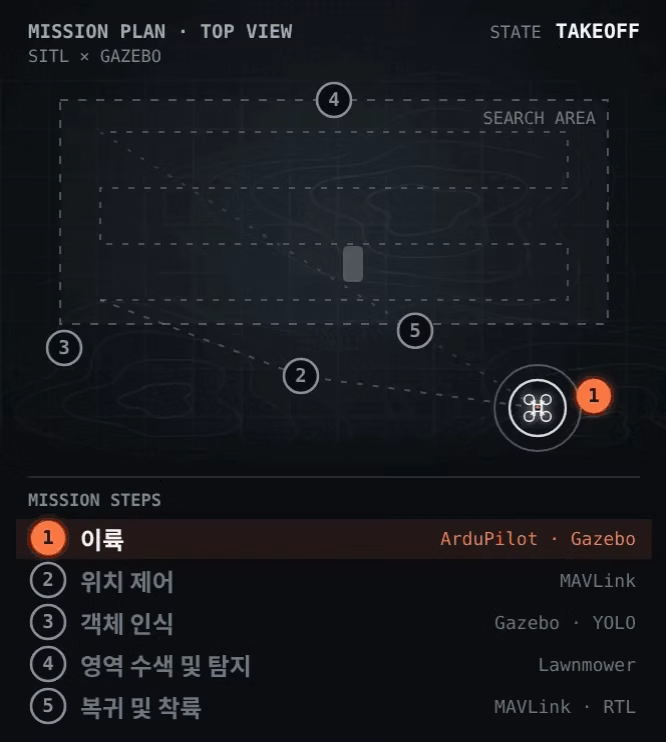
목표 타겟 차량 확보 임무를 부여 받은 드론 엔지니어가 되어
비행 제어부터 복귀까지
전 과정을 개발합니다.
 ■ POINT 01 · PROJECT
 목표 타겟 차량 탐지부터 RTB (Return to Base, 기지 복귀) 임무를 수행하는 드론 개발
자율 임무 수행 드론의 인식과 제어, 임무 수행까지 모두 구현하여 무인 동작 가능한 드론 개발 방법을 학습합니다.
클릭하고 내용 확인하기
 ■ POINT 02 · CURRICULUM
 Shield AI 엔지니어가 알려주는 자율 임무 수행 드론 개발
현장에서 요구하는 핵심, 상황 인식 기능을 개발하기 위해 하나의 동작하는 시스템 설계 방법을 학습합니다.
클릭하고 내용 확인하기
 ■ POINT 03 · BENEFIT
 직접 현장에서 경험한 최신 드론 기술 개발 트렌드 부가자료까지!
대학 연구실이나 책으로는 절대 알 수 없는 2가지 꿀팁 자료까지 함께 제공합니다!
클릭하고 내용 확인하기
파이널 프로젝트
목표 타겟 차량을 탐지·지도 위에
마킹 후 기지로 복귀(RTB)하는
자율 임무 수행 드론 시스템을 개발합니다.
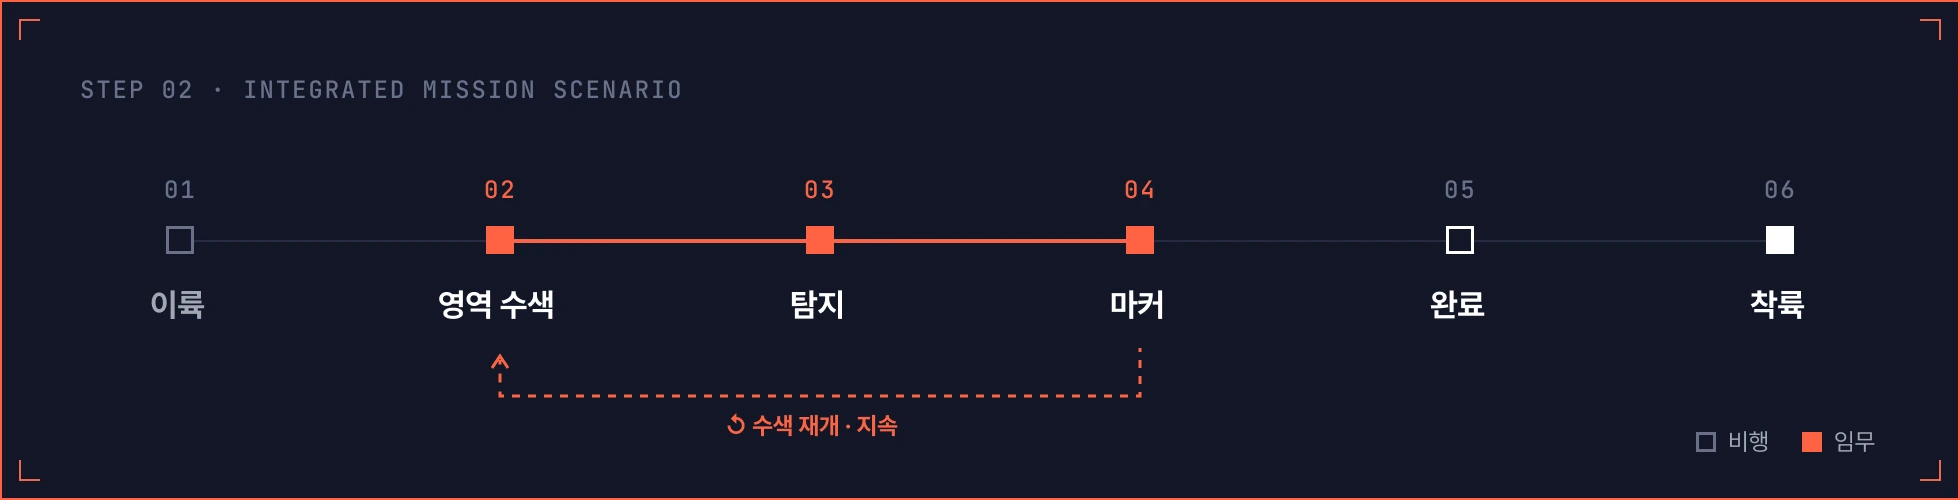
마커를 남긴 뒤에도
수색을 이어가 영역을 끝까지 확인합니다
강사님 소개
아시아 권역 군용/상용 드론 개발 경험부터 북미 및 분쟁 지역
최신 활용 트렌드까지
모두 섭렵한 전문가와 함께합니다.
최근 드론 개발의 핵심!
자율 임무 수행 드론 개발 방법을 알려드립니다.
안녕하세요, Shield AI에서 아시아 여러 지역의 자율 임무 개발을 하고 있는 황은민입니다. 미국 드론 자율화 현장에서 지역마다 다른 운용 환경과 요구사항을 마주하며,
기술이 실제 임무에 쓰이기까지의 과정에 깊이 참여하고 있습니다.
현장에서 드론은 잘 나는 것만으로는 충분하지 않습니다. 카메라로 본 것을 판단에 쓰고,
그 판단을 다시 비행으로 옮겨야 비로소 하나의 임무가 됩니다.
그래서 이번 강의는 쿼드콥터의 운동 원리부터 시작합니다. ArduPilot과 Gazebo로
직접 비행을 확인하고, YOLO로 영상 속 표적을 인식한 뒤, 그 인식 결과를 다음 비행
임무에 어떻게 사용하는지까지 차례로 다룹니다.
여러분은 지정된 구역을 수색하고, 차량을 찾아 지도에 표시하고, 수색을 마친 뒤
기지로 돌아오는 드론을 직접 개발하게 됩니다. '이륙부터 복귀까지' 하나의 임무가
완성되는 전 과정을 저와 함께 끝까지 수행하게 될 것입니다.
궁극적으로는 자율 임무 수행 드론을 바라보는 엔지니어의 관점을 얻어가실 수 있습니다. 드론이 무엇을 봤는지, 언제 무엇을 할지, 어떻게 움직일지를 하나로 연결해 생각하는 힘을
기를 수 있도록 도와드리겠습니다.
기술이 실제 임무에 쓰이기까지의 과정에 깊이 참여하고 있습니다.
현장에서 드론은 잘 나는 것만으로는 충분하지 않습니다. 카메라로 본 것을 판단에 쓰고,
그 판단을 다시 비행으로 옮겨야 비로소 하나의 임무가 됩니다.
그래서 이번 강의는 쿼드콥터의 운동 원리부터 시작합니다. ArduPilot과 Gazebo로
직접 비행을 확인하고, YOLO로 영상 속 표적을 인식한 뒤, 그 인식 결과를 다음 비행
임무에 어떻게 사용하는지까지 차례로 다룹니다.
여러분은 지정된 구역을 수색하고, 차량을 찾아 지도에 표시하고, 수색을 마친 뒤
기지로 돌아오는 드론을 직접 개발하게 됩니다. '이륙부터 복귀까지' 하나의 임무가
완성되는 전 과정을 저와 함께 끝까지 수행하게 될 것입니다.
궁극적으로는 자율 임무 수행 드론을 바라보는 엔지니어의 관점을 얻어가실 수 있습니다. 드론이 무엇을 봤는지, 언제 무엇을 할지, 어떻게 움직일지를 하나로 연결해 생각하는 힘을
기를 수 있도록 도와드리겠습니다.
황은민 강사님
현) Shield AI Senior Software Application Engineer
전) HL Klemove 자율주행 개발자
전) 클로봇 Autonomous Driving Software Engineer
현) Shield AI Senior Software Application Engineer
전) HL Klemove 자율주행 개발자
전) 클로봇 Autonomous Driving Software Engineer
주요 프로젝트 경험
아시아 지역 고객사 작전 계획 설계 및 추진
 싱가포르 공군
 대만 중산국가과학연구원
 한국 항공우주산업
 일본 미쯔비시
아시아 지역 고객사 작전 계획 설계 및 추진
싱가포르 공군
대만 중산국가과학연구원
한국 항공우주산업
일본 미쯔비시
추천 수강 대상
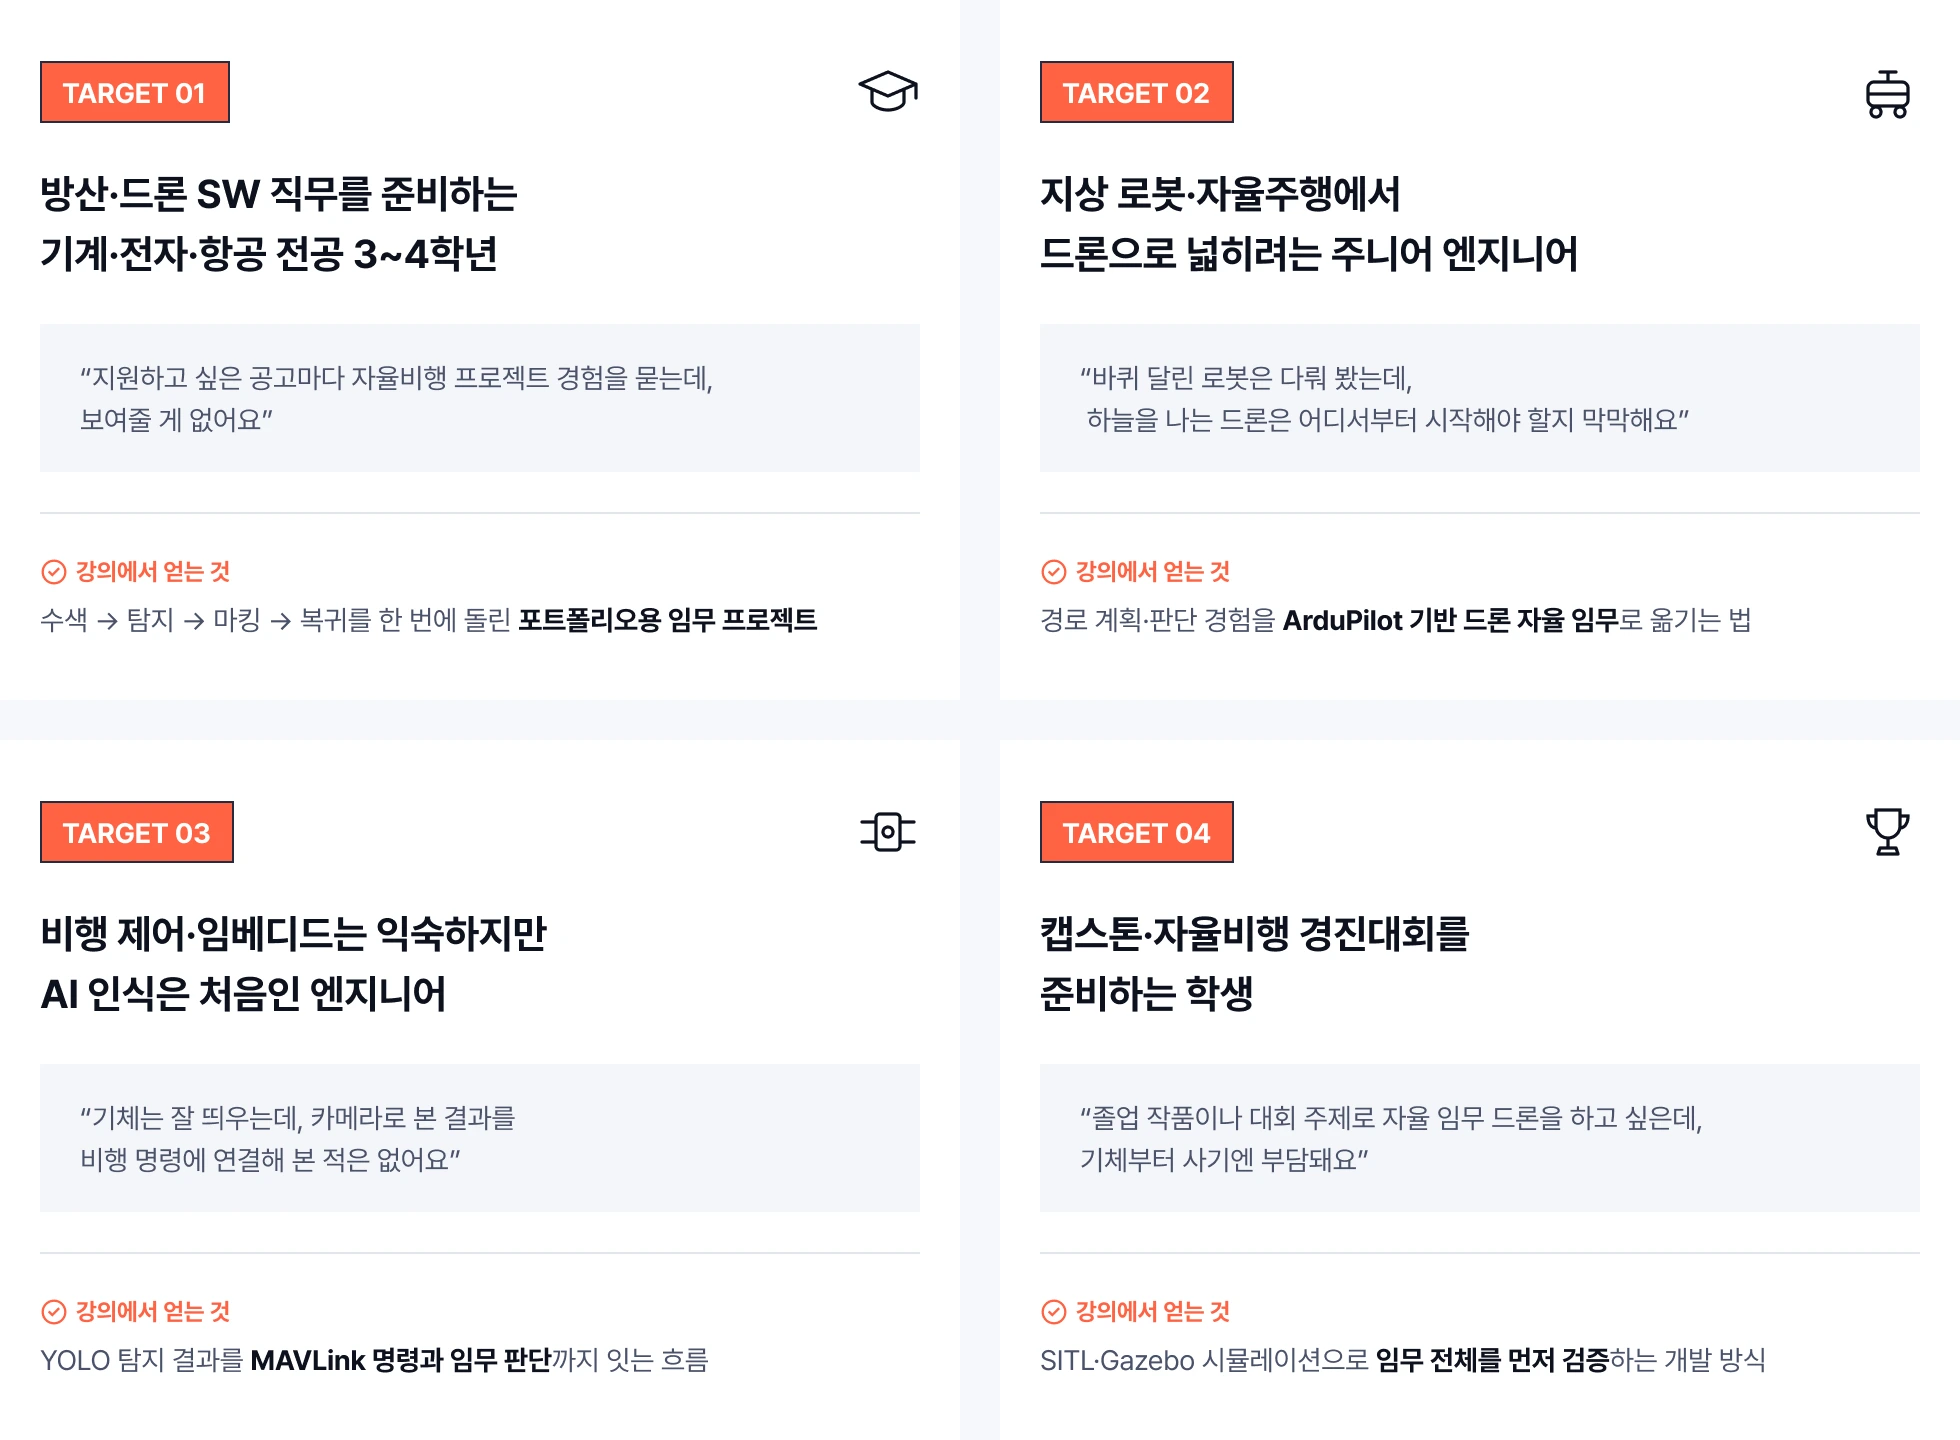
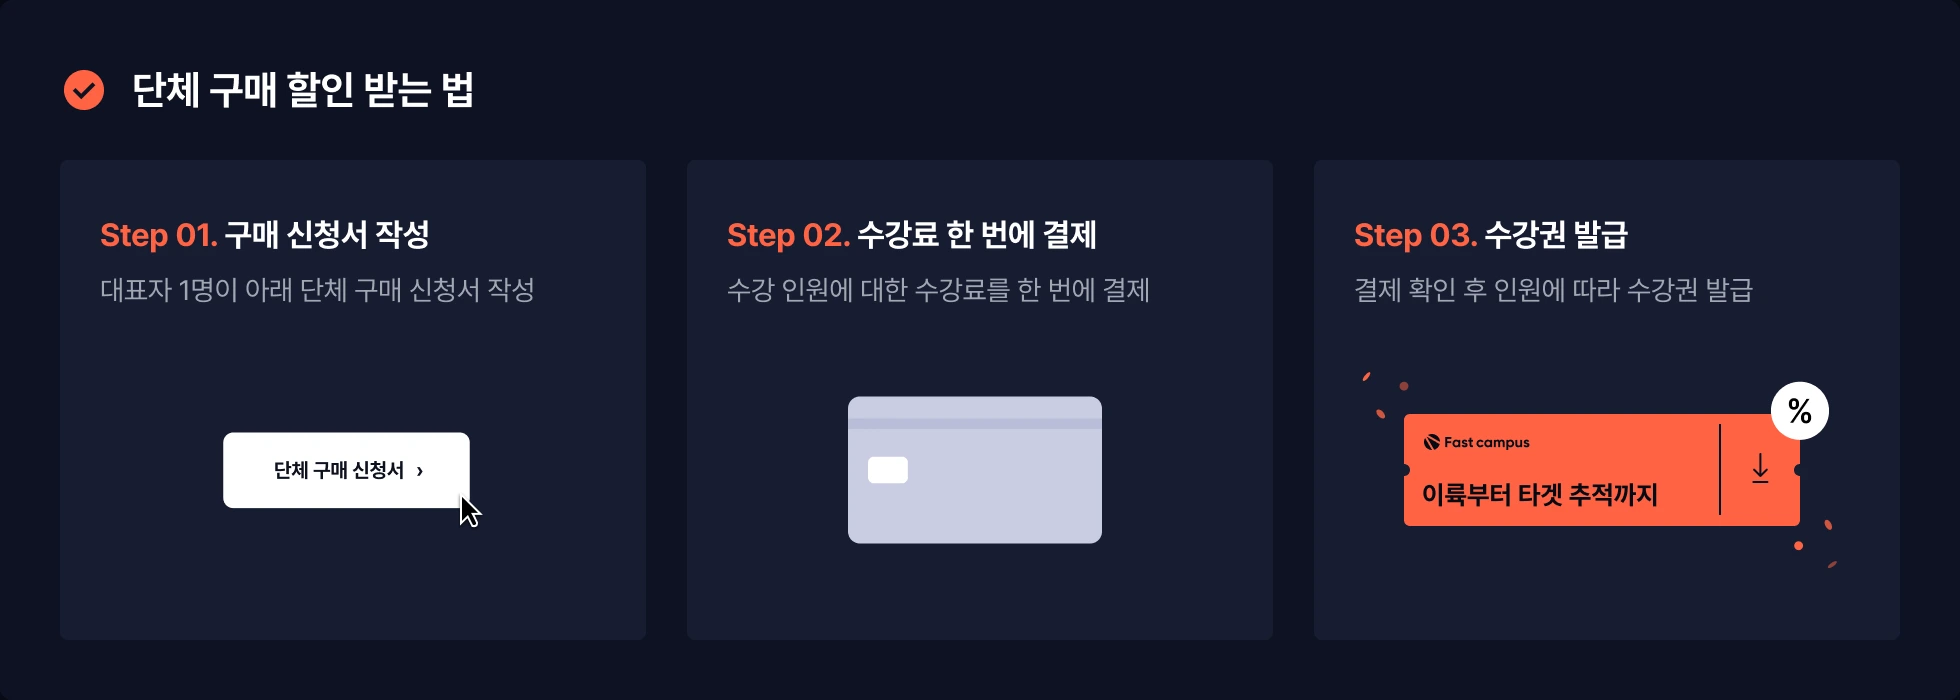
단체 구매 혜택 제공
함께 공부 시작하면 더 저렴하게!
최대 40% 단체 구매 혜택
연구실·동아리·팀 단위로 함께 들으면, 같은 임무를 함께 완성하는 동료도 생깁니다
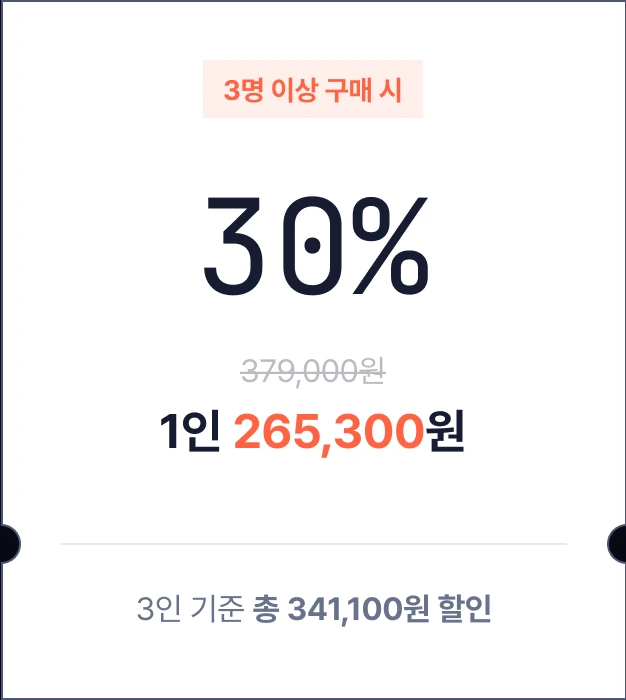
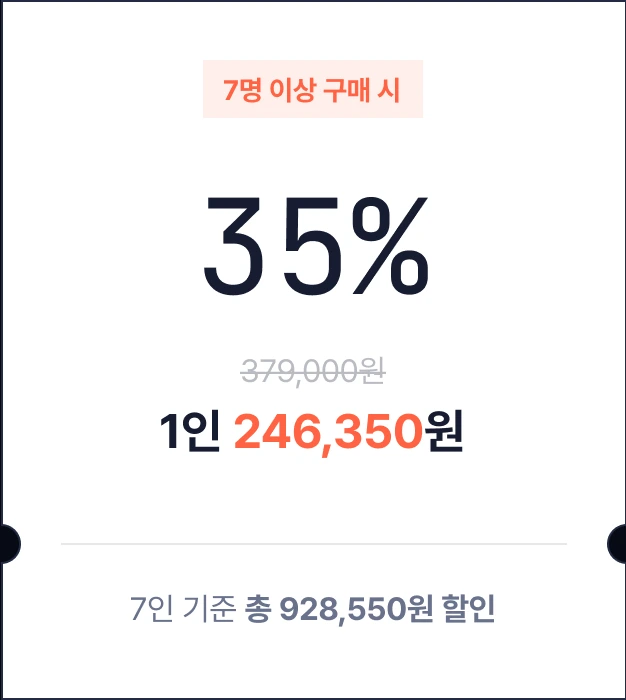
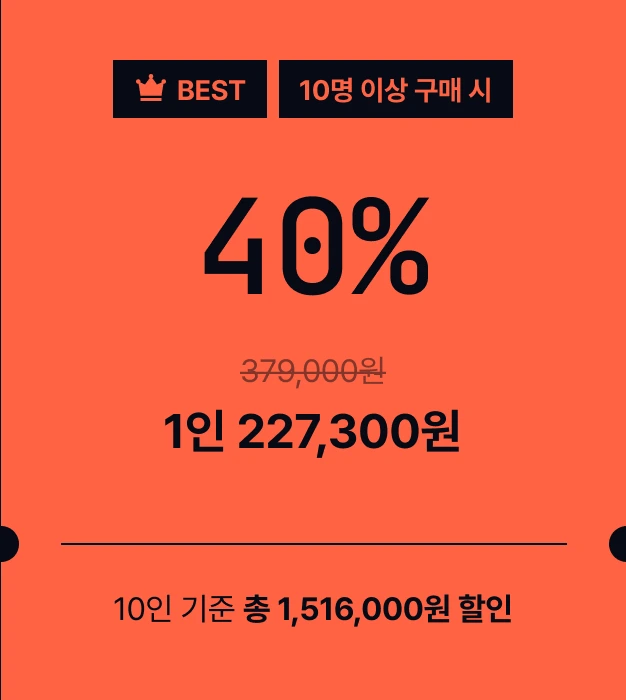
* 판매가 379,000원 기준이며, 구매 인원에 따라 1인당 할인가가 적용됩니다.
기업 출강 문의
FOR TEAM
우리 팀에 맞춘 드론 개발 교육이 필요하다면,
기업 출강을 문의해 주세요
이 강의의 커리큘럼(SITL · Gazebo 시뮬레이션, MAVLink 통신, YOLO 탐지, PID 제어)을 바탕으로
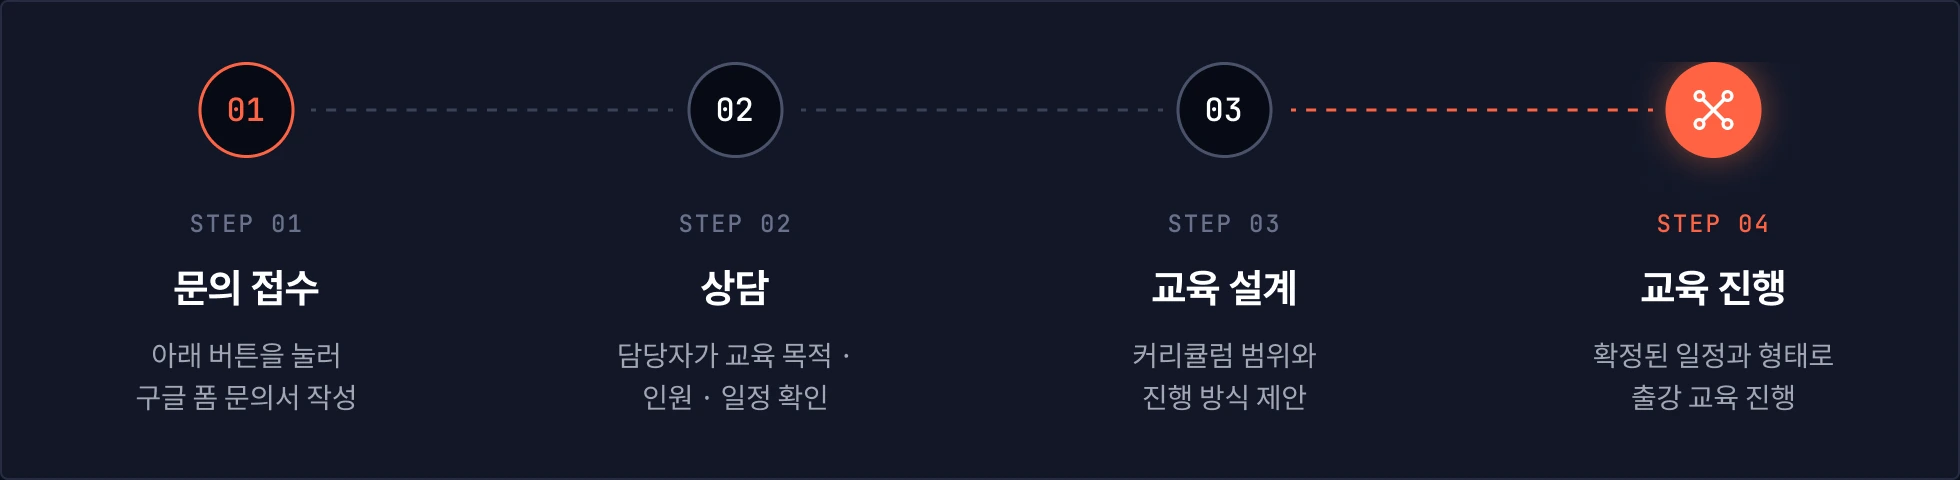
교육 목적과 인원, 수준에 맞춰 교육 범위와 진행 방식을 상담해 드립니다.
이런 팀이라면 문의해 보세요
문의부터 교육까지
BEFORE YOU ASK
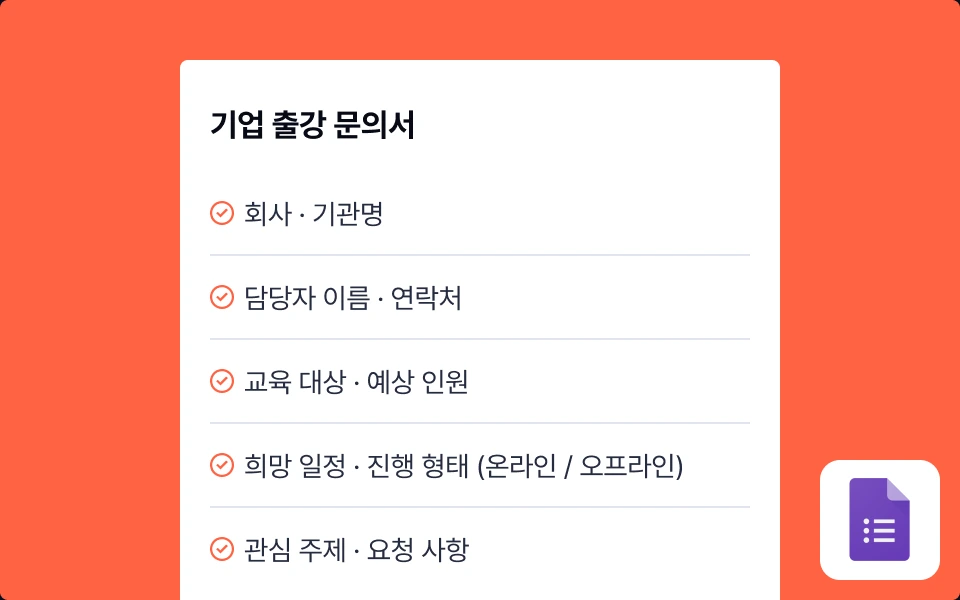
문의서에는 이런 내용을
적어 주시면 좋아요
문의서에는 이런 내용을
적어 주시면 좋아요
팀의 상황을 미리 알려주실수록 상담에서
더 구체적인 교육안을 제안드릴 수 있습니다.
더 구체적인 교육안을 제안드릴 수 있습니다.
* 출강 가능 여부와 일정, 진행 형태는 문의 내용과 강사 일정에 따라 상담 후 확정됩니다.
드론 개발이 처음이어도 괜찮습니다.
인식부터 제어, 통합 임무 수행까지 한 흐름으로 완벽하게 끝내드립니다.
커리큘럼 소개
Point 01
드론 비행 동작을 위한
시뮬레이션 환경 구성
1. ArduPilot SITL·(조종 프로그램) Gazebo (가상 프로그램) 설치 및 연동
2. Python 환경 구성
3. 설치 검증과 오류 대응
2. Python 환경 구성
3. 설치 검증과 오류 대응
Point 02
수색, 복귀 임무에서 재사용 가능한
비행 제어 모듈 구성
1. 쿼드콥터 비행 원리와 동역학
2. MAVLink 통신과 비행 상태 확인
3. 이륙·호버링·착륙
4. 목표점 이동 및 웨이포인트 순회
5. 제어 함수 정리와 반복 검증
2. MAVLink 통신과 비행 상태 확인
3. 이륙·호버링·착륙
4. 목표점 이동 및 웨이포인트 순회
5. 제어 함수 정리와 반복 검증
Point 03
동적 이미지, 시야 각도 확장을 위한
Yolo X Gazebo 학습
1. Gazebo 영상 수신과 기본 YOLO (유명한 ai 시각 기술) 탐지
2. 소규모 데이터 수집·라벨링·분할
3. 짧은 추가학습 및 동일 조건 비교
2. 소규모 데이터 수집·라벨링·분할
3. 짧은 추가학습 및 동일 조건 비교
Point 04
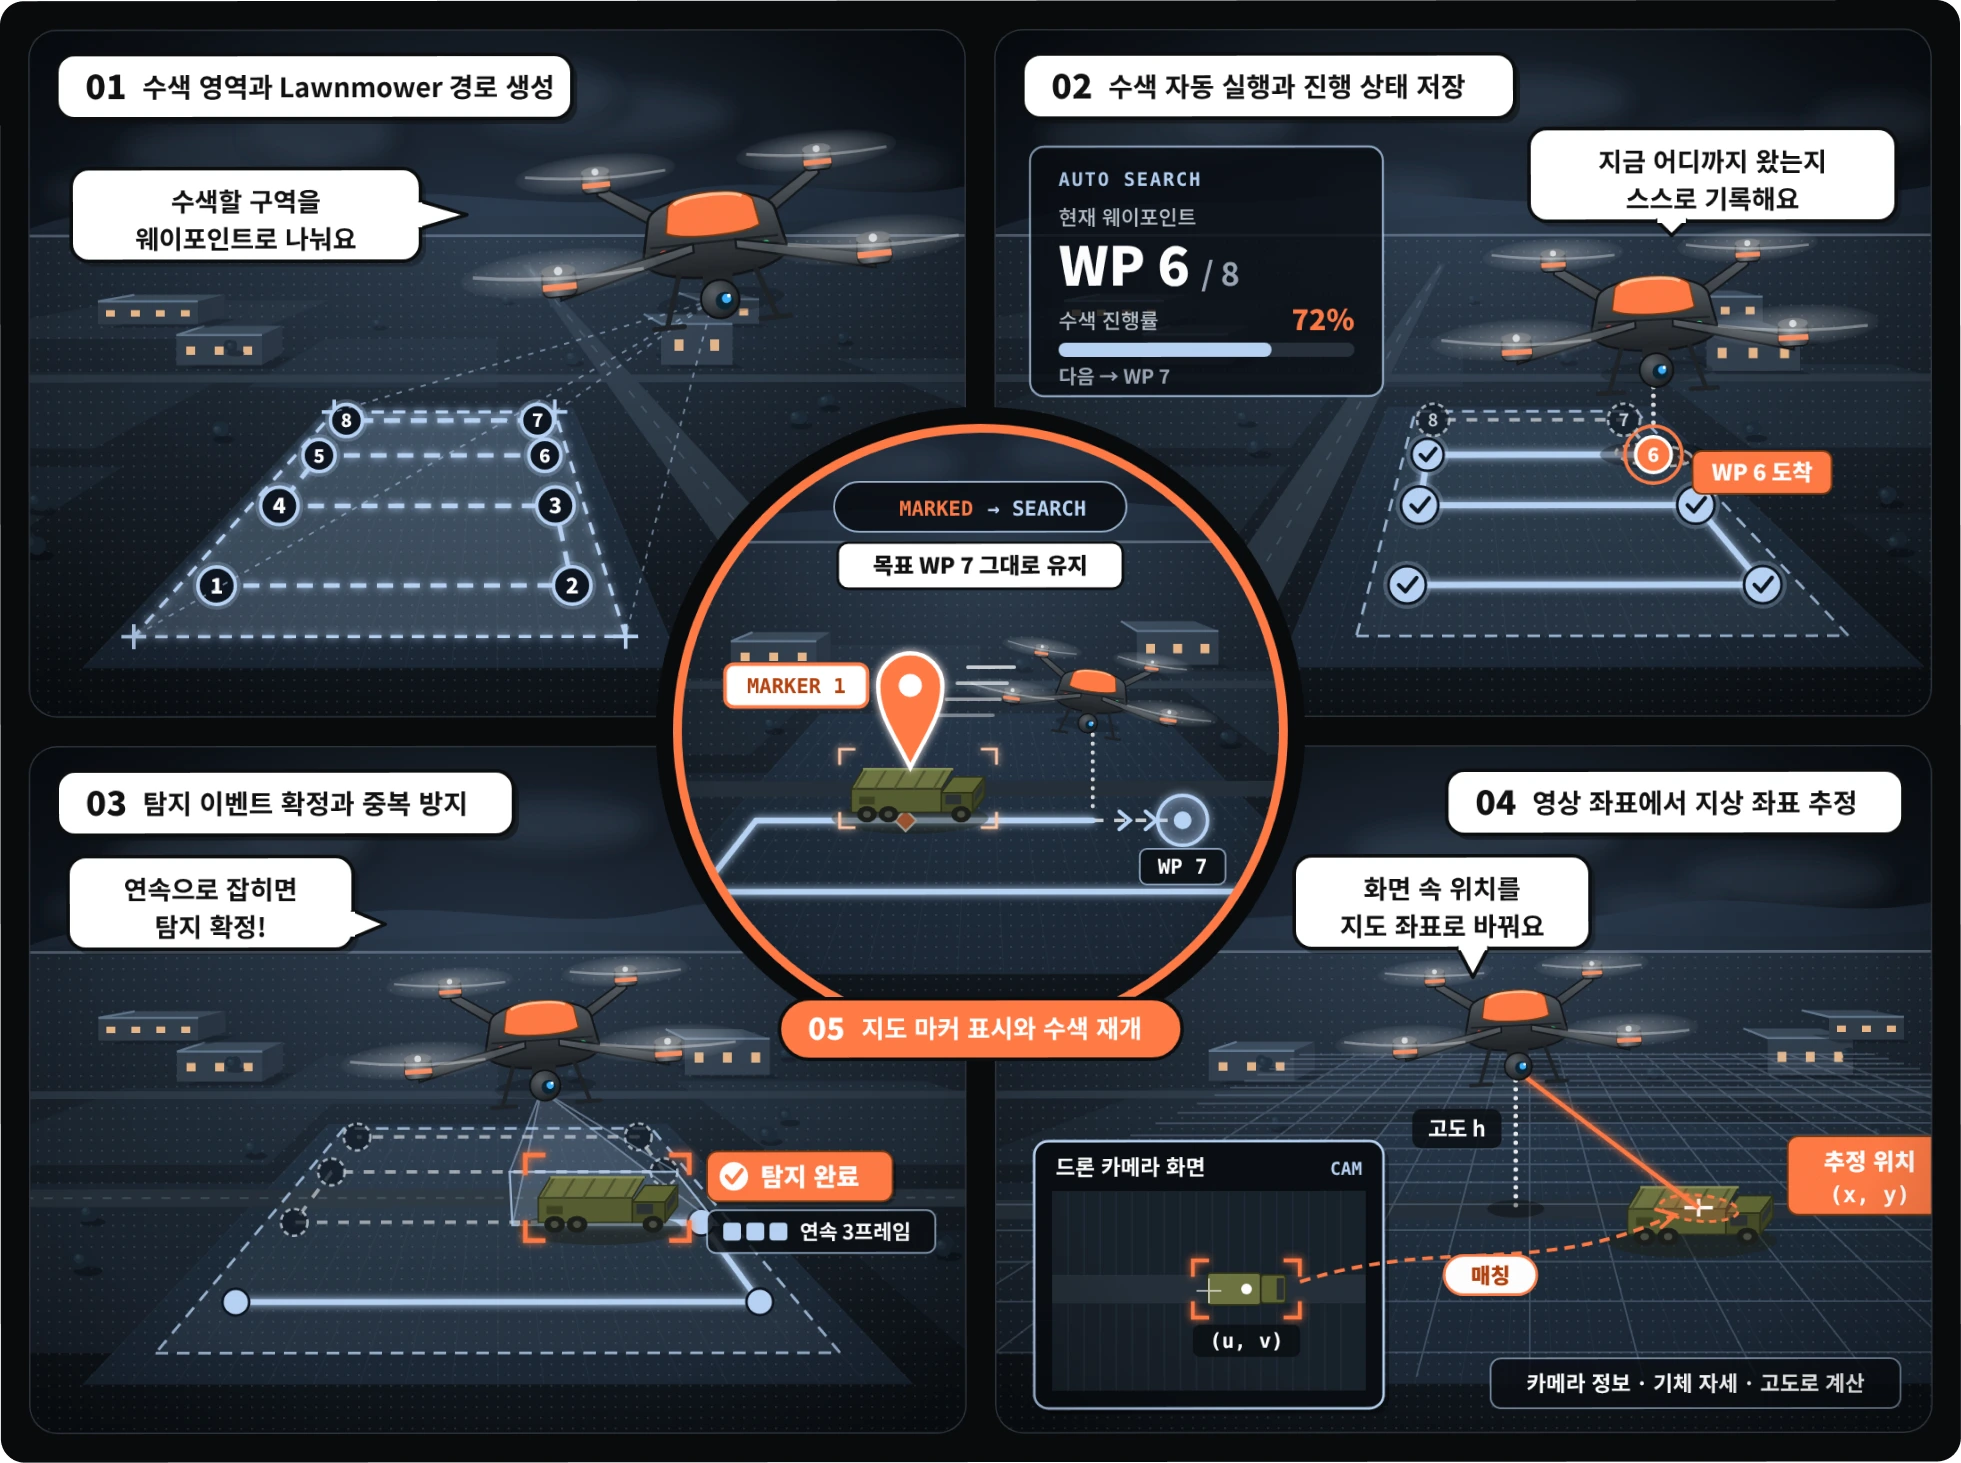
수색하며 찾고, 지도에 표시하는
인식 X 비행제어 통합
1. 수색 영역과 잔디 깍기 패턴 Lawnmower 경로 생성
2. 수색 자동 실행과 진행 상태 저장
3. 탐지 이벤트 확정과 중복 방지
4. 영상 좌표에서 지상 좌표 추정
5. 지도 마커 표시와 수색 재개 로직
2. 수색 자동 실행과 진행 상태 저장
3. 탐지 이벤트 확정과 중복 방지
4. 영상 좌표에서 지상 좌표 추정
5. 지도 마커 표시와 수색 재개 로직
Point 05
Mission Autonomy 구현을 위한
최종 임무 통합 및 검증
1. RTL(Return to Launch) 귀환 및 착륙과 예외 처리
2. 통합 임무 실행과 시나리오 검증
3. 성과 측정과 결과 정리
2. 통합 임무 실행과 시나리오 검증
3. 성과 측정과 결과 정리
Point 1
드론 비행 동작을 위한
시뮬레이션 환경 구성
시뮬레이션 환경에서 드론을 동작하고,
명령과 응답을 주고 받는 환경을 구성합니다.
핵심 개념 1
자율 임무 수행 드론 개발을 위한 시뮬레이터 도구 학습
ArduPilot, Gazebo, MAVLink의 각 역할과 특징을 학습합니다.
자율 임무 수행 드론 개발을 위한 시뮬레이터 도구 학습
ArduPilot, Gazebo, MAVLink의 각 역할과 특징을 학습합니다.
핵심 개념 2
SITL(Simulation in the Loop) 거동과 드론 상태 확인
ArduPilot SITL과 Gazebo를 설치하고 연동하는 방법을 학습합니다.
SITL(Simulation in the Loop) 거동과 드론 상태 확인
ArduPilot SITL과 Gazebo를 설치하고 연동하는 방법을 학습합니다.
학습 포인트
플러그인으로 Gazebo와 SITL을 연결하는 방법 학습
실습 프로세스 01. Ubuntu 준비 확인
02. 버전 고정 확인
03. 설치 스크립트 실행
04. 플러그인 연결
05. SITL 기동 및 드론 상태 확인
실습 프로세스 01. Ubuntu 준비 확인
02. 버전 고정 확인
03. 설치 스크립트 실행
04. 플러그인 연결
05. SITL 기동 및 드론 상태 확인
핵심 개념 3
비행 임무 지시를 위한 Python 환경 구성
Python 가상 환경과 pymavlink로 MavLink 명령 및 응답을 주고 받는 방법을 학습합니다.
비행 임무 지시를 위한 Python 환경 구성
Python 가상 환경과 pymavlink로 MavLink 명령 및 응답을 주고 받는 방법을 학습합니다.
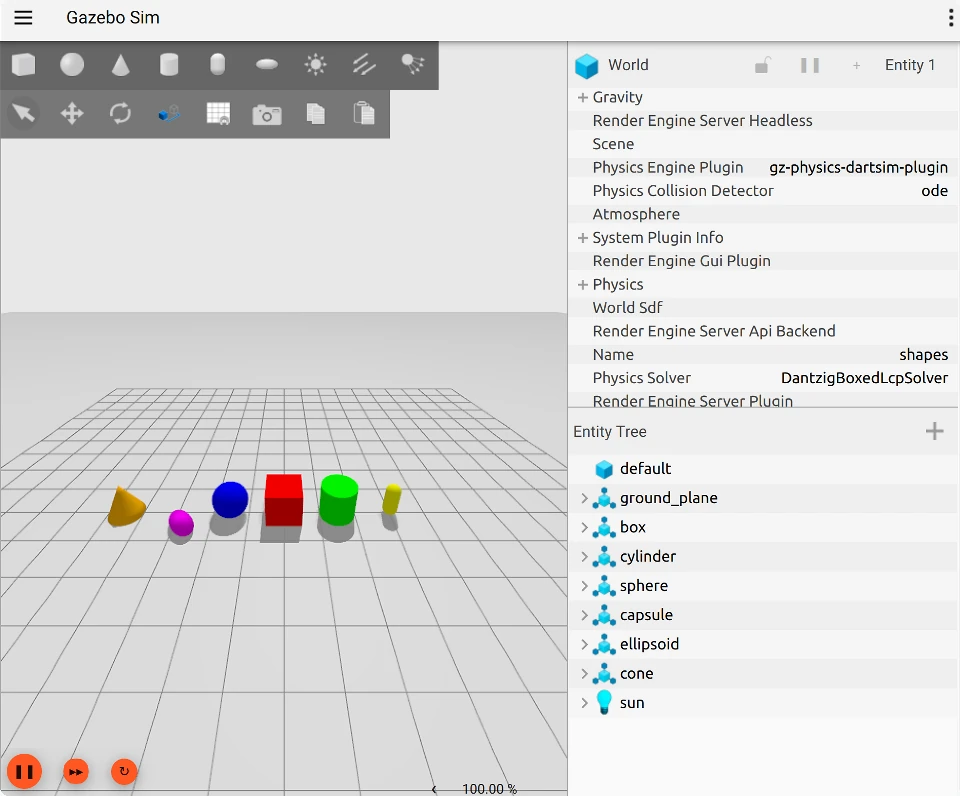
학습 포인트
Gazebo와 MAVLink 명령 및 응답을 주고 받는 방법 학습
실습 프로세스 01. 실습용 Python 가상환경을 만들어 패키지를 분리 및 관리
02. pymavlink로 SITL 기체에 MAVLink 명령을 보내고 응답을 확인
03. Python 코드가 Gazebo 시뮬레이션 환경과 함께 동작하도록 구성
04. 포트 충돌, 의존성, 환경변수 문제를 하나씩 점검
05. 재현 가능한 실행 순서 정리
실습 프로세스 01. 실습용 Python 가상환경을 만들어 패키지를 분리 및 관리
02. pymavlink로 SITL 기체에 MAVLink 명령을 보내고 응답을 확인
03. Python 코드가 Gazebo 시뮬레이션 환경과 함께 동작하도록 구성
04. 포트 충돌, 의존성, 환경변수 문제를 하나씩 점검
05. 재현 가능한 실행 순서 정리
Point 2
수색, 복귀 임무에서 재사용 가능한 비행 제어 모듈 구성
쿼드콥터 드론의 비행 원리를 학습합니다.
임무에서 재사용 가능한 비행 제어 모듈을 만들어봅니다.
프로젝트 실습 1
SITL 기체와 연결해 비행 상태를 읽는 MAVLink 통신 구현
쿼드콥터 비행 원리를 이해하고, 기체 연결과 비행 상태를 확인합니다.
SITL 기체와 연결해 비행 상태를 읽는 MAVLink 통신 구현
쿼드콥터 비행 원리를 이해하고, 기체 연결과 비행 상태를 확인합니다.
쿼드콥터의 기본 비행 원리와 SITL 텔레메트리로 상태 설명
드론이 어떻게 뜨고 움직이는지 원리를 이해하고,
그 움직임을 수치로 표현하는 방법을 학습합니다.
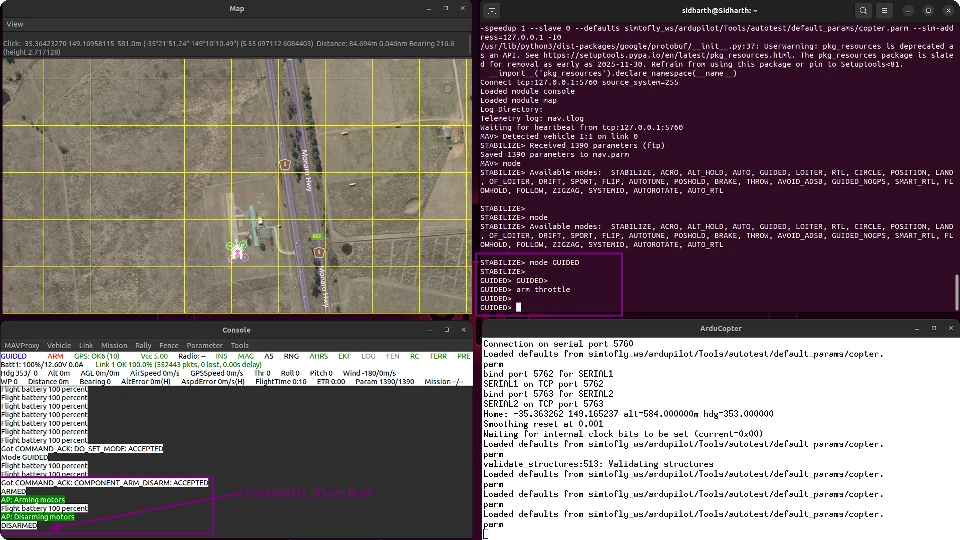
MAVLink 통신과 비행 상태 확인
드론 이륙을 위한 시동을 걸고,
명령이 받아들여졌는지 확인하는 방법을 학습합니다.
프로젝트 실습 2
목표 고도 이륙부터 웨이포인트 순회까지, 비행 명령 함수 구현
이륙·호버링·안전 착륙과 실패 시 중단, 도착 허용오차 기준의 웨이포인트 순차 이동을 직접 구현합니다.
목표 고도 이륙부터 웨이포인트 순회까지, 비행 명령 함수 구현
이륙·호버링·안전 착륙과 실패 시 중단, 도착 허용오차 기준의 웨이포인트 순차 이동을 직접 구현합니다.
목표 고도까지 이륙 → 호버링 → 착륙 과정 구현
드론을 띄우기부터 안전하게 내리는 전 과정 단계마다
확인하면서 이상 없이 동작하는지 확인합니다.
목표점까지 이동 후 웨이포인트 순회
원하는 지점으로 드론을 보내고,
여러 지점을 순서대로 도는 이동 함수를 만듭니다.
프로젝트 실습 3
수색, 복귀 임무에 재사용할 수 있는 비행 제어 모듈 완성
위치 오차와 PID 제어 개념을 배우고, 앞에서 배웠던 명령 함수를 반복 실행할 수 있는 하나의 모듈로 구성합니다.
수색, 복귀 임무에 재사용할 수 있는 비행 제어 모듈 완성
위치 오차와 PID 제어 개념을 배우고, 앞에서 배웠던 명령 함수를 반복 실행할 수 있는 하나의 모듈로 구성합니다.
제어 함수 정리와 반복 검증
위치 오차를 줄이는 PID 제어 개념을 학습합니다.
Point 3
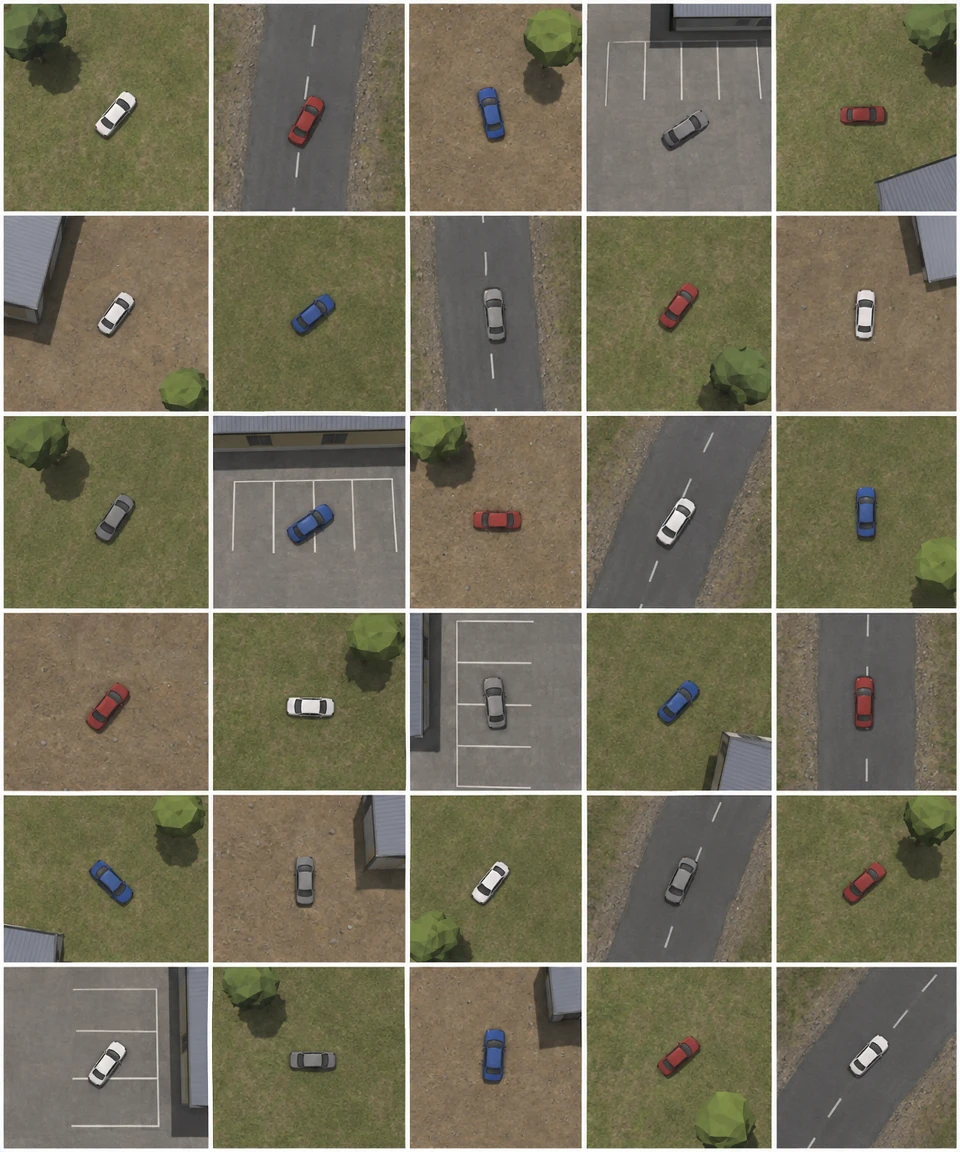
YOLO 모델 탐지와 Gazebo 이미지 추가 학습
드론이 내려다보는 시뮬레이션 화면으로 YOLO 모델을
다시 학습시켜, 차량을 더 잘 찾는 눈을 만듭니다.
1단계
기존 YOLO 모델 성능 확인
Gazebo 영상 수신과 기본 YOLO 모델 탐지
드론의 하향 카메라 영상을 받아온 후, 기본 YOLO 모델로 차량을 탐지합니다.
학습 포인트
학습 없이 YOLO 모델로 드론 카메라 영상 탐지 후 성능을 확인합니다.
실습 프로세스 01. Gazebo 드론의 하향 카메라 영상을 프레임 단위로 학습
02. 탐지 결과인 객체 위의 상자와 신뢰도의 의미를 학습
03. 차량 클래스 탐지 후, 추가학습 및 비교할 기준선 생성
실습 프로세스 01. Gazebo 드론의 하향 카메라 영상을 프레임 단위로 학습
02. 탐지 결과인 객체 위의 상자와 신뢰도의 의미를 학습
03. 차량 클래스 탐지 후, 추가학습 및 비교할 기준선 생성
2단계
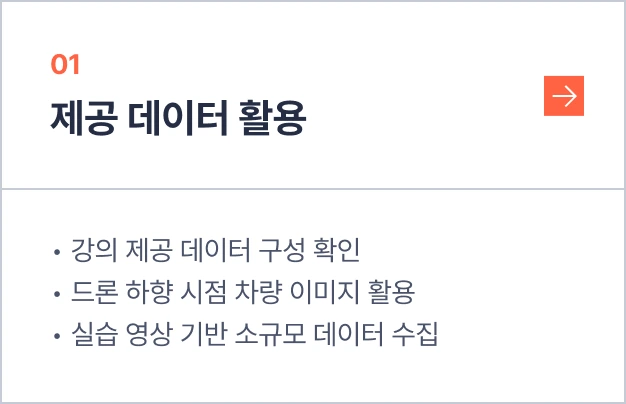
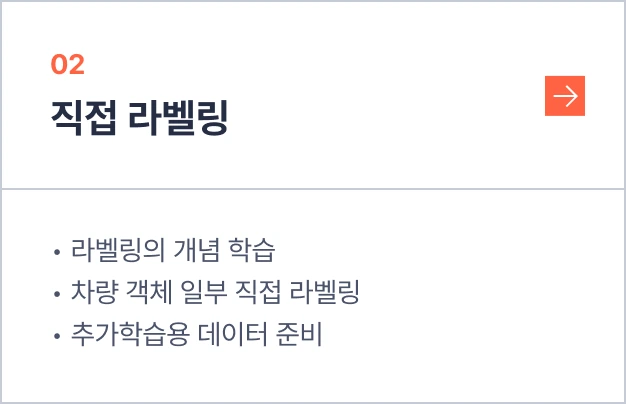
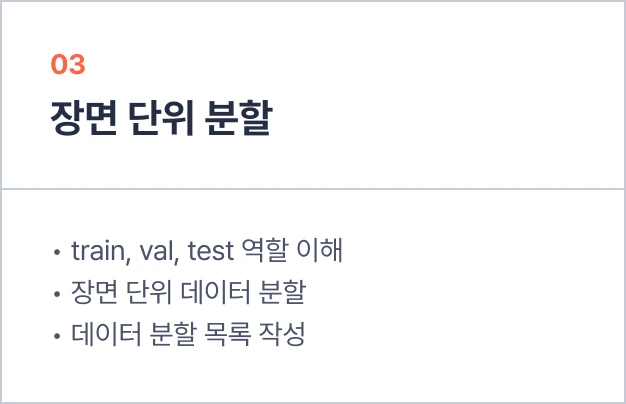
데이터 수집과 라벨링 분할
소규모 데이터 수집과 라벨링 분할
정답 데이터를 만들어 보며, 라벨 하나가 탐지 결과를 어떻게 바꾸는지 경험합니다.
3단계
추가학습 및 동일 조건 비교
기존 YOLO 모델에 준비한 데이터 추가 학습
추가 학습 전 vs 후 성능 비교를 통해 정말 효과가 있었는지 확인합니다.
학습 포인트
같은 시험 세트로 전후 비교를 통한 추가 학습 성능을 확인합니다.
실습 프로세스 01. 도메인과 추가학습
02. 짧은 추가학습으로 제공 데이터·가중치로 학습 시간 감소
03. 동일 조건 비교 및 모델 비교표 정리
실습 프로세스 01. 도메인과 추가학습
02. 짧은 추가학습으로 제공 데이터·가중치로 학습 시간 감소
03. 동일 조건 비교 및 모델 비교표 정리
Point 4
수색하며 찾고, 지도에 표시하는 인식 × 비행 제어 통합
잔디를 깎듯 구역을 훑는 경로(Lawnmower)로 차량을 찾고,
찾은 위치를 지도에 표시하며 끝까지 수색합니다.
프로젝트 실습 1
수색 영역과 Lawnmower 경로 생성
수색할 영역과 비행 조건을 정의하고, 영역을 지그재그로
훑는 Lawnmower 경로를 웨이포인트로 생성합니다.
프로젝트 실습 2
수색 자동 실행과 진행 상태 저장
생성한 수색 경로를 자동으로 비행하면서,
어디까지 수색했는지 진행 상태를 저장합니다.
프로젝트 실습 3
탐지 이벤트 확정과 중복 방지
수색 중 나온 탐지 결과를 확정된 탐지 이벤트로 저장하고,
같은 객체가 여러 번 기록되지 않도록 합니다.
프로젝트 실습 4
영상 좌표에서 지상 좌표 추정
영상 속 객체의 위치를 지면 위 좌표로 추정하는 방법을 배우고,
추정 과정의 오차를 확인합니다.
프로젝트 실습 5
지도 마커 표시와 수색 재개
추정한 객체 위치를 지도에 마커로 표시하고,
표시한 뒤에도 수색을 이어가는 임무 상태 로직을 구현합니다.
Point 5
Mission Autonomy 구현을 위한 최종 임무 통합 및 검증
이륙부터 수색, 기지 복귀까지 한 번에 실행하고,
임무를 얼마나 잘 해냈는지 확인합니다.
파이널 프로젝트
목표 타겟 차량을 탐지·지도 위에 마킹 후 기지로 복귀(RTB)하는 자율 임무 수행 드론 개발
목표 타겟 차량을 탐지·지도 위에 마킹 후 기지로 복귀(RTB)하는 자율 임무 수행 드론 개발
학습 포인트
이륙·착륙과 예외 처리
통합 임무 실행과 시나리오 검증
성과 측정과 결과 정리
주요 실습 • 이륙·착륙 완료 판정, 타임아웃, 탐지 실패 시 처리
• 이륙부터 착륙까지 실행 결과 검증
• 수색 완료율 체크, 중복 마커 확인, 착륙 성공 확인
통합 임무 실행과 시나리오 검증
성과 측정과 결과 정리
주요 실습 • 이륙·착륙 완료 판정, 타임아웃, 탐지 실패 시 처리
• 이륙부터 착륙까지 실행 결과 검증
• 수색 완료율 체크, 중복 마커 확인, 착륙 성공 확인
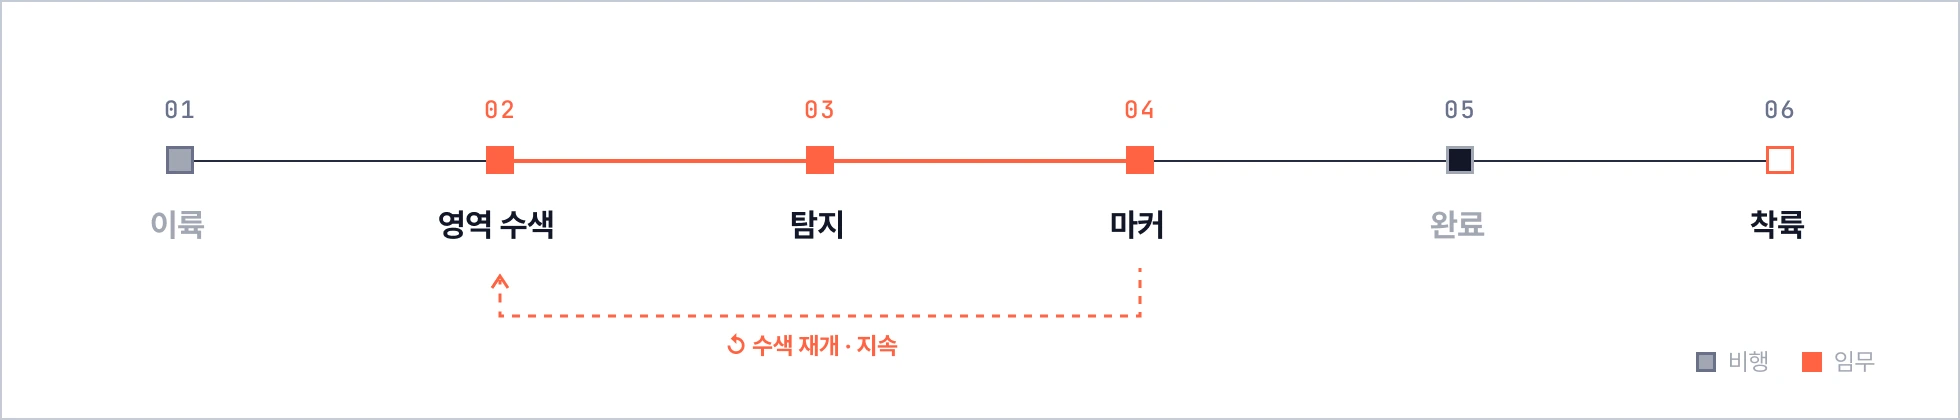
마커를 남긴 뒤에도
수색을 이어가 영역을 끝까지 확인합니다
수색을 이어가 영역을 끝까지 확인합니다

잠깐!
패스트캠퍼스에서만 만날 수 있는
두 가지 부가혜택까지 놓치지 말고 확인하세요!
부가 혜택 01
직접 현장에서 경험한
최신 드론 기술 개발 트렌드 부가자료 제공
직접 현장에서 경험한
최신 드론 기술 개발 트렌드 부가자료 제공
대학 연구실이나 책으로는 절대 알 수 없는
최신 드론 개발 학습 자료 2종을 제공합니다.
* 최종 오픈 일정인 2027년 2월 19일에 공개됩니다.
최신 드론 개발 학습 자료 2종을 제공합니다.
* 최종 오픈 일정인 2027년 2월 19일에 공개됩니다.
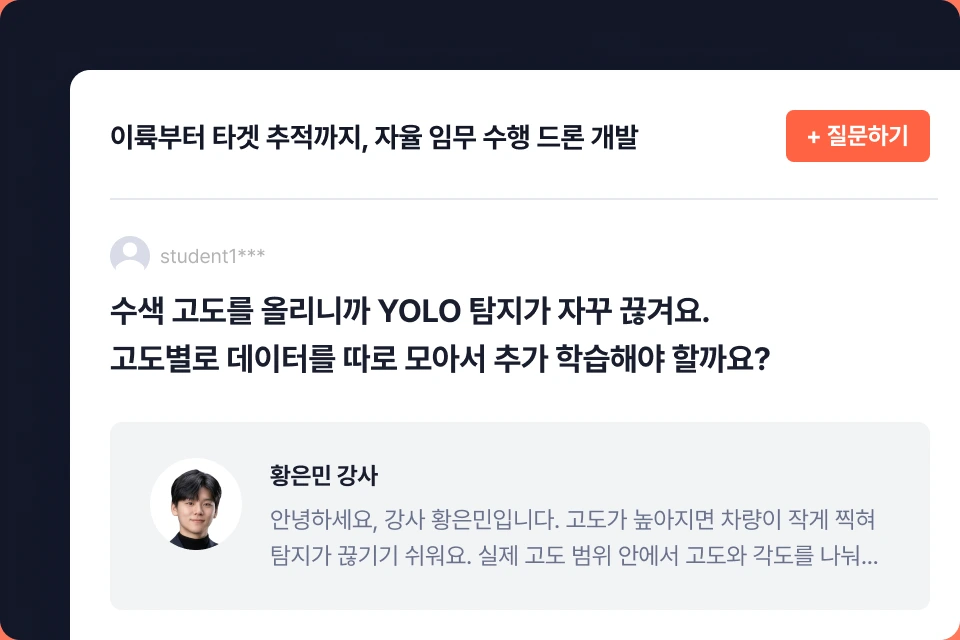
부가 혜택 02
글로벌 방산 AI 기업 Shield AI 엔지니어 강사님이 직접 답변하는
질의응답 커뮤니티 제공
글로벌 방산 AI 기업 Shield AI 엔지니어 강사님이 직접 답변하는
질의응답 커뮤니티 제공
패스트캠퍼스 커뮤니티를 통해 강의 수강 후 강의와 관련한 질문들을
자유롭게 질문하세요! Shield AI 엔지니어 강사님께서 직접 답변합니다.
자유롭게 질문하세요! Shield AI 엔지니어 강사님께서 직접 답변합니다.
* 질문에 대한 답변은 질문 날짜로부터 영업일 기준 1주일 이내 답변 진행 예정입니다.
* 질의응답 운영 기간 : 2026년 12월 24일 ~ 2029년 10월 16일
* 질의응답 운영 기간 : 2026년 12월 24일 ~ 2029년 10월 16일
본 강의에서 사용하는
실습 환경 안내드립니다.
실습 환경 안내드립니다.
* Ubuntu 24.04
* Gazebo
* ArduPilot
* Python, Python은 설치 가이드를 강의에서 제공 할 예정입니다.
* PC 수강환경 : Mac, Linux
* 선수지식 : Ubuntu 터미널과 Git을 기본적으로 사용할 수 있고, Python으로 간단한 함수를 작성할 수 있는 분
* 기초 동역학을 이해하면 비행 원리 이해에 더 도움이 됩니다.
* 26년 11월 기준 정보, 프로그램은 제공하지 않습니다.
* 툴이나 프로그램 사용 환경과 버전 업데이트에 따라, 강의 내 화면(UI) 구성이나 기능이 실제 수강 시점과 다를 수 있습니다.
* 본 강의는 촬영 시점의 버전을 기준으로 학습 흐름과 개념 전달에 중점을 두었으며,
이후 버전 업데이트에 따른 내용 수정이나 추가는 제공되지 않습니다.
* 강의에서 안내되는 프로그램 요금, AI 툴의 무료 크레딧 제공 여부 및 요금제 가격 등은 각 서비스 제공사의 정책에 따라 변경되거나 종료될 수 있습니다. 이용 전 반드시 해당
서비스의 최신 정책 및 요금을 확인해 주시기 바랍니다
* Gazebo
* ArduPilot
* Python, Python은 설치 가이드를 강의에서 제공 할 예정입니다.
* PC 수강환경 : Mac, Linux
* 선수지식 : Ubuntu 터미널과 Git을 기본적으로 사용할 수 있고, Python으로 간단한 함수를 작성할 수 있는 분
* 기초 동역학을 이해하면 비행 원리 이해에 더 도움이 됩니다.
* 26년 11월 기준 정보, 프로그램은 제공하지 않습니다.
* 툴이나 프로그램 사용 환경과 버전 업데이트에 따라, 강의 내 화면(UI) 구성이나 기능이 실제 수강 시점과 다를 수 있습니다.
* 본 강의는 촬영 시점의 버전을 기준으로 학습 흐름과 개념 전달에 중점을 두었으며,
이후 버전 업데이트에 따른 내용 수정이나 추가는 제공되지 않습니다.
* 강의에서 안내되는 프로그램 요금, AI 툴의 무료 크레딧 제공 여부 및 요금제 가격 등은 각 서비스 제공사의 정책에 따라 변경되거나 종료될 수 있습니다. 이용 전 반드시 해당
서비스의 최신 정책 및 요금을 확인해 주시기 바랍니다
Q&A
Question 1
강의 내 주요 프로젝트 실습을 직접 경험하면서
어떤 내용들을 학습할 수 있나요?
강의 내 주요 프로젝트 실습을 직접 경험하면서
어떤 내용들을 학습할 수 있나요?
드론을 이륙시켜 지정 영역을 수색하고, 카메라 영상으로 차량/사람을 인식한 경우,
해당 위치를 마킹하고, 다시 기존 위치로 복귀하는 시나리오를 다룹니다.
해당 임무를 수행하기 위한 제어, 임무 분배, 객체 인식 등의 요소로 나누어서
하나씩 살펴 본 후, 모두 통합해보려고 합니다
해당 위치를 마킹하고, 다시 기존 위치로 복귀하는 시나리오를 다룹니다.
해당 임무를 수행하기 위한 제어, 임무 분배, 객체 인식 등의 요소로 나누어서
하나씩 살펴 본 후, 모두 통합해보려고 합니다
Question 2
강의 커리큘럼의 주제와 내용은
어떤 기준으로 구성했나요?
강의 커리큘럼의 주제와 내용은
어떤 기준으로 구성했나요?
물체를 인식하는 데서 끝나거나, 어떻게 제어하는지 독립적으로 다루는 것을 넘어서,
인식 결과를 드론의 움직임에 연결합니다. 실제 임무에 필요한 요소들을 기준으로
파트를 분해하여 설명한 후, 모두 하나로 합쳐서 하나의 목표를 이루는 자율 시스템을
구현하는 것을 목표로 구성하였습니다. 미국 현업에서의 경험과 아시아 드론 분야에 대한
관점을 통해 적절한 임무를 선택하여 각 기술들을 실제 문제 해결에 적용하는 과정을
다루려고 합니다.
인식 결과를 드론의 움직임에 연결합니다. 실제 임무에 필요한 요소들을 기준으로
파트를 분해하여 설명한 후, 모두 하나로 합쳐서 하나의 목표를 이루는 자율 시스템을
구현하는 것을 목표로 구성하였습니다. 미국 현업에서의 경험과 아시아 드론 분야에 대한
관점을 통해 적절한 임무를 선택하여 각 기술들을 실제 문제 해결에 적용하는 과정을
다루려고 합니다.
Question 3
강의에서 배우게 될 내용들이 실제 실무에서
어떻게 활용되고 있나요?
강의에서 배우게 될 내용들이 실제 실무에서
어떻게 활용되고 있나요?
드론의 영상 인식 기능과 비행 기능을 연결하는 시스템을 이해하는 출발점이 됩니다.
많은 경우, 주니어 레벨 엔지니어는 지식은 배웠지만, 그것을 어떻게 적용하는지에 대한
경험이 부족하다고 생각합니다.
실제로 제어는 드론을 움직이게끔 하는 가장 기본적인 요소고, 이미지 인식은 드론이 가장 효율적으로 다룰 수 있는 기능 중 하나입니다. 따라서,
첫째, 제어에 대한 기본 지식을 다룹니다.
드론이 움직이는 원리와 방법, 한계에 대해서 알아보려고 합니다. 실제 드론 비행 중 문제가 발생한 경우, 어떤 점이 문제였는지 접근하는 방식을 배울 수 있습니다.
둘째, 인식을 다룹니다.
‘무인’이라는 것은 스스로 상황을 인지하고 판단을 내릴 때 효과가 극대화 됩니다. 이런 맥락에서 인식은 드론에서 떼놓기 어려운 요소이며, 가장 교과서적인 YOLO를 드론에서 사용할 때는 어떤 차이가 있는지 알 수 있습니다.
많은 경우, 주니어 레벨 엔지니어는 지식은 배웠지만, 그것을 어떻게 적용하는지에 대한
경험이 부족하다고 생각합니다.
실제로 제어는 드론을 움직이게끔 하는 가장 기본적인 요소고, 이미지 인식은 드론이 가장 효율적으로 다룰 수 있는 기능 중 하나입니다. 따라서,
첫째, 제어에 대한 기본 지식을 다룹니다.
드론이 움직이는 원리와 방법, 한계에 대해서 알아보려고 합니다. 실제 드론 비행 중 문제가 발생한 경우, 어떤 점이 문제였는지 접근하는 방식을 배울 수 있습니다.
둘째, 인식을 다룹니다.
‘무인’이라는 것은 스스로 상황을 인지하고 판단을 내릴 때 효과가 극대화 됩니다. 이런 맥락에서 인식은 드론에서 떼놓기 어려운 요소이며, 가장 교과서적인 YOLO를 드론에서 사용할 때는 어떤 차이가 있는지 알 수 있습니다.