

 과정 담당자 문의하기
ros2
isaac sim
sim2real
 [4주 오프라인] Physical AI 로봇 제어 올인원 : ROS2부터 Isaac Sim 시뮬레이션·Sim2Real, 실물 로봇팔 완성까지정가 3,000,000원
 Physical AI 로봇 개발을 위한 디지털 트윈 구축 (w. NVIDIA Omniverse)정가 700,000원
-
Problem 01
실물 하드웨어 로봇의
높은 진입장벽자세히 보기
로봇팔·카메라·센서·GPU 환경까지 직접 준비하려면 비용 부담이 크고, 개인이 충분히 실습할 수 있는 환경을 갖추기 어렵습니다. -
Problem 02
산발적인 Isaac Sim
Physical AI 학습 자료자세히 보기
Isaac Sim·ROS 2·로봇 제어·데이터 수집·AI 학습 자료는 많지만 정리된 학습 순서가 없고, 하나의 흐름으로 연결해 배우기 어렵습니다. -
Problem 03
현업 기업에서 실제 쓰이는
프로젝트 경험 부족자세히 보기
대기업·중견 로보틱스 직무에서는 시뮬레이션, 실물 로봇, AI를 연결해본 경험이 매우 크게 작용하지만 혼자서는 알 수 없습니다.
그.래.서.
현직에서 필요한 기술만 모아,
대기업 로보틱스 개발 프로세스를 그대로 담은
Physical AI 로봇팔 끝판왕을 가져왔습니다.


* 상기 이미지는 실제 프로젝트 결과물과 상이할 수 있습니다.
Physical AI 엔지니어가 되기 위한
학습 포인트를 모두 담았습니다.
당신의 첫 Physical AI 프로젝트를 완성하세요.
학습 포인트
온라인·VOD로는 얻을 수 없는 밀도로 로보틱스 AI 개발 흐름을 A부터 Z까지 직접 경험합니다.
LeRobot·SmolVLA까지 Physical AI 매니퓰레이션 올인원
학습 목표 및 결과물
단순히 개념을 익히는 데서 그치지 않습니다.
6주가 끝나면 아래 3가지를 손에 들고 강의장을 나섭니다.
로봇 지원
원활한 로봇 실습을 위한 혜택!
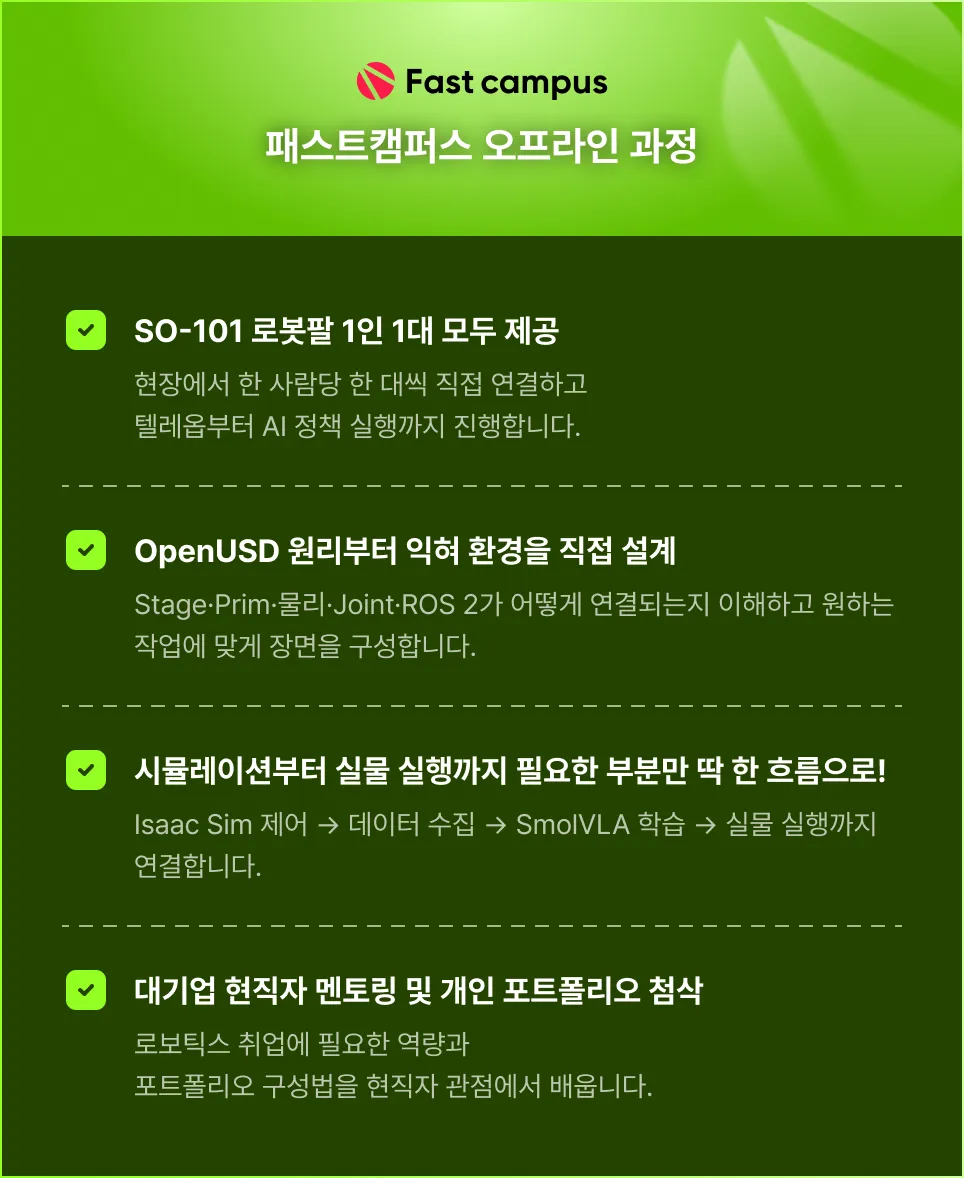
Physical AI 실습에 필요한 로봇팔 장비를 패스트캠퍼스에서 준비해 드립니다.
* 운영 상황에 따라 지원되는 로봇팔 모델이 변경될 수 있습니다.
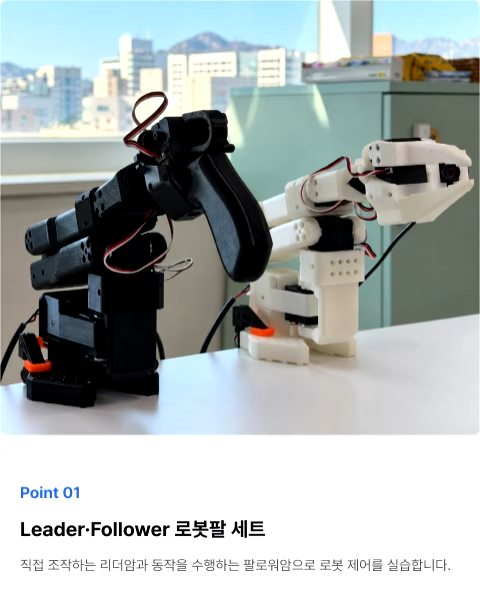
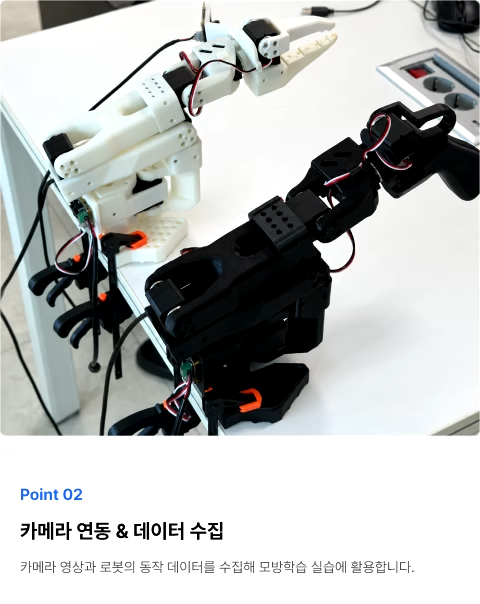
Included Equipment
STS3215-C044 2개, 모터 STS3215-C046 3개,
서보모터 컨트롤 보드, 5V 3A 어댑터, 암 지지대 2개
서보모터 컨트롤 보드, 12V 2A 어댑터, 암 지지대 2개,
카메라 모듈, Wrist 카메라 홀더
커리큘럼
Isaac Sim 기본 개념 → 시뮬레이션 환경 구성 → ROS 2 실물 제어 → 시연 데이터 수집 → SmolVLA 학습 → 포트폴리오까지, 6주 커리큘럼입니다. 5주차에는 직접 수집한 데이터로 학습한 정책이 실물 SO-101 로봇팔을 움직이는 것까지 확인합니다.
 Physical AI 기초 개념 & 생태계 이해 내 도메인에 적용하는
개인 과제 프로젝트
ROS 2 기반실물 로봇 연동
대기업 현직자 멘토링 & 포트폴리오 완성 1 WEEK
Isaac Sim 생태계
(Isaac Sim·OpenUSD·ROS 2의 역할)
로보틱스·Physical AI의 전체 흐름 이해
Isaac Sim·OpenUSD·ROS 2의 역할 설명 핵심 학습 내용
• 로보틱스·Physical AI의 전체 흐름과 로봇 개발 과정
• Isaac Sim 생태계 — Omniverse·OpenUSD·PhysX·ROS 2의 연결 구조
• Isaac Sim 기본 Stage 탐색과 Prim 생성·배치 실습
커리큘럼 더 자세히 보기
• Physical AI : Perception–Policy–Action의 흐름과 Physical AI에서 시뮬레이션·데이터의 역할
• 로봇 개발 흐름 : 환경 구성–시뮬레이션–로봇 제어–데이터 수집–학습–실물 적용의 전체 흐름
• 시뮬레이션의 역할 : 로봇 개발에서 시뮬레이션이 필요한 이유와 주요 활용 방법
• Isaac Sim 생태계 : Omniverse, OpenUSD, PhysX, ROS 2가 Isaac Sim과 연결되는 구조와 역할
• OpenUSD 입문 : OpenUSD의 역할과 Stage, Prim, Asset의 기본 개념
• ROS 2 입문 : ROS 2의 역할과 Node, Topic, Message, Publisher/Subscriber의 기본 개념
• 개발 환경 안내 : Isaac Sim 인터페이스, Script Editor, Python 및 이후 실습에서 사용할 핵심 용어 안내
• 실습 : Isaac Sim 기본 Stage를 탐색하고 Prim을 생성·배치하며 기본 인터페이스와 작업 흐름 익히기
2 WEEK
(USD 구조·공간 표현·3D 에셋과 물리 속성)
Isaac Sim에서 작업 환경 직접 구성
기본 물리 설정 적용 핵심 학습 내용
• USD 구조와 공간 표현 — Stage·Prim 계층, Xform과 로컬·월드 좌표
• 3D 에셋과 Scene 구성 — Mesh·Material·Light
• Rigid Body·Collider·Physics Material로 기본 물리 설정
커리큘럼 더 자세히 보기
• USD 구조 : Stage와 Prim, Prim 계층 구조 및 Property(Attribute·Relationship)
• 공간 표현 : Xform, Transformation Matrix, 로컬·월드 좌표와 객체 배치
• 3D 에셋 : Mesh의 Vertex·Face 구조, Material·Light와 Scene 구성
• 시뮬레이션 시간 : Discrete Time, Physics Step과 Render Step의 차이
• Rigid Body와 Collider : Rigid Body, Collider API와 Collider 종류 및 선택 기준
• 충돌 처리 : Discrete Time에서의 충돌 누락과 CCD(Continuous Collision Detection)
• 물리 속성 : Physics Material의 마찰·반발, Mass와 CoM(무게중심)
• 개발 방식 : Script Editor, Standalone, Extension의 역할과 사용 방식
• 실습 : SO-101과 작업물을 배치하고 Collider·Rigid Body 등 물리 속성을 설정하여 기본 시뮬레이션 환경 구성
3 WEEK
ROS 2 실물 제어
(로봇 구성·FK/IK와 실물 SO-101 텔레옵)
시뮬레이터 로봇 구성과 ROS 2 통신 구조 이해
실물 SO-101의 움직임으로 가상환경 로봇 제어 핵심 학습 내용
• Rigging·Joint로 SO-101 시뮬레이션 모델 구성
• FK(순기구학)·IK(역기구학) 로봇 기구학 기초
• ROS 2로 실물 SO-101 텔레옵과 시뮬레이터 로봇 제어
커리큘럼 더 자세히 보기
• 강체와 충돌 ① : Rigid Body, Collider API, Collider의 종류와 선택 기준
• 강체와 충돌 ② : Discrete Time에서의 충돌 누락과 CCD(Continuous Collision Detection)
• 물리 속성 : Physics Material의 마찰·반발, CoM(무게중심)
• 로봇 구성 : Rigging, Joint와 관절 구조, SO-101 시뮬레이션 모델 구성
• FK와 IK : FK(순기구학) — 관절값에서 말단 자세 계산, IK(역기구학) — 말단 목표 자세에서 관절값 계산, 관절 한계와 해의 선택
• ROS 2 기초 : Node, Topic, Publisher/Subscriber, Message, /joint_states 토픽에서 JointState 값 읽기와 제어 토픽 발행
• 실물 SO-101 세팅 : 연결·모터 설정·캘리브레이션, Leader–Follower 통신
• 텔레옵 : SO-101 기본 조작과 집기 동작 수행
• 실습 : 실물 SO-101 텔레옵, /joint_states 구독과 명령 토픽 발행으로 시뮬레이터 로봇 제어
4 WEEK
조건별 환경 데이터 수집
(TF tree·도메인 랜덤화·Rerun 검증)
카메라·로봇의 좌표 관계와 시간 정보 이해
조건별 텔레옵 에피소드 동기화 수집과 Rerun 확인 핵심 학습 내용
• 카메라 모델과 좌표계, TF tree로 보는 로봇·카메라 프레임 관계
• 도메인 랜덤화와 재현 가능한 장면 생성
• 조건별 텔레옵 에피소드 수집과 Rerun 시간축 검증
커리큘럼 더 자세히 보기
• 카메라 좌표계 : USD·OpenCV·ROS 2 카메라의 XYZ 축 방향과 좌표 변환
• TF tree : frame_id, /tf, /tf_static, 로봇·카메라 프레임 관계
• 센서 출력 : RGB·Depth 등 센서 출력과 카메라·관절 상태의 타임스탬프
• 화면 구성 : 조명, 렌더링, 카메라 시점 설정
• 도메인 랜덤화 : 객체 위치·외형, 조명, 카메라 조건 등 DR 설정
• 재현 가능한 생성 : 랜덤 시드와 장면 설정 기록, 동일 조건 재실행
• 에피소드 수집 : 2~3개 작업 지시문별로 조건을 바꾸며 텔레옵 시연 수집
• Rerun 사용법 : 에피소드의 카메라 영상·관절 상태·행동을 시간축에 맞춰 시각화
• 실습 : 영상·로봇 상태·행동 명령·타임스탬프 동기화 기록
5 WEEK
실물 로봇팔 검증하기
(Replayer 검증·추가 학습·시뮬레이터/실물 실행)
데이터셋 구성·검증·추가 학습·실행 흐름 이해
SmolVLA를 시뮬레이터와 실물 SO-101에서 실행 핵심 학습 내용
• RL·IL부터 ACT·Diffusion Policy·VLA까지 로봇 학습 방법론
• LeRobot Dataset v3 구성과 Replayer 검증
• SmolVLA 추가 학습과 시뮬레이터·실물 SO-101 실행
커리큘럼 더 자세히 보기 ▼
• 행동 정책 연구 : ACT와 Action Chunking, Diffusion Policy 비교
• VLA 연구 흐름 : VLA 개념과 RT-2·OpenVLA 등 대표 연구, WAM 연구 방향
• SmolVLA : 영상·로봇 상태·자연어 지시문에서 행동 묶음을 예측하는 구조
• LeRobot Dataset v3 : 지시문별 에피소드와 시점별 영상·상태·행동·시간 데이터 저장
• ROS 2 적용 : Isaac Sim·실물 SO-101의 관절 상태·명령·카메라 데이터 연결
• Replayer : 저장한 에피소드의 관측·행동을 시간순으로 재생하는 도구 구현
• 추가 학습 : 수집한 SO-101 에피소드로 SmolVLA 추가 학습
• 실행 : 학습한 정책을 시뮬레이터와 실물 SO-101에서 실행
6 WEEK
포트폴리오 설계와 면접 대응
(대기업 H사 현직자의 포트폴리오·면접 노하우)
로보틱스 분야 포트폴리오 구성 기준 파악
완성한 프로젝트 경험의 면접 설명 방식 정리 핵심 학습 내용
• 대기업 합격을 위한 로보틱스 분야 포트폴리오 구성법
• 현업에서 포트폴리오를 볼 때 중요하게 확인하는 요소
• 프로젝트를 면접에서 효과적으로 설명하는 방법
• Physical AI·로보틱스 취업을 위해 준비하면 좋은 역량
이런 분들께 추천해요
• 실물 프로젝트 경험을 만들기 어려웠던 로보틱스 전공 대학생
• Isaac Sim 공부 순서를 잡지 못해 혼자 헤매고 있는 로보틱스 취준생
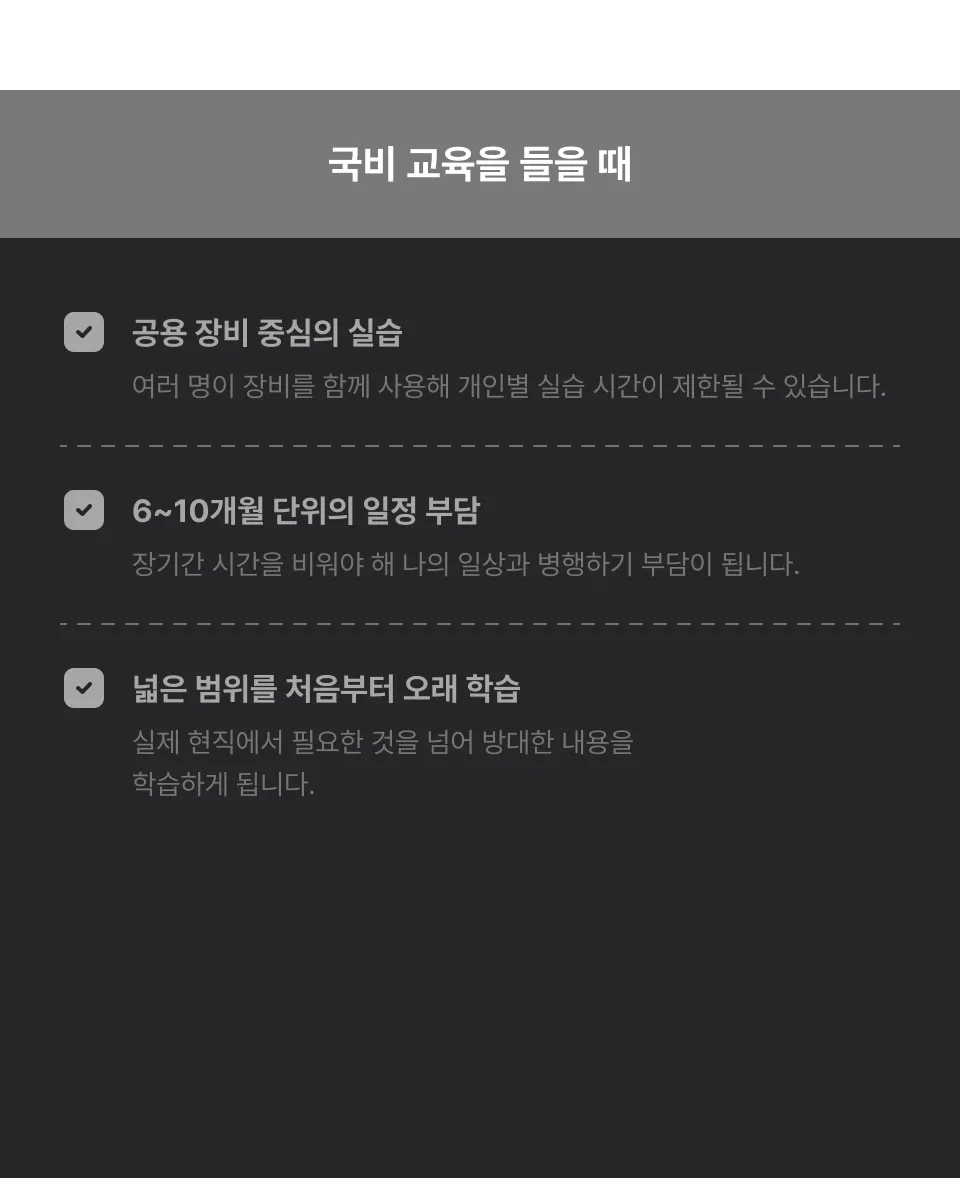
• 긴 국비 장기 과정 대신 짧고 임팩트있는 결과물을 만들고 싶은 직무전환생
프로젝트
Isaac Sim 시뮬레이션 기반 VLA로 움직이는 실물 로봇팔 구축 프로젝트
Isaac Sim 시뮬레이션에서 수집한 시연 데이터로 SmolVLA를 학습시켜, SO-101 로봇팔에서 직접 실행합니다.


* 상기 이미지는 실제 프로젝트 결과물과 상이할 수 있습니다.
1~2주차 프로젝트
시뮬레이션 환경 구성

Isaac Sim·OpenUSD·ROS 2 개발 생태계 셋팅하기
∙ Step 2. 기본 Stage 탐색과 Prim 계층 파악
∙ Step 3. Prim 생성과 배치
∙ Step 4. 로봇 개발 흐름 속 Isaac Sim·OpenUSD·ROS 2 역할 정리
∙ Step 5. 이후 실습에 쓸 기본 작업 흐름 익히기
| 1주차 과제 - 내가 적용하고 싶은 업무·관심 도메인 1개 선정
- 핵심 개체·클래스·관계로 기본 도메인 온톨로지 구성
- 해당 온톨로지에서 확인하고 싶은 Competency Question 작성
- 간단한 추론 예제를 적용해 관계 및 구조 검증
Isaac Sim 시뮬레이션 환경 구성하기
∙ Step 2. Xform·로컬·월드 좌표 기준 객체 위치 설정
∙ Step 3. Mesh·Material·Light로 Scene 구성
∙ Step 4. Collider·Rigid Body 물리 속성 설정
∙ Step 5. 제공 USD의 Prim 계층·Attribute 분석 리포트 작성
| 2주차 과제 - 제공된 USD 파일의 Prim 계층 구조 분석
- Light·Mesh·Material·Xform Prim의 주요 Attribute와 역할 정리 리포트 제출
3~4주차 프로젝트
실물 로봇 연동 · 데이터 수집
실물 SO-101의 움직임으로 시뮬레이터 속 로봇 제어
∙ Step 2. 실물 SO-101 모터 설정·캘리브레이션
∙ Step 3. Leader–Follower 통신 연결과 텔레옵
∙ Step 4. /joint_states 구독과 명령 토픽 발행
∙ Step 5. ROS 2로 목표 자세 2~3개 순차 실행
| 3주차 과제 - ROS 2로 목표 자세 2~3개를 순서대로 실행하는 제어 코드 작성
- /joint_states로 명령값과 관절 상태 비교
- Node·Topic 연결 구조 리포트와 실행 영상 제출

영상·관절 상태·행동 명령을 동기화한 시연 데이터 수집
∙ Step 2. 영상·관절 상태·행동 명령 타임스탬프 동기화 기록
∙ Step 3. 도메인 랜덤화 조건 설정과 랜덤 시드 기록
∙ Step 4. 작업 지시문 2~3개별 텔레옵 에피소드 수집
∙ Step 5. Rerun으로 에피소드 시간축 검증
| 4주차 과제 - 작업 지시문 2~3개별로 시뮬레이션 조건을 바꾸며 텔레옵 에피소드 수집
- 영상·관절 상태·행동 명령·타임스탬프 기록과 Rerun 시간축 확인
- 에피소드 데이터·장면 설정·랜덤 시드·검증 화면 리포트 제출
5주차 프로젝트
SmolVLA 학습 · 실물 실행

∙ Step 2. Replayer로 관측·행동 검증
∙ Step 3. 수집한 에피소드로 SmolVLA 추가 학습
∙ Step 4. 시뮬레이터에서 학습 정책 실행
∙ Step 5. 실물 SO-101 실행과 성공·실패 사례 분석
| 5주차 과제 - 4주차 에피소드를 LeRobot Dataset v3로 구성하고 Replayer로 관측·행동 검증
- SmolVLA 추가 학습 후 시뮬레이터와 실물 SO-101에서 실행
- 데이터셋·학습·실행 설정, 실행 영상, 성공·실패 사례 리포트 제출
강사 소개
Isaacsim 전문가, 현업 엔지니어에게 배우는 로봇 개발 프로젝트
국내 몇 없는 Isaac sim 전문가 오현수입니다. ”
본 과정은 Isaac Sim의 기능이나 준비된 예제를 단순히 따라 하는 것을 넘어, 수강생이 자신이 원하는 로봇과 작업에 맞는 시뮬레이션 환경을 직접 구성할 수 있게 하는 것을 목표로 합니다. 이를 위해 Isaac Sim의 사용법만을 다루기보다, 그 기반이 되는 OpenUSD의 Stage와 Prim 구조, 좌표계와 3D Asset, 물리 시뮬레이션, 로봇의 Joint와 Sensor, ROS 2 연동 등 Isaac Sim을 구성하는 기술과 생태계가 어떻게 연결되어 있는지를 함께 다룹니다. 각 요소가 어떤 역할을 하고 서로 어떻게 연결되는지를 이해함으로써, 강의에서 제공하는 예제를 그대로 재현하는 데 그치지 않고 새로운 로봇이나 작업을 접했을 때 필요한 환경을 스스로 설계하고 구성하며 확장할 수 있는 기반을 만들 수 있도록 커리큘럼을 구성하였습니다.
강의가 끝난 후에는 수강생이 Isaac Sim의 예제나 튜토리얼을 단순히 따라 하는 수준을 넘어, 자신이 구현하고자 하는 로봇과 작업에 필요한 시뮬레이션 환경을 스스로 구성할 수 있기를 기대합니다. 무엇보다 이번 과정이 정해진 내용을 배우고 끝나는 일회성 강의가 되지 않았으면 합니다. 특정 기능의 사용법을 외우기보다 Isaac Sim을 구성하는 기술과 생태계를 이해하고, 이를 바탕으로 강의 이후에도 새로운 로봇이나 기술을 접했을 때 스스로 필요한 내용을 찾아 학습하고 자신의 프로젝트로 확장해 나갈 수 있는 기반을 갖출 수 있도록 여러분과 함께하겠습니다.
 ROAI 소프트웨어 엔지니어
Isaac Sim KR 커뮤니티 운영자
NVIDIA GTC 2026 포스터 3편 발표
로보틱스 학회 대회 설계 · IEEE 논문 게재
| 오현수님의 로봇팔 & Isaac Sim 관련 대기업 프로젝트
N사 글로벌 기업 프로젝트 참여
N개 대기업 프로젝트 참여
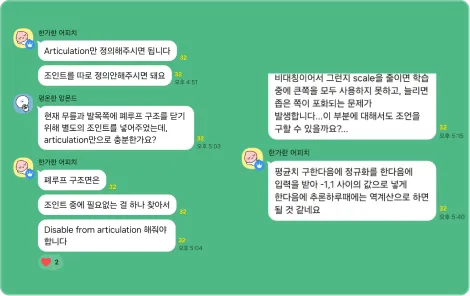
국내 최대 Isaac Sim 커뮤니티 활발한 질의응답
Special 강사님
대기업 현직자에게 배우는 로보틱스 취업 멘토링
마지막 6주 차, Physical AI·로보틱스 분야로 취업하기 위해 어떤 역량을 준비하고, 포트폴리오를 어떻게 구성해야 하는지 현직자의 노하우를 배웁니다.
James
현) 대기업 H사 Physical AI·로보틱스 현직자
강사님께서 참여하셨던 주요 프로젝트
Humanoid Robot 관련 위키독스 저자
[ 대기업 로보틱스 현직자의 취업 노하우 대.공.개]

Benefit
패스트캠퍼스 수강생에게만 더! 챙겨드리는 특별한 혜택!
현직자 강사님이 직접 봐주시는
로보틱스 포트폴리오 첨삭
본인이 작성한 포트폴리오를 바탕으로
프로젝트 구성과 기술 표현 방식을 현직자 관점에서 직접 점검합니다.
포트폴리오 첨삭 방법 자세히 보기
- 제출 기한: 과정 종료 후 2주 이내
- 피드백: 제출일로부터 약 2주 이내 서면 피드백 제공
- 두 강사님 중 한 분께서 진행해주실 예정입니다.
* 강사님의 현업 일정에 따라 답변까지 2~3일 정도 소요될 수 있습니다.
* 강의와 무관한 질문에 대해서는 답변이 필수로 제공되지 않습니다.
Benefit
아래와 같은 추가 혜택을 더 누려보세요!!
*수강생 전용 오픈채팅방은 27년 1월 24일까지 운영됩니다.
*수강생 전용 온라인 강의 제공은 추후 공지 예정입니다.
로봇 지원
Isaac Sim부터 LeRobot까지, 현업에서 꼭 쓰이는 학습 기술 툴 9가지
Physical AI 개발에 필요한 시뮬레이션 → 로봇 통신 → 데이터 수집 → 모델 학습 → 실물 실행의 핵심 기술 스택을 하나의 흐름으로 익힙니다.
Step 1.
시뮬레이션 환경 구성
Physical AI가 움직일 가상 세계와 로봇 환경을 만드는 기술
Step 2.
로봇 제어 & 실물 연결
시뮬레이터와 실제 로봇을 움직이고 연결하는 기술
Step 3.
비전 & 로봇 데이터
로봇이 보는 정보와 행동 데이터를 수집·확인하는 기술
Step 4.
Robot AI 학습 & 실행
수집한 데이터를 기반으로 로봇이 행동을 학습하게 만드는 기술
사전 안내
수강에 필요한 프로그램과 계정을 안내드립니다.
* 원활한 강의 수강을 위해 구독 및 결제 권장드리는 프로그램입니다.
* 프로그램은 별도로 제공하지 않습니다.
* [* 실습에 필요한 로봇팔은 패스트캠퍼스에서 준비됩니다.
* 상기 일정은 진행 과정 및 현장 상황에 따라 일부 변경될 수 있습니다.
∙ ROS 2
∙ LeRobot
∙ 노트북, GPU vram 16기가 이상
기업 교육 및 단체 할인
교육비 지원, 단체 수강, 맞춤형 교육까지
우리 조직에 필요한 방식으로
The CAMP를 활용해 보세요.
교육 장소 소개
강남역 4번 출구 앞, 강의에 집중할 수 있는 쾌적한 강의장에서 진행합니다.
 미왕빌딩 11층
[도로명] 서울 강남구 강남대로 364
[지번] 역삼동 826-21
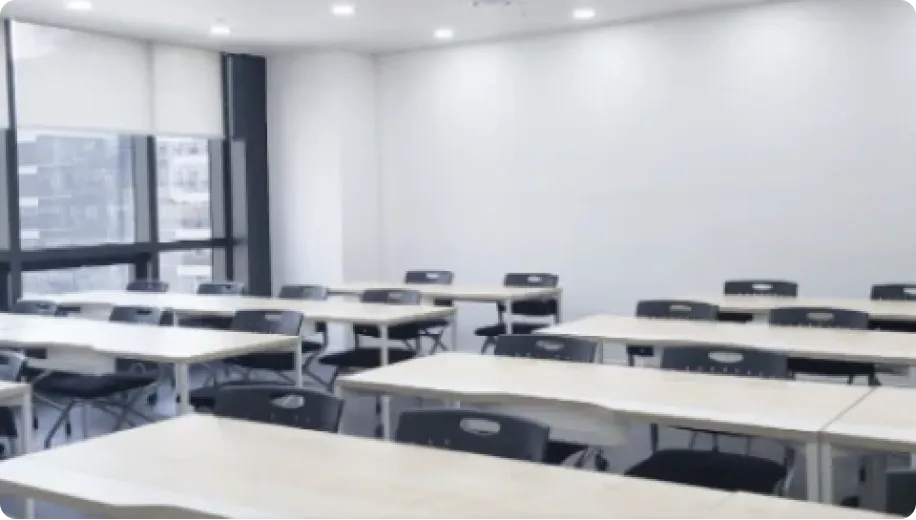 쾌적한 강의장
강의에 집중할 수 있는 최적의 강의장
사전 지식은 어떻게 되나요?
관련 학과 재학생 또는 Physical AI·로보틱스 취업을 위해 Python·ROS 2·로봇 기초까지 공부해본 분이라면 충분히 따라오실 수 있습니다.
- 로봇·메카트로닉스·전자·기계·컴퓨터 관련 학과에 재학 중이신 분
- 관련 전공이 아니더라도 로보틱스·Physical AI 분야 취업을 목표로 Python, ROS 2, 로봇 제어 기초를 학습해본 분
- 단순 이론이 아니라 Isaac Sim과 실물 로봇 프로젝트까지 연결해보고 싶은 분
로봇팔이나 GPU 장비를 제가 직접 준비해야 하나요?
노트북·GPU는 별도로 제공되지 않으며, VRAM 16GB 이상을 권장합니다.
사전 안내 섹션의 준비 프로그램은 미리 확인해 주세요.
국비 교육이나 다른 과정과 달리, 이 강의에서만 얻어갈 수 있는 것은 무엇인가요?
Isaac Sim 예제를 따라 하는 데서 끝나지 않고 내가 원하는 로봇과 작업에 맞는 시뮬레이션 환경을 직접 구성하는 것을 목표로 합니다. 그래서 Isaac Sim 사용법만이 아니라 그 기반인 OpenUSD의 Stage·Prim 구조, 좌표계와 3D Asset, 물리 시뮬레이션, Joint·Sensor, ROS 2 연동이 서로 어떻게 연결되는지까지 다룹니다.
매주 독립된 예제를 새로 여는 대신 앞 주차에서 만든 환경 위에 5개 프로젝트를 이어 쌓아, 실물 SO-101을 움직이는 데까지 한 흐름으로 갑니다.
마지막 6주차에는 대기업 H사 현직자가 포트폴리오와 면접까지 함께 정리해 드립니다.
이 강의를 수강하면 어느 정도까지 성장할 수 있나요?
제공된 USD를 읽어 장면 구조를 파악하고, 물리·관절·통신 설정을 적용하고, 수집한 데이터와 정책 실행 결과를 확인하는 경험을 쌓습니다.
이 과정에서 설정과 결과의 관계를 설명하고 문제가 생긴 단계를 구분하는 기반을 갖춥니다.
모든 로봇과 작업을 곧바로 완성한다고 약속하기보다, 내 프로젝트를 시작하고 부족한 부분을 스스로 보완해 나갈 출발점을 만드는 것이 목표입니다.